本田ASIMO机器人爬梯失衡跌落 现场演示紧急叫停
roborama
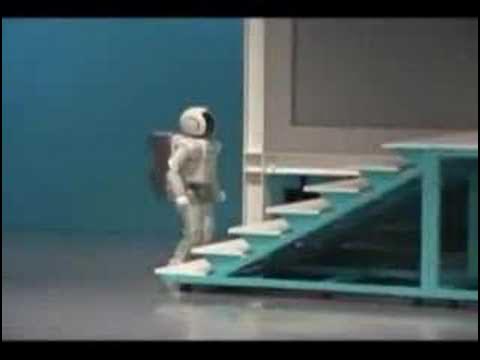
虽然本田宣称ASIMO依靠脚底传感器攻克了双足行走平衡难题,但其在攀爬台阶时突发失控翻倒,迫使主办方彻底中止舞台演示并向观众致歉。
AI-assisted summary of HONDA ASIMO FALLS DOWN STAIRS - Sexy Robots Videos — original source. Check the original for full context.
Source published:
Key ideas
- 本田人形机器人 ASIMO 在公开展示会上演示攀爬楼梯时发生严重失衡摔倒事故,导致整场舞台演示被紧急中止。 (0:52)
- 演示解说指出双足行走对机器人极具挑战性,其核心难点在于模拟人类利用双脚进行细微且复杂的重心与平衡调控机制。 (0:00)
- ASIMO 依靠脚底的高精度传感器实时探测台阶落差并调整姿态,但在实际台阶测试中仍因动态平衡调控失败而翻倒落地。 (0:52)
Detailed notes
## Background 该视频由频道 roborama 于 2007 年 5 月 12 日发布在 YouTube 平台上。视频简介简要指出,内容记录了本田(Honda)ASIMO 机器人在一次公开演示中从楼梯摔倒的过程,并附带了相关机器人主题网站的宣传信息。
## TL;DR 在演示开场中,解说阐释了双足行走所必需的复杂动态平衡调控,并自豪地介绍 ASIMO 是世界上首款成功实现双足行走的机器人。随后,ASIMO 开始在展台上实地展示攀爬阶梯,配合解说介绍其脚底传感器如何实时感知落差并微调姿态。然而在演示过程中,ASIMO 突然失去重心向前重重翻倒在台阶上。伴随着现场观众的惊呼,工作人员随即通过广播宣布由于机器人摔倒而彻底中止当场演示,并向满怀期待的观众连声致歉。
## Atmosphere & style 视频开端弥漫着典型日本企业演示的严谨、优雅与自豪感,配合着温和礼貌的机器人第一人称解说,营造出前沿科技取得突破的自信氛围。但随着 ASIMO 猝不及防地摔倒在台阶上,现场从全神贯注的赞叹骤然变为全场倒吸凉气与惊呼,形成剧烈的情感落差。最后广播员慌忙介入、极其拘谨且礼貌地连番致歉并宣布演出中止,让整场高规格的技术秀在一片尴尬而错愕的寂静中仓促收场。
## Bulletin - [00:52](https://www.youtube.com/watch?v=ASoCJTYgYB0&t=52s) 本田人形机器人 ASIMO 在公开展示会上演示攀爬楼梯时发生严重失衡摔倒事故,导致整场舞台演示被紧急中止。 - [00:00](https://www.youtube.com/watch?v=ASoCJTYgYB0&t=0s) 演示解说指出双足行走对机器人极具挑战性,其核心难点在于模拟人类利用双脚进行细微且复杂的重心与平衡调控机制。 - [00:52](https://www.youtube.com/watch?v=ASoCJTYgYB0&t=52s) ASIMO 依靠脚底的高精度传感器实时探测台阶落差并调整姿态,但在实际台阶测试中仍因动态平衡调控失败而翻倒落地。
## Key takeaways - [00:00](https://www.youtube.com/watch?v=ASoCJTYgYB0&t=0s) 人类双足行走看似自然,实则依赖左右脚交替中持续且细微的重心与动态平衡调节。 - [00:00](https://www.youtube.com/watch?v=ASoCJTYgYB0&t=0s) 在凹凸不平的路面、斜坡以及上下楼梯时,维持双足平衡是机器人领域长期难以逾越的技术鸿沟。 - [00:00](https://www.youtube.com/watch?v=ASoCJTYgYB0&t=0s) 本田宣称 ASIMO 是全球首款成功突破瓶颈、实现自主双足行走的机器人。 - [00:00](https://www.youtube.com/watch?v=ASoCJTYgYB0&t=0s) 攀爬阶梯被作为验证 ASIMO 应对复杂地形与极端平衡控制能力的核心演示项目。 - [00:52](https://www.youtube.com/watch?v=ASoCJTYgYB0&t=52s) ASIMO 攀爬楼梯依赖脚底传感器实时感知落差与台阶位置,模拟人类依靠视觉与脚底触觉微调姿态的机制。 - [00:52](https://www.youtube.com/watch?v=ASoCJTYgYB0&t=52s) 在展示攀爬过程中,ASIMO 突发重心失稳,直接从楼梯台阶向前翻倒并重重摔落地面。 - [00:52](https://www.youtube.com/watch?v=ASoCJTYgYB0&t=52s) 意外发生后,现场工作人员紧急介入广播,宣布因机器人摔倒而立即中止整场舞台演出并向观众致歉。 - [00:52](https://www.youtube.com/watch?v=ASoCJTYgYB0&t=52s) 该次事故凸显出即使是代表顶尖水平的双足人形机器人,在真实环境下面对阶梯动态平衡调节时依然存在极高脆弱性与不确定性。
## Detailed walkthrough ### [00:00](https://www.youtube.com/watch?v=ASoCJTYgYB0&t=0s) 双足行走的难度与 ASIMO 的技术突破
在演示展示的开场,伴随着第一人称的机器人解说音,ASIMO 向现场观众表达了希望大家能够更多了解自己的愿望。解说指出,对于人类而言,行走是一项自然而然习得的基本动作——左右两只脚交替迈出向前走,上下台阶与楼梯,或者在凹凸不平的路面与斜坡上穿行。然而,看似寻常的“行走”,实际上是人类通过双脚不断进行极其细微且复杂的重心与平衡调控来完成的。正是由于这种动态平衡机制的高度复杂性,对机器人技术而言,实现真正意义上的双足行走曾经是一道难以逾越的鸿沟。解说特别强调了这一点:“だからロボットにとってはとても難しいことなのです。”(因此这对机器人来说是一件极其困难的事情)。
正是在这样的技术背景下,本田(Honda)历经多年研发,成功打破了这一瓶颈。解说自豪地向全场观众宣布,在全球范围内率先实现自主双足行走的机器人正是 ASIMO:“その2本の足で歩くということを世界で初めて実現したロボット、それはASIMOです。”(在世界上首次实现双足行走的机器人,正是 ASIMO)。整场展示以此引出接下来的重头戏——让机器人在现场克服地形障碍,挑战极具难度的上下楼梯动作。
[00:52](https://www.youtube.com/watch?v=ASoCJTYgYB0&t=52s) 攀爬楼梯演示中的意外摔倒与演出中止
紧接着,ASIMO 开始在展台上实地演示攀爬阶梯。解说一边配合其动作一边向观众解析背后的传感与控制机制,指出 ASIMO 此时正在依靠安装在脚底的高精度传感器实时探测台阶的落差与位置,并以此进行极为细致的动态平衡调节。解说还向观众打趣道,大家平时或许不会特别留意,但人类在上下台阶时同样是用眼睛观察路况,再配合脚底的触感来即时调整身体平衡。
然而,就在介绍脚底平衡感应机制的过程中,ASIMO 在攀爬楼梯时突然发生意外,失去重心直接从台阶上向前翻倒并重重摔落在地。伴随着现场观众的一片惊呼,原本流畅的科技演示骤然被打断。面对突如其来的设备事故,展台现场的广播员随即迅速切入麦克风,以极为礼貌但紧急的语气向全场观众通报突发状况:“ただいまロボットが転倒したため、ステージを中止とさせていただきます。”(由于机器人刚刚发生了摔倒,本场舞台演示将予以中止)。广播员连续致歉,表示在大家满怀期待观摩的时刻发生这样的故障深感抱歉,并告知观众现场演示将就此彻底终止。
- 演示重点:人类行走依赖双脚的持续微调平衡,机器人在不平路面与楼梯上保持稳定极为困难。 - 技术说明:ASIMO 依靠脚底传感器(足の裏のセンサー)识别楼梯台阶并实时进行姿态微调。 - 突发结果:ASIMO 在踩台阶时出现失衡翻倒,现场工作人员当即广播宣布中止演出并向观众致歉。
## Mentioned ASIMO, 本田, roborama
## Video description GO TO http://www.sexy-robots-videos.com and http://ROBORAMA.net for more life-like robots information, videos and photos.
HONDA ASIMO falls down stairs at a demonstration show.
[Source](https://www.youtube.com/watch?v=ASoCJTYgYB0)