松延动力春晚联手火山引擎 推动消费级人形机器人降本进家
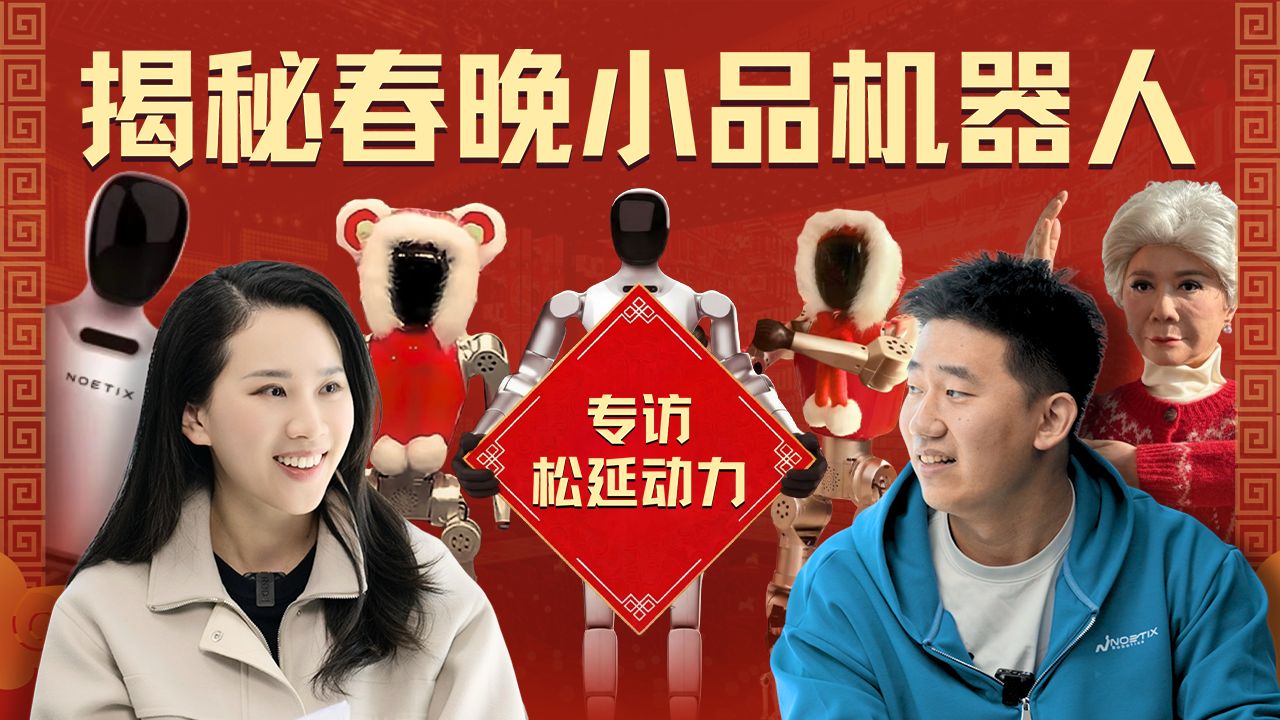
揭秘春晚机器人小品:与松延动力聊对戏、空翻、仿生背后的技术进化【硅谷101】 — 硅谷101

硅谷101

具身智能行业目前仍处于缺乏数据的“上古时期”,唯有通过低成本、批量化的云端协同模式才能突破非牛顿流体等物理仿真困境,实现规模化爆发。

AI-assisted summary of 揭秘春晚机器人小品:与松延动力聊对戏、空翻、仿生背后的技术进化【硅谷101】 — original source. Check the original for full context.

Source published:

Detailed notes

## Background 该内容由Bilibili频道的“硅谷101”于2026年2月21日发布。视频简介指出,本期节目深度探访了在马年央视春晚小品中亮相的具身智能新锐公司“松延动力”,揭秘了1:1复刻蔡明老师的仿生机器人、挑战完美空翻的N2、万元消费级小布米背后的技术进化,并与98年创始人姜哲源深入探讨了春晚幕后的技术挑战以及具身智能行业面临的数据与仿真瓶颈。

## TL;DR 本期节目深度拆解了松延动力在央视春晚舞台上亮相的四条机器人产品线,包括万元级C端机器人小布米、高动态运动健将N2、覆盖桌面操作的E系列以及完美跨越恐怖谷的1:1蔡明仿生机器人。视频详细分析了团队如何在数月内克服硬件可靠性、极限动作稳定性和集群调度等春晚严苛挑战,并展示了与火山引擎在AI大模型及云端协同上的深度合作。最后,创始人姜哲源冷静客观看待行业现状,深入剖析了具身智能当前面临的数据匮乏、物理引擎仿真失真等“上古时期”瓶颈,并展望了未来“云端协同”的规模化量产路径。

## Atmosphere & style 整个探访与对谈交织着年轻、轻松且充满活力的极客氛围,从公司内部连接楼层的滑梯与宠物友好的环境,就能感受到一种新锐创业团队的自由与生命力。节目在叙事上呈现出一种“外表松弛、内核紧绷”的戏剧感——前一秒还在欢快展现软萌机器人的逗趣互动,后一秒创始人便以极度冷静、硬核且直击灵魂的科学视角,将行业带回对“炒鸡蛋”等学术难题的严肃思考。对话不画饼、不盲目乐观,在充满科技梗的新春祝福中,透露出当代年轻创业者直面具身智能大问题时,那股脚踏实地却又毅然迎难而上的宏大情怀。

## Key takeaways - [00:00](https://www.bilibili.com/video/BV1xffLBNEav?t=0s) 松岩动力由98年出生的创业者江哲元创办,并在2025年马年春晚上通过小品节目展示了具身智能机器人的高工程化与调度水平。 - [00:00](https://www.bilibili.com/video/BV1xffLBNEav?t=0s) 春晚舞台对机器人提出极高要求,团队面临硬件绝对可靠性、空翻等极限动作稳定性,以及需根据演员节奏进行动态集群调度的三大挑战。 - [07:39](https://www.bilibili.com/video/BV1xffLBNEav?t=459s) 松岩动力的产品线在春晚集体亮相,包括消费级小布米(Bumi)、高动态的N2、上桌协同的E系列以及1:1复刻的仿生机器人小诺。 - [07:39](https://www.bilibili.com/video/BV1xffLBNEav?t=459s) 万元以内的消费级机器人“小布米”瞄准家庭与K12教育,具备少儿故事和编程接口,其语音和智能体能力深度接入了火山引擎的豆包大模型。 - [15:59](https://www.bilibili.com/video/BV1xffLBNEav?t=959s) 高动态人形机器人N2专注于极致动力性能,曾完全自主跑完马拉松,在春晚中负责完成空翻和侧手翻等极限动作。 - [15:59](https://www.bilibili.com/video/BV1xffLBNEav?t=959s) 仿生机器人“小诺”通过在极小头部空间塞入32个面部电机及自研数字人映射算法,打破了极致逼真与高自由度不可兼得的困境,成功跨越恐怖谷效应。 - [32:39](https://www.bilibili.com/video/BV1xffLBNEav?t=1959s) 具身智能行业目前处于“场景小而散”的阶段,由于无法实现商业化闭环,工业界基本处于概念验证(POC)阶段,尚未能实现批量化落地。 - [32:39](https://www.bilibili.com/video/BV1xffLBNEav?t=1959s) 具身智能目前远未达到GPT-3时刻,仍处于极度缺乏数据的“上古时期”,且高度依赖低效的人工摇操作采集,行业现状类似于机器翻译的“IBM时代”。 - [32:39](https://www.bilibili.com/video/BV1xffLBNEav?t=1959s) Sim-to-Real(仿真到真实)差距巨大,目前的物理引擎对接触力的仿真极不准确,无法有效模拟诸如“炒鸡蛋”等涉及非牛顿流体与分子级变化的学术难题。 - [49:19](https://www.bilibili.com/video/BV1xffLBNEav?t=2959s) 为了解决数据痛点,行业引入视觉语言大模型(VLM)进行自动视频描述和任务总结,使人工数据标注的效率大幅提升了70%到80%。 - [49:19](https://www.bilibili.com/video/BV1xffLBNEav?t=2959s) 江哲元认为具身智能的发展将是“台阶式”的,一旦低成本、批量化的多样性数据采集模式及配套算法获得突破,行业将迎来一瞬间的爆发。 - [49:19](https://www.bilibili.com/video/BV1xffLBNEav?t=2959s) 未来具身智能将采用“云端协同”架构,端侧部署低算力消耗的快脑(Action执行),云端部署低频的慢脑、世界模型及人机交互大模型,以降低硬件成本。

## Detailed walkthrough ### [00:00](https://www.bilibili.com/video/BV1xffLBNEav?t=0s) 机器人登上春晚舞台背后的故事与松岩动力的备战

2025年的春晚舞台上,机器人不再只是背景里整齐划一跳舞的道具,而是真正走上了小品舞台,与演员搭戏、与观众互动,展现出极高的工程化水平和更聪明的具身智能大脑。在春晚开场的小品中,宇树的功夫机器人动作丝滑,而让机器人真正融入语言类小品舞台的,则是北京的一家新锐具身智能公司——松岩动力。硅谷101在春节前探访了松岩动力,并与创始人江哲元坐下来聊了聊春晚背后的故事。令人惊讶的是,这位创始人是一位98年出生、今年还不满28岁的年轻创业者。松岩动力的办公区洋溢着年轻、轻松且宠物友好的家庭氛围,楼层之间甚至用滑梯连接。

然而,在收到春晚的邀约后,整个松岩团队立刻进入了如同“高考前”一般的紧绷备战状态。江哲元坦言,当时紧张远多于激动,因为春晚是一个巨大的放大器,一旦失败就会无限放大劣势,而成功则能一炮而红。在节目形式上,松岩动力主动选择挑战极少有机器人涉足的语言类小品,希望在节目型态上进行创新。春晚是一个“哪怕是万分之一的失败概率都不行”的严苛舞台,对硬件可靠性提出了极高要求。

- **春晚舞台的三大挑战**: - **硬件可靠性**:必须保证在直播中绝对不出错,松岩团队为此进行了无数次彩排,江哲元甚至亲自上手修改了很多代码,确保动作百分之百稳定。 - **极限动作的稳定性**:节目中包含空翻、侧手翻等机器人最高动态的极限动作,必须在直播中完美呈现。 - **集群调度难度**:小品不像音乐类节目有固定卡死的节拍,它需要根据演员的台口和现场节奏进行动态调度。为此,松岩动力在公司一比一复刻了春晚一号厅的主舞台场景,连地板砖都贴得一模一样,以实现分毫不差的调度。 - **筹备时间**:从10月底正式开始筹备,历时数月。

---

[04:59](https://www.bilibili.com/video/BV1xffLBNEav?t=299s) 松岩动力的四条产品线与小布米(Bumi)的C端探索

在春晚小品中,蔡明老师饰演真人奶奶,一台仿生机器人扮演机器人奶奶,另外四台机器人则扮演她的“电子孙子”。这台上一幕有爱家庭故事的背后,实际上是松岩动力四条产品线的集体亮相。其中,最矮、声音最萌、与奶奶对话最多的小孙子,是松岩动力最新推出的万元以内消费级人形机器人“小布米”(Bumi)。江哲元介绍,Bumi 的产品定义和价格带旨在服务于新的应用场景,特别是C端家庭和K12阶段的教育机构。它一脚踩在C端,一脚踩在BPM,既有学习机的属性,内置了喜马拉雅少儿故事、编程猫图形化编程及 Python 编程接口,也契合了当前“AI进校园、进课堂”的大趋势。

在现场演示中,小布米不仅成功为硅谷101的观众送上了马年祝福,还机智地通过了“洗车问题”的测试。然而,对于C端消费级机器人而言,听懂口音、识别噪音、接受打断以及感知情绪,是一个极其复杂的系统工程。目前,机器人企业与AI云厂商合作是行业标配。松岩动力与字节跳动旗下的火山引擎深度合作,小布米的语音能力直接接入了豆包大模型和豆包App同款的底座能力。火山引擎作为本次马年春晚的幕后AI军师,不仅支持了所有上春晚的机器人品牌,还为多个节目的视觉制作提供了技术支持。

- **小布米(Bumi)的产品特点**: - 定位为万元以内的消费级人形机器人。 - 内置喜马拉雅少儿、编程猫图形化编程,预留 Python 接口。 - 语音交互接入火山引擎的豆包大模型,具备 ASR(语音识别)、LLM(大模型)、Web Search(网页搜索)到 TTS(语音合成)的一整套服务。 - **火山引擎的合作模式**:除了提供基础的 AI 音视频互动解决方案,还通过火山 Agent Kit 智能体平台,为 Bumi 提供工具调用、记忆库、Skills 等功能,实现动作级的联网互动与控制,为未来产品在更多场景的扩展奠定基础。

---

[09:59](https://www.bilibili.com/video/BV1xffLBNEav?t=599s) 运动健将 N2、上桌能手 E 系列与一比一复刻的仿生机器人

除了软萌的 Bumi,小品中一言不合就翻跟头的“运动健将”孙子,是高动态人形机器人 N2。N2 曾在去年的机器人马拉松比赛中荣获亚军,是当时全场唯一无需人工牵引、完全自主奔跑完赛的机器人。江哲元指出,在2025年初,让机器人跑完20多公里马拉松极具挑战,因为跑步对机器人而言就像用锤子不断砸向地面,每一次迈步都是一次剧烈碰撞,极易导致电机卡死或线束脱落。此外,算法还必须在面对路面大坑时保持稳定不摔倒。N2 专为极致的动力性能而设计,春晚舞台上的空翻和侧手翻等高动态表现力动作均由其完成。

另一个高个子、脖子能伸缩的孙子则是松岩动力的 E 系列。E 系列的定位是上下肢协同的任务执行,其尺寸设计刚好能够覆盖桌面操作,即“能上桌”。相比 N2,E 系列拥有更多的自由度(手臂有五自由度和七自由度版本,腰部有两个自由度),工作空间(workspace)大得多,能够完成更复杂的偏简单操作类任务。为了配合春晚舞台上演员天放的身高,松岩团队还对 E 系列进行了定制化改造,使其脖子能够大幅度升降。

而整场小品最大的彩蛋,莫过于一比一复刻蔡明老师的仿生机器人“小诺”。仿生机器人行业长期存在一个“两难困境”(Dilemma):要做得极其逼真,就很难塞入足够多的电机以保证高自由度;而要保证高自由度,外观就很难做到极致仿真。松岩动力凭借多年的结构设计积累,在小诺身上打破了这一困境,不仅保留了原有的32个自由度超高仿真面部,还完美实现了极高的人脸还原度。

- **仿生机器人“小诺”的技术突破与恐怖谷应对**: - **硬件极限压缩**:为了避免仿生人头比蔡明老师大一圈而穿帮,松岩团队在极小的头部空间内,完美塞入了32个面部电机及传动结构,实现了1:1的真人尺寸。 - **口型与语音同步**:自研了从数字人映射到真实仿生人的算法,解决了口型与语音对不上的“假面”感。 - **跨越恐怖谷**:通过极致的面皮化妆、脸型构建以及动态算法,配合基于真人动作录制并利用运动重定向(Motion Retargeting)算法实现的肢体语言,让小诺彻底脱离了恐怖谷效应。 - **应用落地场景**:目前仿生机器人已在机场、博物馆等娱乐导览和展厅接待场景中开始扮演导游解说角色。

---

[19:59](https://www.bilibili.com/video/BV1xffLBNEav?t=1199s) 具身智能的现状、数据瓶颈与“炒鸡蛋”的科学难题

面对松岩动力同时布局四条产品线的战略,江哲元解释道,虽然具身智能的未来愿景非常美好,但现状却是“场景呈现小而散”,无论是工业还是家庭场景,短期内都无法实现商业化闭环。目前工业界基本处于 POC(概念验证)阶段,几乎没有批量化落地的案例。即使是波士顿动力(Boston Dynamics)在现代汽车(Hyundai)的尝试,其成本也极其高昂。江哲元直言:“到底是 Boston Dynamics 在帮 Hyundai,还是 Hyundai 在帮 Boston Dynamics,这是一个直击灵魂的问题。”

谈及具身智能的发展阶段,江哲元认为现在“远没到 GPT-3 的时刻”,甚至连 BERT 的时代都没到,还处于“上古时期”。他引用了人工智能的经典公式:**优秀性能 = 庞大的参数量 + 庞大的计算量 + 庞大的数据集**。在具身智能行业,算力和参数量都可以通过与火山引擎等云厂商合作来解决,但“庞大的数据集”是铁定不具备的。现在的具身智能行业极度缺乏数据,且数据大多依赖人工采集,效率极低。这就像当年机器翻译领域,IBM 雇佣牛津词典编辑制作精美但规模极小的语料库,而谷歌则通过大量粗糙但规模巨大的数据集赢得了竞争。目前的具身智能正处于“IBM时代”。

- **数据采集与仿真的困境**: - **摇操作效率低**:目前的机器人摇操作并不好用,难以实现像人一样丝滑的数据采集。 - **物理引擎(Physics Engine)的局限**:虽然英伟达等公司通过 Omniverse(Isaac Sim)进行大量仿真,但 Sim-to-Real(仿真到真实世界)的差距依然巨大。渲染器(Renderer)虽然能做到超逼真,但物理引擎对接触力(Contact Force)的仿真极其不准。 - **“炒鸡蛋”的科学难题**:江哲元举例,若要用仿真器模拟炒西红柿鸡蛋,需要模拟蛋黄与蛋液混合、高温下液体变固体、西红柿高温出水、油与食材反应等,这甚至需要分子级别的模拟。而人类炒鸡蛋根本不需要懂得蛋白质折叠的原理。这种接触建模和非牛顿流体模拟是学术界(Research Level)的超级难题。

---

[29:59](https://www.bilibili.com/video/BV1xffLBNEav?t=1799s) 行业新生态:云端协同与未来展望

尽管数据瓶颈依然存在,但具身智能正在从技术验证期迈向实际落地的应用探索期。为了解决数据痛点,火山引擎推出了“高质量数据集”产品,旨在撮合数据的需求方与供给方,促进数据交易。同时,VLM(视觉语言大模型)在数据标注中发挥了巨大作用。过去,人工标注员一天只能标注4到5个小时的数据,而引入 VLM 自动进行视频描述(Caption)、轨迹观察和任务总结后,人工标注的效率提升了 70% 到 80%。

展望未来三到五年,江哲元面临两个选择:一是做一个“小而美”的公司,在特定垂直场景做到 80% 以上的市占率,过得很舒服;二是挑战最难的具身智能大问题,让机器人走进千家万户干活。作为时代的创业者,他毅然选择第二种。他认为,具身智能的发展不会是线性的,而将是“台阶式”的——一旦有人找到某种全新的、低成本、批量化的多样性数据采集模式及配套算法,行业将在一瞬间迎来爆发。

在技术架构上,江哲元坚信“机器人一定需要云”。如果将所有模型部署在端侧,会导致硬件成本和芯片算力要求过高。更合理的方案是“云端协同”: - **端侧(快脑)**:仅部署最终端的运控模型或 VLA(视觉-语言-动作)模型中负责 Action(动作执行)的部分,消耗算力极少。 - **云端(慢脑)**:将执行频率低于 1Hz 的慢脑模块、世界模型以及需要高智商、共情能力的人机交互大模型部署在云端,通过云端 API 进行交互。

这种“机器人公司专注本体运控与场景落地,云平台公司专注大模型训练、算力调度与数据体系”的合作模式,或许正是消费级机器人走向规模化量产的必经之路。在采访的尾声,江哲元通过接入豆包大模型的 Bumi 机器人,为硅谷101的观众送上了极具科技梗的新春祝福:“祝大家新的一年里代码 0 bug,算力全拉满,钱包像训练模型的数据集一样越来越大!”

## Notable quotes > [00:00](https://www.bilibili.com/video/BV1xffLBNEav?t=0s) 哪怕是万分之一的失败概率都不行 — 江哲元

> [19:59](https://www.bilibili.com/video/BV1xffLBNEav?t=1199s) 到底是 Boston Dynamics 在帮 Hyundai,还是 Hyundai 在帮 Boston Dynamics,这是一个直击灵魂的问题。 — 江哲元

> [19:59](https://www.bilibili.com/video/BV1xffLBNEav?t=1199s) 远没到 GPT-3 的时刻 — 江哲元

> [19:59](https://www.bilibili.com/video/BV1xffLBNEav?t=1199s) 优秀性能 = 庞大的参数量 + 庞大的计算量 + 庞大的数据集

> [29:59](https://www.bilibili.com/video/BV1xffLBNEav?t=1799s) 祝大家新的一年里代码 0 bug,算力全拉满,钱包像训练模型的数据集一样越来越大! — 小布米(Bumi)

## Mentioned 蔡明, 江哲元, 天放, 松岩动力, 宇树, 字节跳动, 火山引擎, 波士顿动力, 现代汽车, 英伟达, 谷歌, IBM, 小布米, N2, E系列, 小诺, 豆包大模型, 豆包App, 喜马拉雅少儿, 编程猫, Python, Omniverse, Isaac Sim, GPT-3, BERT, 硅谷101, 央视春晚

[Source](https://www.bilibili.com/video/BV1xffLBNEav)

中文简报

松延动力春晚联手火山引擎 推动消费级人形机器人降本进家 具身智能行业目前仍处于缺乏数据的“上古时期”,唯有通过低成本、批量化的云端协同模式才能突破非牛顿流体等物理仿真困境,实现规模化爆发。 本期节目深度拆解了松延动力在央视春晚舞台上亮相的四条机器人产品线,包括万元级C端机器人小布米、高动态运动健将N2、覆盖桌面操作的E系列以及完美跨越恐怖谷的1:1蔡明仿生机器人。视频详细分析了团队如何在数月内克服硬件可靠性、极限动作稳定性和集群调度等春晚严苛挑战,并展示了与火山引擎在AI大模型及云端协同上的深度合作。最后,创始人姜哲源冷静客观看待行业现状,深入剖析了具身智能当前面临的数据匮乏、物理引擎仿真失真等“上古时期”瓶颈,并展望了未来“云端协同”的规模化量产路径。 98年创业者江哲元带领松岩动力登上春晚小品舞台,团队在1:1复刻的舞台场景中攻克了硬件绝对可靠性、空翻等极限动作稳定性以及契合演员节奏的动态集群调度三大挑战。 (0:00) 松岩动力在春晚完成四条产品线的集体亮相,涵盖接入火山引擎豆包大模型的万元级消费机器人“小布米”(Bumi)、完成高动态空翻的N2、能上桌协同的E系列,以及搭载32个面部电机成功跨越恐怖谷的蔡明仿生机器人“小诺”。 (4:59) 江哲元认为具身智能行业远未迎来GPT-3时刻,仍处于极度缺乏数据的“IBM时代”,工业界普遍处于POC阶段,且物理引擎在接触力与非牛顿流体等Sim-to-Real模拟上仍面临极高的学术瓶颈。 (19:59) 针对具身智能的落地架构,松岩动力主张“云端协同”模式:端侧负责低算力消耗的动作运控(快脑),云端承载1Hz以下的世界模型与人机交互大模型(慢脑),以降低硬件成本推进机器人走入千家万户。 (29:59)

Reading summary

松岩动力在2025年春晚展示了其涵盖消费级、高动态作业及仿生的人形机器人产品矩阵;创始人江哲元指出,当前具身智能仍受限于真实数据匮乏与物理仿真鸿沟,行业正依赖云端协同架构探索从技术验证走向落地落地的过渡路径。 春晚舞台考验与多线产品布局 (0:00) 松岩动力将机器人推入春晚语言类小品,面临硬件绝对可靠性、高动态动作稳定性(如空翻与侧手翻)以及配合演员节奏的非固定节拍集群调度三大挑战。为确保直播万无一失,团队在一比一复刻的春晚舞台环境中进行了长期排练与调试。台上参演的机器人对应了松岩动力的四条产品线:万元以内主打C端家庭与K12教育场景的“小布米”(Bumi)、曾在机器人马拉松中完全自主完赛并展示极限动力的N2、拥有多自由度且尺寸适配桌面操作的E系列,以及在极小头部空间塞入32个电机、结合动作重定向算法以跨越恐怖谷的1:1真人仿生机器人“小诺”。 数据荒原与“炒鸡蛋”仿真难题 (19:59) 针对行业发展现状,江哲元认为具身智能目前远未达到GPT-3甚至BERT的节点,依然处于极度缺乏有效数据的“上古时代”与“IBM时代”。目前机器人遥操作采集效率低下,而在仿真领域,数字渲染虽逼真,但物理引擎对接触力(Contact Force)的建模存在巨大误差,导致Sim-to-Real(仿真到真实世界)鸿沟显著。江哲元以“炒西红柿鸡蛋”为例说明,高温下液固转化、出水与油脂混合等非牛顿流体及分子级接触反应,构成了当前学术界尚未攻克的科学难题,无法简单依靠现存仿真器为机器人提供泛化操作数据。 云端协同:端侧快脑与云端慢脑 (29:59) 受制于本体硬件载荷与芯片成本,松岩动力主张机器人必须走“云端协同”技术架构。该模式将系统切分为端侧“快脑”与云端“慢脑”:端侧仅部署计算开销极小的运控模型或视觉-语言-动作(VLA)模型中的执行层(Action),以保证底层动作高频、平稳输出;云端则承载低于1Hz的任务规划、世界模型以及高共情大语言模型。小布米(Bumi)即接入了火山引擎豆包大模型底座与火山Agent Kit智能体平台,借助云端算力实现全套语音交互、记忆库及工具调用,形成机器人专注本体运控、云厂商负责模型与数据调度的分工体系。 商业化瓶颈与“台阶式”爆发预期 (29:59) 江哲元坦言,目前具身智能在工业和家庭领域的商业应用均显小而散,工业落地几乎全处于高成本的概念验证(POC)阶段,尚未形成商业闭环。针对数据生产瓶颈,行业开始引入视觉语言大模型(VLM)进行视频描述与轨迹总结,使数据标注效率提升了70%到80%。江哲元预测具身智能的发展将呈非线性的“台阶式”演进,一旦行业探索出低成本、批量化的高质量多模态数据采集方案与配套算法,整体能力与商业落地将在短期内迎来爆发式跃迁。 具身智能从小品舞台的定制展示迈向通用作业,核心阻碍仍在微观物理交互建模与低成本数据供给;现阶段端云协同虽降低了落地门槛,但真实的产业质变仍有待底层数据基建的实质性突破。

Source quotes

[0:00] 江哲元: 哪怕是万分之一的失败概率都不行 [19:59] 江哲元: 到底是 Boston Dynamics 在帮 Hyundai,还是 Hyundai 在帮 Boston Dynamics,这是一个直击灵魂的问题。 [19:59] 江哲元: 远没到 GPT-3 的时刻 [19:59] 优秀性能 = 庞大的参数量 + 庞大的计算量 + 庞大的数据集 [29:59] 小布米(Bumi): 祝大家新的一年里代码 0 bug,算力全拉满,钱包像训练模型的数据集一样越来越大!

Original transcript

[0:00] 大家看一眼是春晚了吗听说上面有很多AI元素反正我是熬夜看了就当是加班了结果呢果然是AI春晚为什么中国AI公司都要在春节之前那么卷呢豆包豆包这是个什么东东这是孙子真孙子人家是个笑话我也是个笑话啊你确实是个笑话这年我们还在看机器人跳舞女阳哥那今年呢机器人就已经走得上小品舞台了羽树的功夫机器人啊真的是很丝滑难以想象这是一年时间机器人能够进步的速度背后的技术团队一定在工程化上而是下了大功夫同时呢在春晚开场的小品中啊我们发现机器人已经可以跟演员搭戏跟观众互动你会发现经过2025年一年机器人的发展啊居身智能大脑这次好像真的升级了十二生肖里哪个动物最招人烦是鸡因为机器人跟大家交个底其实我在春节之前在北京正好有机会探访了让机器人登上称晚小平舞台的这家公司松颜动力签了保密协议之后我们看到了称晚机器人的彩排跟机器人们也有了互动同时呢也跟创始人江哲元坐下来一起聊了聊春晚废后的故事和他对巨神智能行业发展的思考硅谷101的观众们大家好我是松岩动力的创始人江哲元我平时也经常听硅谷101的播客春晚可能30年时间之内真正把机器人融入语言类节目可能我们这第一次哪怕是万分之一的失败概率都不行对我们的硬件的可靠性要求亲自上手改了很多代码确保这个动作是一个百分百稳定的一个状态所以我们的仿生是完全一比一这个定制的蔡老师的一个形象还是保留了我们原有的32个自由度的面板同时又做得非常非常的像真人你觉得现在到了GPT3的时刻吗我觉得远没到这差太远了Future Mounted Permutation肯定是具备的Future Mounted Parameters是能具备的但Future Mounted Data这个是铁定不具备的巨神智能我回答10年以后什么样很容易我回答现在什么样很容易但是回答1到10年之间会发生什么事情回来路径正在松岩大厦前很难想象这家公司的创始人是98年的今年还不满28岁但是走进办公区你就能感受到这一定是年纪人做的一家公司宠物友好楼层之间还用滑梯连接着我每次去15楼全都走这从来不走电梯江泽远就告诉我们他自己希望公司给大家的氛围是轻松的是像家一样的地方但是收到春晚的邀约之后整个松岩团队可以说是进入了一种备战状态你最开始知道你们要上春晚的时候你当时激动更多还是紧张更多当时是一个什么样的心态我肯定紧张更多我知道春晚它是一个它本身上是一个放大器你发挥失败了那就是放大你的所有的这些劣势如果你发挥成功了那你就一炮而红了所以其实我那会更多是紧张因为就像高考之前的感觉那在节目的选择上面就是你们选择比较是偏语言类的这样的一个节目来呈现当时的考量是什么为什么要选择偏语言类其实我们是觉得之前其实出版见过歌舞类的见过各种动作类的但是其实语言类的在机器人元素结合到语言类脚品里边其实是不常见的出版可能30年时间之内真正把机器人融入原类节目可能我们这是第一次我们希望能够在节目型上有一个创新给观众带来一些新的体验其实我们知道春晚是不能出错的这样的一个场合觉得你们最大的难点在哪里我觉得首先就是春晚它其实是一个巨大的放大器然后它可能哪怕是万分之一的失败效率都不行所以那真的是对我们的硬件的可靠性要求非常非常非常高这个确实是硬件的难我觉得难的不难在能不能做极限动作这都能做但是难在可靠性上这是第一点第二点在节目中其实我们确实也会呈现一些极限动作像空翻侧手翻这些动作这几乎就是像机器人能实现的一些最高动态的动作了要去把这些东西在直播的过程中不出错这个是难上加难第三点难难在就是调度上因为小品类节目它其实并不完全是一个固定的一个节奏的一个节目就是如果我们是音乐类的可能表演类的节目它是有一个固定的跟音乐的节拍能够一拍一拍卡死的那么你所有的动作所有的在哪你都是定好的小品类节目其实需要我们根据舞台的抬口然后去做出对应的这个集群调度就在舞台怎么调度从A点走到B点然后包括怎么在合适的时间点做出合适的动作这其实对我们也是调度上有一定挑战的所以当时其实我们在公司也一比一复刻了一个春晚我们这个小品的主舞台的场景地面上连一号厅的地板那个地砖我们都贴出来了让我们的调度能够在基本上是一个分毫不差这样一个程度你们从什么时候开始筹备这个车板的节目的我们具体筹备应该从10月底正式开始筹备的过程你们都做了什么其实我们针对机器人本身我们做了很多的优化 [4:59] 像我们每一款机器人其实都不是标准化产品上去的像我们的后面这款这是我们的E系列就是我们的中尺寸的一个人形机器人E系列我们其实不是拿E系列直接上的而是我们做了一个改造我们让它的头是一个能升降的因为里边有一个抬口是其人其妙艳的天放跟E系列的机器人要比升高E1这个机器人它能够脖子伸伸伸伸伸很高然后就比天放还要高一截做这么一个改造然后包括我们对机器人的步态其实有了一些新的要求我们要在既保证稳的情况下走出一个很逆人的一个步态不然的话看着就是不太象征的所以我们其实当时对步态做了很多调整然后包括村晚期它需要有一些定制化的一些动作我们的需求就是我们要能稳定的空翻侧手翻甚至我自己的亲自上手改了很多代码确保这个动作是一个百分百稳定的一个状态确实我们在彩排中彩排了很多次确实也没有出现过这个机器出问题摔跤这样的情况这也是让我们自己觉得还比较欣慰的包括我们的仿生其实我们的仿生是完全一比一这个定制的蔡老师的一个形象我们其实之前确实从来没有真的就是说实现过一比一复刻一个人的百分百完全仿真的一个形象仿生在这次春晚中其实算是一个正式的第一次把这件事情给完成了在春晚的小品里蔡明老师的角色是真人奶奶仿身机器人扮演机器人奶奶另外四台机器人扮演她的电子孙子那台上是一个有趣有爱的家庭故事而台下则是松颜动力的四条产品线在小品当中这个最小的孙子声音萌反应快和奶奶对话最多现实中它叫小布米布米这是松岩东力最新推出来的万元以内消费级人型机器人最小这个布米我们的产品定义然后我们的价格带其实最终都是服务于我们的应用场景的布米这款其实我们希望它能够就是进入到一些这个新的场景中去比如像C端家庭我们希望有娃家庭能够很多愿意买这个机器人其实我觉得布米它作为进入家庭的一员从产品定义来讲其实有一定学习机的属性的它里边内置了像这个喜马拉雅少儿去给人讲故事去给小朋友讲故事然后内置了这个像编程猫的这样的一个图片画编程的一个可以教小朋友编程它里边还有Python编程的接口然后可能我们未来会集成很多很多这种就是生态应用到里面去然后能够实现一个就是在小孩遇教遇乐这样的一个特点这是我们希望能够下降到C端的但我们我之前常说一句话就是BOOMI它是一脚踩在C端一脚踩在B端的其实对于一些无论是公立还是私立的一些教育机构像K12阶段这些中小学包括幼儿园我们觉得这个产品也是有一定吸引力的今天AI进校园AI进课堂其实是一个大的趋势这整个国家的所有的这些教育机构可能都在推进这件事情然后我们这个产品其实是跟K12阶段教育是有非常好的一个匹配度的能够走进就是这些中小学的课堂我们觉得也是也是他的这个商业化的方向之一那我们这次呢其实也在现场跟小布米进行了对话让他给我们硅谷101的观众送上了马年祝福布米布米我在马年要到了能不能给硅谷101的观众们送上新春祝福亲爱的硅谷101的观众朋友们马年到了布米在这里给大家拜年了祝大家在新的一年里像千里马一样勇往直前此外呢现场工作人员还用现在业界非常火的机器人洗车的问题对他进行了测试他也成功的通过了考验我要去洗车距离洗车辆800米我应该开车去还是走路去啊哈哈当然又开车去啊不然怎么把车洗干净呢不过呢对于小布米这样定位于C端场景的消费机器人来说他们不只是要回答问题还需要听懂口音区别噪音接受打断甚至呢感受用户的情绪变化这背后呢从语音识别语音合成到大模型理解实时音视频流处理再到VLM其实是一个完整的系统工程那么对于机器人企业来说与AI云厂商合作是目前业界的一个标配松眼动力和字节旗下的火山引擎在人机交互和算法研发层面合作小不敏的语音能力接入的就是豆包大模型和豆包APP同款的底座能力顺便说一句火山引擎真的是这次马年春晚的幕后AI军师了上春晚的机器人品牌都是与火山引擎合作的同时今年春晚多个节目的视觉制作和技术支持背后也都是火山引擎你们跟火山的合作模式是什么样子的我们现在主要是以这个交互这样的一个大模型交互的这样一个形式在合作的然后像火山我们提供了从ASR然后到后面LM在后面接着web search到最后TTS就继续语音播报出来这个是一整套的目前我们在用的一套服务除了语音交互之外不米机器人还借助火山Agent Kitch [9:59] 别集智能体平台搭建智能体能力通过工具调用记忆库Skills等为Bumi提供动作级的联网互动动作控制等功能如果只是春晚的这个语音的这个节目的话其实小Bumi然后它只需要做一些语音交互就好它可能这个本身的动作上不需要和语音去做一些更深程度的一些这个融合对但是我们和这个松岩的一些算法同学包括产品同学在做沟通的时候会发现未来的这个BOOMI的产品化的过程中其实需要一个很重要的能力就是希望通过语音去控制一些调用一些比如说终端的一些APP或者说需要通过语音去控制这个BOOMI去做一些特定的动作所以我们也在除了AI音视频互动的这个AI4硬件的一个解决方案之外其实我们也叠加了一些Agent Kit相关的一些能力然后帮助我们未来这个松颜的BOOMY的产品能在更多的场景上有更大的扩展性除了小BOOMY之外 你们肯定还记得小平里面还有一个孙子是运动健将谢世忠他是被网友称为小孩哥的高动态人型机器人N2哦不对是两个孙子就是一言不合就翻根后的这两个同时呢去年在一张机器人马拉松比赛中啊N2就拿到了亚军是当时全场唯一无需人工牵引完全自主奔跑的机器人然后我们来聊聊第二款产品你想先说这个这个N2吗对我从小往那说吧先说N2吧对N2是我们之前跑马拉松跑的那个亚军我们N2这款产品其实定义之处我们就希望它能够更多的进入一些运动控制类的研究领域对我们这款产品其实我们的性能特别特别棒我们所有的最极限动作全都是N2完成的像空翻侧手翻这春晚上去大家看到的动作表现力最强的也是N2它能够完成特别特别高动态的一个动作您可以理解为这是一个小体育生纯粹是为了动力性能而去设计的一款机器人跑马拉松这件事情对机器人为什么难现在看已经不难了在去年二五年大概年初那会儿为什么难是在于当时机器人本体公司很少有能拿出一款足够稳定足够可靠的硬件能够支撑它跑完马拉松其实比如说可能我的机器跑个10公里可能它就会挂掉比如像电机里面卡死或者可能某线数就拖出各种各样的问题都有可能发生因为机器人跑起来它是一个要像你不断拿锤子砸一个东西它跟地面每次迈步都是一次碰撞我相信这个事也是困扰当时很多团队的一个很核心的一个要点这是硬件问题可靠性另外一个就是算法本身的稳定性因为要跑20多公里20多公里其实中间是会有大坑的我们当时跑的时候确实中间地面上是有一些坑挖的就你很难避免在这种中间遇到这些情况那这种情况下你的机器人还不能摔还有继续保持全速奔跑这是有难度的我觉得当时那个25年年初那个时间点真的让一家机器人公司能拿出一个能完整跑下全程的机器人我觉得都很难在小品中还有一个身高更高脖子能伸缩的孙子在现实中是松岩的E系列他的能力重点不是极限动作而是上下肢协同的任务执行中间是我们的E系列E系列比N系列高一些我们基本上是以一个能够构造桌面上东西的一个最小的尺寸来做的一系列机器人我们希望它能够覆盖一些可能上下之鞋铜的这样的一些工作简单来讲就能上桌N2上不了桌的N2其实无论从自由度来讲还是从身高构型来讲这个桌子可以但是再高的饭桌就不行对其实一系列它是能够上桌的然后我们希望它能够在桌上去完成一些偏简单操作类的任务对 这是我们对一系列的一个构想但它的包括自由度还能完成的任务其实跟N2差不多是吗自由度会更多一些像我们的手臂其实不仅有五自由度版本还有七自由度的版本然后我们还能够配零小手腰部还有两个自由度它的workspace会好很多N2它没有腰嘛它其实你就只能靠腿去转身来去增加这个workspace然后一一它有腰然后二七腰它有俩自由度workspace大很多自由度高很多那除了这些可爱的孙子们之外呢这次小品中最有意思呢也可以说是最大惊喜的彩蛋应该就是这个1比1复刻了蔡明老师的仿生机器人了那现在呢做仿生类机器人其实面临着不小的挑战啊要想仿的像真人同时保持很高的自由度以及看上去还要不恐怖这在技术上需要去攻克很多的难题其实仿生机器人这个赛道里面有一个特点就有一个底里马他是说一个机器人如果要做特别仿真的话那么他就很难做到很高自由度就里边自由度很难塞很多但如果要做到很高自由度的话很难很仿生就很难很像某一个真人这两个其实是一个底里马那我们其实在这一次真正做出一个突破我们还是保留了我们原有的三十 [14:59] 第二个自由度的面部这是一个超高自由度的面部但同时又做得非常非常的像真人所以其实在春晚上我们最终是能够看到它以一个比较好的一个状态去呈现的这中间有技术的什么突破吗让你们能够打获这个dilemma其实本上是一个结构设计的一个事情结构这个事情是很我觉得是很靠积累的这其实也并不是说我们在这一短短的多少时间之内做突破而是我们的这个积累到今天其实我们的这些经验我们的know how我们的知识库已经到了这样的一个程度那我们就能够做什么一个东西来就是说春晚之春一个你们deadline对对对对对对对对对对给你们的压力说必须要在之前里完成这件事情是的是的你刚才说仿生人嘛其实现在市面上确实是不多你觉得他的难点在哪里就比如说他的口型啊表情啊拧人度上啊比如说就是你刚才提到这个dilemma同时呢我们也经常说有个恐怖股效应就是机器人如果他太像人但是好像又有点奇怪的东西其实如果真人看到他会觉得有一点可怕对 就是你们怎么去平衡这个技术跟像人这件事情的那我就分三块说第一个是这个硬件 第二个是软件算法 第三块是就是恐怖股我分三块说第一块硬件方面的话人的头是很小的 我说是一个异类啊 我头比较大 但是就确实像蔡老师头是很小的然后包括大部分人的头其实是我们可以理解为非常非常小的一个空间所以我们在早期的我们的机器人里面为了放下足够多的电机其实我们是有意的把这个头放大了我们把头给放大到可能比真人大一些的一个可能就把一个正常人头放大到我这么大或者比我还大一点的一个程度所以才能塞得下这么多电机以及传度结构但是这次为了是春晚其实我们真正做出的这个突破是我们真的就把头做小了因为蔡老师要跟这个仿生机身同框的我们不能说这个仿生机身头比蔡老大一圈那就非常很出戏了对对对所以说我们必须要做到1比1的这样的一个尺寸以及仿真程度这个事情是超级超级超级难的对怎么把这么多电机和传动结构合理的能够自然的塞到这样就是自然的意思就是说当它动起来不能看着一看就很诡异对那就那就真的恐怖对对就怎么样自然的然后还就是能够完美的把它塞到这样一个结构里面这是我们其实这次做出的一个很大的一个突破对另外其实在软件算法上面这里边口型是很难的就是人我们看一个人说话怎么看都都不会觉得特别假但只有一点会觉得假就是你看它的口型和语音的对应这容易看的特别假我们这次其实也是在整个这个语型对应上做出一些突破其实数字人里边语音和口型对应做的我个人觉得还是不错的但怎么把数字人转化到一个真人的一个口型上面这个其实是有一定难度的语音和口型在一个仿生人上同步这个其实有两个基础一个基础是你的硬件自由度足够多因为你嘴上如果可能比如只有一张一盒的自由度你怎么着口型都对不上另外一个就是说你的算法足够的好我们自演了一套从数字人映示到真的仿生人这样的一个算法把口型这个事情在这次春晚上给解决掉了然后第三块就是恐怖鼓效应首先我们要理解恐怖鼓它是一个鼓就是似向非向的时候是最恐怖的特别不向特别向都不恐怖所以我们在仿生人这个上面一定要抓的就是特别特别向那一端所以其实我们无论从这个面皮的化妆从整个脸型的这个构建包括整个动态来讲其实我们做了很多的突破甚至包括一些这个肢体语言我们的仿生人是戴胳膊的胳膊上也是能动的然后它包括肢体元其实都是根据真人实际上录下来的一些动作然后再去我们用了一些跟人形机器运控相关的一些算法我们做了motion retargetingretarget到我们的仿生机器人上才能够让到时候当时的动作显得很像真人就脱离恐怖骨这样的一个效应这一次我们也专门去跟苏妍动力的仿生机器人小诺进行了面对面的互动啊测试了一下它的语音交互和面部自由度仿生人是人吗这是个很有争议的问题呢在我看来啊仿生人是一种新型的生命体仿生机器人听上去好像很遥远很科幻啊但是实际上它目前已经开始了应用落地比如说在机场博物馆等一些娱乐导览和展厅接待的场景里啊很多仿生机器人就已经开始扮演起了导游解说的角色但显然要让仿生人真的向人并且彻底摆脱恐怖股效应技术还是有很多值得进一步优化的空间的从语言交互到高动态运动从家庭陪伴到任务执行松延动力的四条产品线似乎已经勾勒出一个比较清晰的学生智能的轮廓了但我们都知道春晚舞台是一个被精心设计的场景虽然是不能出错的直播但是有准备和彩排的时间而真正复杂的是现实生活如果机器人真的要走进家庭面对了将不再是排练好的剧本而是嘈杂的环境模糊的指令不可预测的变化那么问题就是面对真实的世界机器人真的准备好了吗你们就一下布局了 [19:59] 四个产品也是四条不同的大家的需求的线吗当时为什么想要四款都做呢因为我知道很多机器人比如说他们是比如说工业为导向的或者是比如说Figure 1X他们就是比较直接就是家庭为导向的对你们当时是为什么想要一下布局四个不同的机器人去打不同的需求场景其实我们讲说预期非常好因为预期它是可能多年以后能够真正进家庭实现每家每户都有一块人型机器人然后甚至这些机器人还很多想象空间这个是好的点那不好一点是现状就我们看未来都觉得很美好看现在我们都觉得就是说OK这个可能还是有一些问题的可能还是就是有一些需要琢磨的事情我们今天看现状就是人型机械人场景呈现小而散这样的一个状态无论我们说工业还是家庭今天都是无法完成短期的商业化落地的无法时间短期商业化闭环的工业现在大家都是POCPOC阶段有没有后续几乎很难有基本上都是没有后续的就没有进入到批量化阶段的一个这样的案例几乎没有这样的居身智能机器人的案例存在Boston Dynamics好像是在Honda的反正但是它每个都很贵对每个都很贵另外其实我并不觉得这个问题只有Boston Dynamics能解决或者我并不觉得这个场景用Boston Dynamics的机器人是一个RI非常好的场景我们经常需要问一个问题像Honda用Boss Dynamics的机器人那到底是Boss Dynamics在帮Honda还是Honda在帮Boss Dynamics这是一个很直击灵魂的一个问题我觉得Honda完全可以选择一些工业机械臂可以选择自动化设备来去完成一模一样的工作还以更低的成本你觉得现在巨盛智能发展到哪一个阶段了如果我们拿LLM的一个阶段来对比的话你觉得现在到了GPT3的时刻吗我觉得远没到这差太远了对可能这个差得远就可能我觉得甚至连Birdt那个时刻都没有到对就可能这个还是在一个非常早期的一个阶段AI带来最大变化在于我们今天可以看到数据能够驱动科学不一定知识就是它里边知识非常简单说实话就是今天这些Deep Learning这些东西里边涉及到的这些知识那真的就是可能我们在学校的时候经常听人说AI简单简单在于里边知识简单难的点在于数据后来其实大家就发现有一个公式嘛Good performance等于Huge amount of parameters然后Huge amount of computation加Huge amount of data就是三个Huge就能得到一个好的performance这是可能这个时代的一个公式对 那在今天我们来看这个事情的话我们看巨神智能里面就是Huge amount of computation肯定是具备的有像火山这样的企业提供最牛的这个算力算力基础我们觉得具备的那今天我的HugeMount Perchameter这个事情这个是能具备的但到底具备的对不对它缺乏验证但HugeMount Data这个事实是铁定不具备的特别是机器人行业对对对机器人行业是非常非常不具备的就是巨神智能里边太缺数据了就是我们缺的数据可能我们我们为什么说就是现在连可能连Burse那个时代都没有到可能我们现在处在一个就是上古时期就是属于但是我当时听到一故事讲说当年Google和IBM都在做叫MT machine translation这个在今天看已经不是什么问题了当年这是一个很难的一个挑战就machine translation他们把英文和法文互译当时IBM做的事情是它请了一堆牛津词典的编辑然后编辑了一堆特别精美的语料完美一比一的翻译可能你很难找到如此信达雅的翻译然后做了一个很精巧的小数据集来做machine translation的model然后当时Google的做法反昔到二行我不知道是不是用就是mechanical Turk 这样的方案但是反正当时他们就找了做了很多相对粗糙的翻译但每个都是基本上你基本上可以立即是对的但做了一个巨大的但很粗糙的数据集最后我们发现Google Translation确实做的效果会更好今天我觉得我们是处在IBM那个时代就可能数据集的规模还是太小了今天数据集大部分都是人手工采的就是为了采而采的我们的数据都是为了采而采专门去采出来的但我们看其他这些领域像IOM这些领域他们的这个data都来自于互联网就直接来自于之前已经存在的这些东西然后我想到之前比如说他们说那个XGPT一出来的时候有这样的一个wow moment是因为他训练的数据是从Reddit上面来的然后那个地方是说人们说脏话然后人们curse然后人们吵架那个是人应该说的话而不是很书面的书电影里面那种说的非常书面的话所以可能是不是机器人数据我们需要有一个新的模式我其实认为是这样的首先如果我们玩过摇操作机器人的话发现还不是特别好用机器人摇操作其实今天很难做特别好用很难实现像人一样就比较丝滑的一个采集体验采集本身就是难的当然今天我们就是这可能是为数不多验证可用的一些数据了但我觉得一定需要新的模式所以其实我觉得对这个行业未来预判我觉得居生智能产业并不会说是一个线性的发展然后它可能是个接约式的发展就当某一个时间点到来的时候它可能就是发现一种新的模式无论是新的数据的模式还是新的一个采集的模式如果一旦发现它能够快速的大量的批量化的低成本的然后去完成多样化数据的采集一旦有人找到这样的数据采集的模式以及与之配套的一个算法的话我觉得可能这个产业的发展可能就是一瞬间 [24:59] 就发生变化了这个模式是世界模型吗我觉得大概率不是吧这个事我要讲清楚可能它是有一点偏我自己对它理解是有一点偏哲学的一个理念就是我认为其实一个模型的performance它来自于数据能带来的这个信息的增量我们学reinforce learning其实讲有model-based和model-free-RL对model-based-RL就是你先学一个model然后在这个model里面去反复转你的agent再去agent再更多数据然后再转你的model这种方式一般来讲就是是为了加速这个收敛的效率但它不是我觉得不是解决本质问题的方式当然这个只是我自己的观点这不一定对或者可能大概率不如一些专家说的准当然这是我的观点就是说World Model它的好坏取决你World Model为进去的数据它的好坏然后你最终Performance取决你一个World Model的数据我其实没有太想通就是World Model怎么能够解决这样的问题很多人他们现在用一些仿真来去做数据但这是我觉得不是特别make sense的但英伟达他们是这样做的就是他们有DGTT然后做很多的simulation但是我们也看到很多sim to real的一个gap在对对对 其实这里边我觉得因为一个仿真一个simulation它其实统称为simulation但其实两件事它分为两部分 一半叫dynamics就是一半是physics engine就是物理引擎物理引擎讲的是里边物理是怎么回事然后另外一个renderer渲染器渲染器讲的是怎么呈现你的物理结果怎么呈现无论是一点云还是包括图像的形式呈现这是两件事情渲染器今天做的已经我个人觉得还是不错的我个人觉得今天的渲染器包括一些结合AI的方式能做的超级帧无论从RGB image还是包括点云可能做的超级帧帧所以渲染器可能这不是本质问题而真正本质问题在于Physics Engine就是物理引擎物理引擎如果我们不讲一些AI-based的方法就是我们讲传统方法像什么Round Coutard那些算法它仿真尤其对于接触力的仿真其实是非常非常不准的就超级不准确运控的模型是能通过物理引擎训是因为它的接触很简单但如果说像这个contact reach的一些场景像我们要拿杯子这些其实用物理引擎训的话能训但其实它是不准的它一定是非常非常不精准的这问题其实是个很难的问题就是接触的建模像汽车的碰撞分析是通过有线源分析做的那个就又非常慢接触建模本身它是不准的这是一个科学难题就research level的problem就超级难然后再加上有对软体流体的一些建模就更难了甚至还有什么非牛顿流体如果讲建模实际上所有东西超级超级难甚至我可以举个例子就比如说像我要用仿成器仿一个西红炒鱼蛋的过程首先它需要去仿的就是鸡蛋黄怎么去跟鸡蛋液就从一个透明加黄色变成一个混合的一个黄色的蛋液的过程然后我还需要仿就是说我的鸡蛋怎么在高温下去从液体变成固态然后包括仿就西红柿怎么在高温下就出水然后哪些变成水扔起哪些变成就是西红柿这个汤儿留在那个锅里面包括油进去怎么跟它们发生反应这最后可能会到一个分子级别的模拟的一个程度如果真的要做这个world model所以我觉得这个事情它是真的有点难可能人并不需要懂鸡蛋它是怎么凝固怎么从液态变成固态蛋白质怎么变形怎么折叠人不需要懂这个事情就能够做好炒鸡蛋那么就像江哲元提到的仿真数据不够真实真机采集成本高昂数据闭环难以建立数据就是现在居身智能真正被卡脖子的地方所以如果没有新的数据采集与训练方式居身智能可能就真的很难进入到家庭而这也是目前整个行业正在共同加快功课的地方确实整个居身行业现在普遍的共识是缺数据那现在数据的来源可能有非常多样的要么就是可能末端采集要么就是真机腰操要么就是一些互联网的数据或者第一人称视角的数据火山疫情有一个叫做高质量数据集这样的一个产品其实期望的是能把一些需要数据的需求方和有数据的供给方然后能在这个平台里面去做一些撮合对就比如说如果有一家巨生智能公司他有真实的这个采集的采集到的一些数据除了他自己用之外呢他可能也希望去去售卖或者是可以对外去提供给其他的一些巨生的公司或者是一些模型的公司那么这个时候其实可以基于我们高质量数据集的这个产品然后去做一些这个交易而在数据的标注处理方面现在的VLM模型开始发挥出了越来越大的作用其实我们会发现很多不论是采集工厂还是说各种形式采集到的一些数据现阶段可能更多大家采用的都是人工去标注的一个方式因为我们之前也和一些厂商沟通过可能一个标注的同学可能每天大概八个小时的核心工作时间只能标注四到五个小时的这个这个采集的数据其实我们发现这里面绝大多数的标注动作都是可以被VLM模型去替代的比如说一些简单的视频的caption一些轨迹的一些观察以及一些任务的总结其实这个都是大约模型非常擅长的所以我们在和很多的巨星公司在合作过程中其实已经把Seed 2.0的版本的模型已经把很多的VLM模型 [29:59] 能力去使用上了我们也做了一些统计就是如果使用VLM的能力去给人工标注去提升效率的话大概可以提升70%到80%虽然数据瓶颈依然存在现实场景依然复杂但是居身智能似乎已经走到了一个新的阶段从实验室演示到登上车晚的小屏舞台行业正在从技术验证期开始进入到实际落地的应用探索期那么未来三到五年整个聚身智能行业会呈现什么样的状态呢你觉得接下来三到五年的一个时间这个产业会发生什么样的变化所有的一切的现有的人型机器人机场景本上都是因为大家相信这样的预期大家相信总有就是解决聚身智能大问题的这样一个预期在为什么欢代他想要帮帮Z9X去在场景里面做些落地本上都是因为相信这样一个就是未来可能机器人能够解决生产力的问题然后才愿意让这些企业去在自己的场景里面做尝试对于我来讲就有两个选择一个选择就是小而美就是基于现有的场景可落地的场景在某一个特定场景中然后成为场景中的80%失战率以上的一个龙头企业这样我们会过得很舒服然后我们会是一家小而美的公司那但是还有一个选择就是说我们去真的去挑战就是最难的事情我们可能挑战整个居身智能大问题去让机器人进家干活这就是一个很大的一件事情我觉得既然选择在这样一个这个时代的洪流下去去创业那这一份创业者选择肯定还是第二种我期待可能未来我们的企业能够成为一个我们产品能够被所有人用起来对就我们产品走进所有人的家里面就是很多人用我们喜欢我们这我觉得是我所期待看到的一件事情这事可能是一个节奏上来讲会是一个不是那么快的一个节奏所以你还是非常长期主义的这样的一个人也不能这么说其实本上我的长期主义来源于就是短期和长期我听过很有意思的说法就是聚身智能我回答十年以后什么样很容易我回答现在什么样很容易但是回答一到十年之间会发生什么事情回答路径非常难就我的长期主义短期主义可能都是因为中间的路径其实今天没有人回答的好所以从端前来看居生智能什么时候会迎来真正的应用爆发三年五年还是更久或许没有人能够真正给出一个非常确定的答案但是在这样的不确定性之中也有一些方向开始变得越来越清晰比如说在技术层面当数据成为核心瓶颈当模型需要持续的更新那么机器人就不再只是终端设备源于巨身智能的深度融合正在成为加速产业发展的重要趋势你觉得机器人一定需要云吗还是可能在未来当端模型足够强的时候其实就不需要云了我觉得这是个很好的问题首先结论是我觉得巨身的本体的机器人是一定需要匀的对因为如果所有的能力所有的模型都部署在端侧的话其实这会带来一个很严重的问题就是端侧的成本会非常高这个其实不太利于产品化的推广它的芯片的要求也会非常的高对芯片的要求会很高我们都知道就是现在比如说有一些国产的算力也可以提供端侧的芯片或者说英伟达的ORIN或者SOL他们的芯片其实也都在批量的在一些巨深的本体上包括一些汽车上然后有一些实际的一些落地但是巨深的这个领域我觉得不太一样的是我们只需要把比如说最终端的运控模型或者说VLA模型里面真正的Action这一部分模型去布在端侧然后这部分其实消耗的算力是比较少的对另外的话我们无论是VLA还是世界模型其实他们都有一个分层的概念就是它会有一个快脑有一个慢脑然后慢脑的话其实它的直循的频率是很低的比如说它会低于1赫兹或者以一个1赫兹每秒一次的这种频率去执行那这种情况下其实是很适合在和云端去做交互的这样的话其实能达到一个我们只把最小的一个系统然后部署在巨声的本体里面而把一些更消耗算力的一些功能模块然后部署在云端这样就可以以一个综合的成本来说这样是更优的对那的话就是除了全身控制比如说VIA或者是运控模型之外其实机器人的人际交互我觉得是一定要依赖于云端的因为本身如果我们是一个面向2C的然后它需要一个很好的语言交互的能力它要有共情能力它要有很高的智商这个其实就需要依赖于这个模型能力是很强但是模型能力现在其实如果要很强的话不可避免它是需要一个比较大的一个参数量级的然后这个其实就是云端的API能很好的解决的一个点今天的聚生智能公司呢很难再单打独斗硬件 [34:59] 数据 模型 仿真 算力每个环节都足够复杂也正因为如此我们也正看到一种新的合作模式居生这种公司专注机器人本体运控能力和场景落地模型与云平台公司专注大模型训练算力调度和数据体系建设这种模式也许正是消费级机器人真正走向规模化的一条路径不是一家企业完成所有的环节而是在云与端之间形成更加紧密的协同今年的春晚舞台它象征着机器人开始进入公共叙事开始被放进家庭想象未来的决生智能或许不会在一夜之间就爆发但是从去年春晚到今年春晚的节目中机器人所展现出来的技术进步无论是小脑还是大脑上的进展都让人惊喜当硬件与模型牵手当云端与中端系统行业的生态与基础设施也正在悄悄成形而真正的变化往往就是从这种基础设施的完善开始发生在采访最后呢颂颜动力的创始人江泽源也给我们硅谷101的观众送上了一段新春祝福豆包豆包我现在在参加硅谷101看这边有一堆人在拍我然后我现在需要给观众送上一句新春祝福能不能帮我想一句简短的然后又有一些巧思的新春祝福那就说祝大家新的一年里代码0bug算力全拉满钱包像训练模型的数据集一样越来越大既贴合硅谷科技圈的日常又把祝福藏在了大家熟悉的概念里好的那我就听豆包的祝大家马年Debug快钱包涨得快谢谢大家那这是我们马年的第一支视频在这里我们硅谷101也祝大家新年快乐马年如意和喜欢的人一起做喜欢的事情健康开心也希望大家继续支持我们硅谷101瞧瞧告诉大家这也是我的本命希望是幸运的一年我们也会努力的产出更多的好内容那以上就是这期视频的全部内容了你们的留言点赞和转发是支持我们贵国101做好深度科技和商业内容的最佳动力我是陈健我们就下期再见了拜拜