智元与特斯拉争路线 人形机器人硬件向自研极简化演进
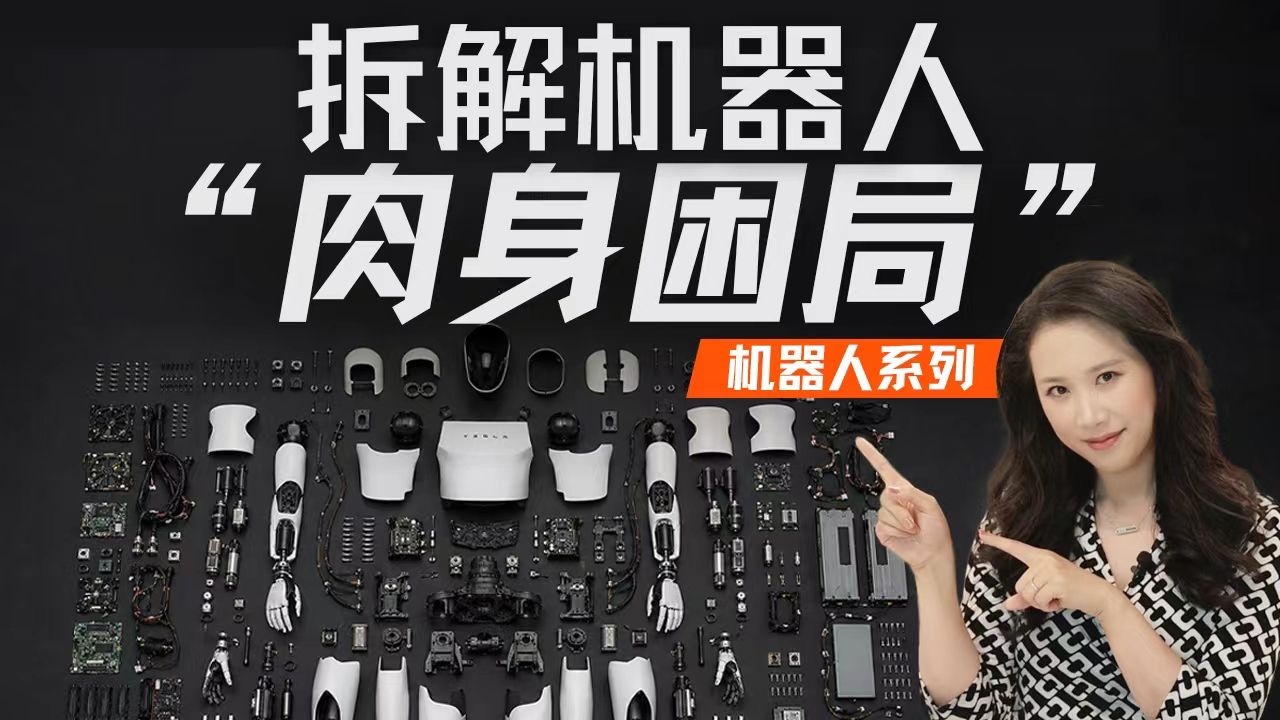
硅谷101
人形机器人的竞争壁垒不在于单点零件拼装,而在于硬件与运控算法深度结合的系统级整合能力。
AI-assisted summary of 空翻之后,它还要学会接住一片落叶?拆解机器人“肉身”、量产与供应链【硅谷101】 — original source. Check the original for full context.
Source published:
Detailed notes
## Background
本期内容由 Bilibili 频道的“硅谷101”于 2026 年 6 月 1 日发布。视频深入拆解了具身智能机器人的“肉身”硬件系统,探讨了各家公司在展示空翻、功夫等高难度动作背后,机器人如何承受巨大冲击、硬件技术如何演进,以及供应链成熟度与系统整合能力对行业发展的关键影响。
## TL;DR
视频系统性地剖析了人形机器人的硬件构造与制造难点,涵盖骨架材料演进、减速器与丝杠等执行器核心技术、电机能效与散热挑战,以及姿态平衡与三维触觉感知等多元传感器应用。同时,节目探讨了大小脑融合的计算架构趋势以及深度自研与供应链采购的博弈。最终指出,决定机器人公司能否脱颖而出的并非单一技术点,而是解决长时间运行稳定性与个体一致性的系统级整合能力。
## Atmosphere & style
全片呈现出极具专业度与前瞻性的硬核科技访谈质感,理性冷静中透着对具身智能未来的激昂遐想。通过对话业界资深专家与硬件负责人,节目在剥离营销喧嚣后深入产业真实阵痛与供应链博弈,语气客观而扎实。从高烈度车祸级别的冲击力测试,到结尾“伸手接住一片落叶”的诗意展望,整体叙述逻辑严密、层层递进,既有工程落地的现实沉重感,又充满了对技术突破的期待与震撼。
## Key takeaways
- [00:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=0s) 人形机器人运动冲击高达几十个 G,骨架演进经历从钢铁(Wabot-1)到铝合金(ASIMO、Optimus v1),再到镁合金与局部钛合金的轻量化高强度路线。
- [00:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=0s) 骨架材料由于附加值低,供应商本质上仅赚取“金属加工费”,大批量生产后溢价空间将被进一步压低。
- [00:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=0s) 关节执行器占机器人总成本约 51%,分为旋转执行器(电机+减速器)与直线执行器(电机+丝杠),协同失误会导致整体跌倒。
- [08:20](https://www.bilibili.com/video/BV1hjV96MEUE?t=500s) 三大减速器各具优势:行星减速器成本低但扭矩小(用于手部);谐波减速器精度高但抗冲击差(用于肩肘);RV 减速器刚性强、抗冲击但偏重(用于腿腰高载荷部位)。
- [08:20](https://www.bilibili.com/video/BV1hjV96MEUE?t=500s) 减速器制造面临“高性能、低成本、长时间稳定性、高抗冲击”的“不可能三角”,齿轮磨损会导致运控算法失灵。
- [08:20](https://www.bilibili.com/video/BV1hjV96MEUE?t=500s) 直线执行器形态最贴近人体肌肉且载荷大、断电可自锁,但受限于动态性能差、制造难度高及成本居高不下,目前应用较少。
- [16:40](https://www.bilibili.com/video/BV1hjV96MEUE?t=1000s) 电机研发面临散热(极限动作发热暴增导致保护性降功/腿软)、体积惯量及 TN 曲线稳定性(实物与仿真偏差导致摔倒)三大挑战。
- [25:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=1500s) 随着卧龙电驱、绿的谐波等国内零部件供应链成熟,头部机器人厂商为满足算法深度适配与降本需求,普遍转向深度自研执行器。
- [25:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=1500s) 机器人依靠 IMU 与编码器/力传感器以 1kHz 频次保持动态平衡,室内避障主要采用低功率但高密度点云的激光雷达与视觉融合方案。
- [20:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=1200s) 触觉感知以三维感知(同时感应压力与摩擦力)为理想方向,但因材料稳定性差、长期使用信号易漂移,目前在量产中应用极少,预计 2026 年迎来规模化突破。
- [25:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=1500s) 机器人电气计算架构采用“大脑(System 2,高算力/容忍延迟)”与“小脑(System 1,高实时性控制)”双芯片分工,大小脑一体化 SOC 成为降低片内延迟的新趋势。
- [30:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=1800s) 虽然机器人硬件供应链与汽车/手机重合度达 80%-90%,但系统整合极其困难,需解决重心功耗、长期运行可靠性及个体在线标定问题。
- [30:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=1800s) 机器人硬件进化的下一个重要里程碑不是空翻或功夫,而是实现具备极致感知、本能平衡与微小力控的动作——“伸手接住一片落叶”。
## Detailed walkthrough
### [00:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=0s) 机器人的骨架材料与制造成本
人形机器人在完成空翻落地等高难度动作时,全身需承受巨大的冲击力。这类冲击带来的瞬间加速度极高,甚至可达几十个 G,堪比汽车以 60 公里时速撞墙。因此,机器人的骨架材料必须兼顾“极轻”与“高强度”,否则在剧烈运动中容易直接散架。
历史上,全尺寸机器人经历了几代材料演进:
* **第一代全尺寸机器人 Wabot-1**:以钢铁为主,重达约 160 公斤,掉落地面时甚至可能将地板砸出坑,无法进行跳跃或空翻。
* **第二代(本田 ASIMO、波士顿动力早期液压版 Atlas、特斯拉 第一代 Optimus)**:主流转向**铝合金**,其密度仅为钢的三分之一。
* **最新探索材料**:行业开始引入密度比铝还低三分之一的**镁合金**,并在需要承受高强度的局部(如膝关节、脚踝)使用**钛合金**。
尽管骨架材料科技含量高,但供应商的利润空间却非常有限。骨架的售价扣除金属原料成本及加工废料后,溢价率极低,本质上卖的仍是“金属加工费”。一旦未来实现大批量生产,加工费将进一步被压低。
```
【骨架材料演進】
钢铁 (Wabot-1) ➔ 铝合金 (ASIMO, Optimus v1) ➔ 镁合金/钛合金 (现代机器人局部)
```
在外观件方面,主要分为两类:
* **装饰保护件**:用于胸部、背部和头部,材质涵盖塑料、仿皮、TPU 及织物等,主要用于降低磨损并增加亲和力。部分看起来像金属的外壳,实际上只是对素材进行了金属喷漆。
* **仿生皮肤**:主要用于还原真人的触感,其内部需要植入触觉传感器。
---
[00:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=0s) 关节执行器(旋转与直线执行器)
关节是机器人硬件中成本最高、技术最密集、故事最多的部分。机器人之所以能实现高难度舞蹈与空翻,底层逻辑是先通过真人动作捕捉训练模型,再将动作映射到肢体动作上。而硬件基础则是关节完成了从传统液压系统向电机的转型。
关节在业内被称为**执行器(Actuator)**,主要分为旋转执行器与直线执行器:
* **自由度与动作映射**:以肩膀为例,它具备俯仰(Pitch)、滚转(Roll)和偏航(Yaw)三个自由度,通过三个旋转执行器的组合即可实现在 XYZ 三维空间内的自由活动;膝关节通常仅需一个自由度,使用一个旋转或直线执行器即可。
* **执行器配合**:直线执行器通过拉伸带动骨骼运动,类似人体肌肉。机器人做一次极限运动需要全身几十个执行器紧密协同,若任何一个执行器响应延迟或出力偏差,就会导致跌倒。
* **伺服系统构造**:无论是旋转还是直线执行器,均由伺服电机、编码器、驱动器及传感器组成。两者的核心区别在于:**旋转执行器 = 伺服电机 + 减速器**,而**直线执行器 = 伺服电机 + 丝杠**。
---
[05:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=300s) 三大减速器对比:行星、谐波与 RV
电机天生具备高转速(轻松达到上万转/分钟)、低扭矩的特性,而机器人关节需要精确的力矩控制。减速器的作用即是通过齿轮比“牺牲速度换取力量”,实现降低转速、提高扭矩。行业中最常用的三大减速器如下:
| 减速器类型 | 结构原理 | 核心优势 | 缺点与局限 | 主要应用部位 |
|:--- |:--- |:--- |:--- |:--- |
| **行星减速器** | 电机带动中心太阳轮,驱动三个行星轮及外圈大齿轮。 | 结构紧凑、成本低。 | 减速比较小,输出扭矩相对较低。 | 手部关节。 |
| **谐波减速器** | 由波发生器将柔轮撑成椭圆形,柔轮与固定钢轮咬合(通常仅差两齿)。 | 输出扭矩强、精度极高、减速比大。 | 柔性结构抗冲击力差。 | 肘关节、肩关节(需精准控制部位)。 |
| **RV 减速器** | 由第一级行星齿轮和第二级摆线针轮组成,通过偏心轴带动摆线盘偏心运动。 | 刚性极佳、抗冲击力强、减速比大。 | 结构相对重、加工复杂度高。 | 髋关节、膝关节、腰部(高载荷冲击部位)。 |
“造一个减速器不难,难的是造出一万个性能一致且耐用的减速器。”减速器加工精密度极高,在长期承受剧烈冲击后易发生齿轮损伤,出现异响或性能下降。这会导致运控算法失灵,使机器人走路偏斜甚至摔倒。如何同时满足**高性能、低成本、长时间稳定性、高抗冲击**,是减速器制造中的“不可能三角”。
---
[05:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=300s) 直线执行器与丝杠技术
直线执行器是最接近人体肌肉形态的驱动组件。早期的波士顿动力 Atlas 采用液压直线缸,具有爆发力强、功率密度大的优势,但由于液压系统复杂、易漏油且控制精度不及电机,新一代 Atlas 已全面转向电机驱动。
由于电机本身仅能输出旋转运动,需要通过**丝杠**(螺杆与螺母构造)将旋转运动转化为直线推拉运动。
* **滚珠丝杠(Ball Screw)**:在丝杠螺纹内部加入滚珠以减小摩擦,目前在行业中应用最为广泛。
* **行星滚柱丝杠(Planetary Roller Screw)**:将滚珠替换为滚柱,具备更长的寿命、更强承载力及更高刚性,但对微米级的加工精度和行程一致性要求极高。
* **梯形丝杠**:成本较低,适用于要求不高的场合。
直线执行器当前在行业内应用较少,主要面临**动态性能差**(由于载荷与减速比大,敏捷度不如旋转执行器)、**制造难度高**以及**成本居高不下**三大瓶颈。但其优势在于载荷极大,且在断电状态下具备自锁能力,能维持稳定姿态。
---
[10:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=600s) 电机能效、散热与 TN 曲线稳定性
机器人身体主要采用**无框力矩电机**,去除外壳和轴承以缩小体积并直接嵌入关节内部;灵巧手则采用体积更小的**空心杯电机**。
电机研发的核心难点集中在三个方面:
1. **能效与散热**:关节做极限动作时,瞬时电流可达平时的 3 到 5 倍,导致发热量暴增至额定状态的 9 到 25 倍,远超被动散热上限(温度可能直接从 10℃ 飙升至 50℃)。过热会引发控制系统保护性降功率,导致“空翻到一半突然腿软趴地”。目前关节主要依靠金属机身进行被动散热,仅在大功率部位(如腿部)引入风冷或液冷。
2. **体积限制**:电机体积增大不仅增加重量与成本,还会增大转动惯量,导致运动状态切换困难(类似挥舞长绳时难以骤停)。
3. **性能稳定性(TN 曲线)**:电机在不同电流输入下的转速与扭矩输出关系被称为 TN 曲线。当脚踝的六维力矩传感器感应到路面起伏时,小脑算法需要依靠稳定的 TN 曲线来调整电流。如果实物电机的 TN 曲线与仿真系统不符,控制算法就会产生偏差,导致机器人摔倒。
```
【关节电机三项核心挑战】
┌──────────────┐ ┌──────────────┐ ┌──────────────┐
│ 能效与散热 │ │ 体积限制 │ │ TN曲线稳定 │
│(过热降功/腿软)│ │(惯量大/难控制)│ │(仿真与实际偏差)│
└──────────────┘ └──────────────┘ └──────────────┘
```
---
[15:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=900s) 执行器供应链:自研与采购的博弈
根据美国银行的测算,**执行器占机器人总成本的 51% 左右**,是未来量产降本的关键突破口。随着国内供应链的发展,许多此前依赖进口精加工的部件已被国产替代(如卧龙电驱、绿的谐波、双环传动、中大力德、三花智控、拓普集团等)。
针对执行器,机器人公司面临“采购标品”与“深度自研”的选择:
```
【执行器两种模式对比】
采购标品 ──► 优势: 研发成本低、开发效率高、快速出成品
└──► 劣势: 物料成本高、无法定制、性能与算法适配差
深度自研 ──► 优势: 紧密匹配算法、性能更强、量产物料成本低
└──► 劣势: 研发精力投入巨大、需自行设计专属生产设备
```
“采购标品往往无法满足算法的要求,最终核心部件必须自己动手做。”目前头部机器人公司普遍偏向自研,甚至会派遣工程师驻扎在供应商工厂,共同研发产线与设备。
---
[15:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=900s) 姿态平衡(IMU)与避障视觉系统
机器人实现防摔与环境感知依赖于多元传感器的配合:
* **姿态平衡(IMU)**:惯性测量单元包含**三轴加速度计**(测 XYZ 轴加速度)、**三轴陀螺仪**(测俯仰、偏航、滚转角速度)及**磁力计**(电子罗盘校准)。IMU 结合关节编码器与力矩传感器,可以以每秒上千次的频率动态调整电机扭矩,在遭遇外力踹倒时瞬间拉回重心。
* **视觉避障(激光雷达 vs 纯视觉)**:
* 特斯拉 Optimus 坚持纯视觉方案,依靠车规级摄像头迁移。
* 行业主流采用摄像头 + 激光雷达 + 毫米波雷达的融合方案。
机器人的激光雷达与车载激光雷达存在显著差异:
* **测距与功率**:车载需探测 150-200 米,机器人主要在室内活动,10-20 米即可,因此功率、体积和成本更低。
* **点云密度**:车载只需识别车、人等大物体;机器人需拣拾螺丝刀、硬币等细小物体,因此需要采用**非重复扫描**技术以获得极高密度的点云数据。
* **环境可靠性**:车载要求环境温度在 -40℃ 至 85℃ 之间;机器人对温控要求较低,但对**抗震动与高冲击**的要求远高于汽车。
---
[20:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=1200s) 视觉摄像头演进与三维触觉感知
在前特斯拉 AI 硬件负责人 Kerry 刘向科的分享中提到,Optimus 早期采用了多颗 500 万像素的车规级摄像头。当时埃隆·马斯克(Elon Musk)曾提出要求,希望机器人能够完成“穿针引线”的高精度动作。团队推算这需要 1500 万以上的高像素,但若频繁变更摄像头规格,软件团队训练模型的成本与时间将呈指数级增加。后来团队曾考虑增加自动对焦系统,但在后续迭代中需求又随之发生了调整。
在触觉传感器方面,主要存在四种技术路径:
1. **压阻式**:将压力转化为电阻信号(如电子秤)。
2. **电容式**:通过施加压力改变电极间距与电容值。
3. **压电式**:材料受力直接产生电压信号。
4. **光学式**:通过内部摄像头捕捉表面弹性材料受力后的微小形变,是目前最热门的方向。
理想的触觉需要具备**三维感知能力**(同时感知垂直压力与平面摩擦力)。例如抓取饮料罐时,系统需根据下滑的摩擦力实时加大捏紧力道。然而,三维触觉材料难以在三个维度上实现良好的解耦,且目前行业内缺乏足够的三维触觉数据来训练操作模型。
> “在 2025 年量产的产品中,触觉的应用非常少,几乎没有。原因在于材料不稳定,长期抓取变形后输出信号会发生漂移。既要材料柔软,又要耐磨且不出故障,这本身非常矛盾。”
采访嘉宾指出,随着材料与标定技术的突破,预计到 **2026 年** 触觉系统有望迎来规模化生产的曙光。
---
[25:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=1500s) 电气计算架构:大小脑融合与芯片演进
机器人的中枢控制系统采用“大脑 + 小脑”的双芯片分工架构:
* **大脑芯片(System 2)**:负责高层逻辑思考与物理世界模型构建,要求高算力与大内存,能容忍秒级的延迟。目前主流选用**英伟达 Orin** 芯片,后续将升级为专为机器人设计的 **Thor** 芯片。高通也发布了 DragonWing IQ10 芯片。特斯拉 Optimus 则采用自研芯片,马斯克最初计划使用单芯片,但意识到机器人世界模型对算力的要求远高于自动驾驶后,重新改回了**双芯片系统**。
* **小脑芯片(System 1)**:负责关节运动控制与动态平衡调节(控制频率通常高达 1kHz),需要极高的实时性与稳定性。小脑芯片普遍采用 MCU,如意法半导体的 STM32 系列、恩智浦的 i.MX RT 系列以及瑞萨的 RZ 系列。
```
【机器人计算架构对比】
┌────────────────────────────────────────────────────────┐
│ 大脑芯片 │
│ • 算力要求高 / 容忍秒级延迟 │
│ • 主流方案: NVIDIA Orin/Thor, Qualcomm DragonWing │
└───────────────────────────┬────────────────────────────┘
│ (传统方案: 外部总线通信)
│ (趋势方案: 单SOC片内通信)
┌───────────────────────────┴────────────────────────────┐
│ 小脑芯片 │
│ • 高实时性 (1kHz) / 动态平衡 control │
│ • 主流方案: STM32, i.MX RT, RZ系列 (MCU) │
└────────────────────────────────────────────────────────┘
```
**大小脑一体化趋势**:业内正在探索将大脑与小脑集成到同一块芯片(SOC)上。例如智元机器人推出的“德沃夏克”架构,在一块芯片上融合了大脑、小脑与皮层功能。
一体化设计不仅能大幅简化胸腔体积与内部走线,更重要的是能将片内通信延迟降至极低。例如在“伸手接飞镖”等高难度场景中,大脑预测轨迹与小脑执行控制之间需要极高频的实时反馈,一体化芯片在系统协调性上具备显著优势。
---
[30:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=1800s) 系统整合难题与“接住落叶”的终极愿景
在机器人马拉松比赛中,现场状况百出:有的机器人路半趴下、脚踝扭伤,甚至被减速带绊倒后粉碎;也有表现优异者(如智元支持的团队包揽前六并打破人类半马纪录)。针对“手机厂商下场造机器人是否意味着行业无门槛”这一话题,业内专家给出了“Yes and No”的评价:
* **Yes(零部件重合度高)**:机器人的电气系统、机械模组、传感器与手机和电动汽车的供应链重合度高达 80% 到 90% 以上。只要熟悉汽车与手机供应链,理论上可以自行组装出一台机器人。
* **No(系统级整合极难)**:
* **重心与功耗**:拼装后若重量分布不均导致重心偏移,某些关节就需要额外出力维稳,从而导致功耗暴增、续航缩短。
* **长时间运行稳定性**:在实验室跑 1 小时正常,但在真实环境运行 100 小时后,会出现螺丝松动、线缆磨损、润滑脂干涸、传感器漂移等一系列工程问题。
* **个体一致性与在线标定**:同一批次生产的 10 台机器人,输入相同参数时手臂伸出的绝对位置可能存在数毫米的偏差(这会导致“抓取物品”变成“撞倒物品”)。只有做好精细的传感器/执行器标定以及长期运行中的在线自动校准,才能保证机器人老调后的稳定性。
机器人产业此前一直处于与供应链博弈的阶段(由于出货量比汽车/手机低 1-2 个数量级,供应商不愿意专门开模)。随着具身智能赛道的升温,供应链开始愿意为其定制专属零部件,整个产业正像“滚雪球”一样加速成熟。
对于机器人本体进化下一个里程碑的展望,智元机器人合伙人王闯指出,最具标志性的节点不是完成多么高难度的空翻或武术,而是一个极具本能感官融合的动作——**“伸手接住一片落叶”**。
当一阵风吹过树林,机器人能够实时感知风向与叶片的飘落轨迹,顺畅地伸出手掌,用微小的触觉感知恰好捏住那片轻盈的落叶。这一刻的到来,将标志着机器人真正具备了媲美人类的极致感知、本能平衡与毫厘之间的触觉反馈。
## Notable quotes
> [05:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=300s) 造一个减速器不难,难的是造出一万个性能一致且耐用的减速器。
> [20:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=1200s) 在 2025 年量产的产品中,触觉的应用非常少,几乎没有。原因在于材料不稳定,长期抓取变形后输出信号会发生漂移。既要材料柔软,又要耐磨且不出故障,这本身非常矛盾。
> [15:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=900s) 采购标品往往无法满足算法的要求,最终核心部件必须自己动手做。
> [10:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=600s) 空翻到一半突然腿软趴地
> [30:00](https://www.bilibili.com/video/BV1hjV96MEUE?t=1800s) 伸手接住一片落叶 — 王闯
## Mentioned
宇树, 智元机器人, 王闯, Kerry刘向科, 特斯拉, Optimus, Wabot-1, 本田, ASIMO, 波士顿动力, Atlas, 埃隆·马斯克, 卧龙电驱, 绿的谐波, 双环传动, 中大力德, 三花智控, 拓普集团, 英伟达, Orin, Thor, 高通, DragonWing IQ10, 意法半导体, STM32, 恩智浦, i.MX RT, 瑞萨, RZ系列, 德沃夏克
[Source](https://www.bilibili.com/video/BV1hjV96MEUE)
Original transcript
[0:00] 机器人都出来了 机器人落地还会远吗从转手券纽阳格到高难度空翻武术再到半码成绩打破人类世界纪录为什么机器人本体这两年的进化如此之快有人说啊 人型机器人几乎每天都要承受车祸般的冲击力还动不动就要被人类围殴但是如何承受下来的这就让我们特别好奇哈机器人的身体里面到底藏着什么秘密呢哈喽 欢迎收看硅谷101 我是陈倩理解机器人的本体进化我们和一些业内人士聊了聊特别是连手机厂上造的机器人在半码上都打破人类记录了所以造机器人究竟有什么难点说实话我就觉得这个东西不难啊机器人的门槛真的不高嘛那么公司的呼城和优是什么呢这期视频我们将详细地拆解机器人的各个零件相信看完之后呢你也能自己拼出一台机器人机器人身上硬件种类繁多我们可以粗略的划分为四个系统分别是撑起整个架构的骨架驱动骨架运动的关节感知环境的传感器指挥身体的电气与计算系统那我们先从骨架开始说起这里有辆车正以时速60公里撞向一个甲人由于巨大的冲击力甲人会飞出去然后就708岁了而对于人型机器人来说他的冲击力已经成为了日常机器人他每一次空翻出地身上承受的加速度可能都是比汽车和航天都要高我们做过一些测试就是它就跟汽车撞到墙那个加速度差不多这么剧烈吗对对有几十个G这就对机器人的结构材料提出了挑战你看要翻起来就得身体足够轻承受如此大的冲击力还得强度大否则可能一个空翻它零件就飞出来了所以机器人第一项挑战就是要探索骨架材料世界上第一台全尺寸机器人Wabbo One就是以刚才为主,体重当时达到了大约160公斤,可能他跳一下就得把地板砸个坑,更别说翻跟头了。后来从本田的ASIMO,波士顿动力的早期液压板Atlas,到第一代特斯拉的Optinus,铝合金成了主流,密度只有钢的三分之一。现在行业已经开始探索更多的材料,比如说铭合金,它的密度比铝还低了三分之一。局部还会使用强度更高的钛合金例如经常需要承受冲击的膝关节还有脚踝等等有意思的是这些坚硬的骨架被机器人扛下了冲击但是供应商似乎赚的只是个辛苦费骨架这种东西它最后的卖价除以它本身金属的含量在除掉它的抛掉的废料以外这个ratio其实是很低很低的了这个东西最后还是卖金属加工大部分成本还是里面的metal所以这个东西没有办法降价了还是在合理区间的如果亮起来了之后它的加工费就会趋近于一个很低很低的加工费因为它没有什么太大门槛那除了这些核心的股价之外呢我们简单来聊聊外观件可以分成两类一类呢是装饰保护件主要用在胸部背部头部材料从塑料绑皮TPU到织物五花包门主要呢是为了降低磨损让触感更轻人虽然有些机器人看上去是金属机身其实呢是做了一层喷漆是素材的那看起来还蛮有金属感的做了金属的喷析另外一类就是让机器人向真人的仿生皮肤,那这些皮肤不仅触感要向人,还得在皮下植入触觉传染器。好了,骨架和皮肤我们聊完了,但是真正让机器人实现各种超难度动作的是关节,这也是整个机器人硬件里面成本最高,技术最密集,故事也最多的部分。跳舞空翻的视频这是先通过真人动作捕捉在训练模型后映射到肢体动作上几年前我们看波士顿动力的Atlas后空翻的时候还觉得非常的惊讶但现在呢可能大家都觉得习以为常了那这背后的原因就在于机器人的关节经历了从液压系统到电机的转变以前那个时候我们造不出这么牛的关节那个时候的关节整个性能都很差这个时候它其实空翻是很难翻得起来的我觉得最近这一两年进步非常非常大关节在业内被称之为执行器主要分为旋转执行器和直线执行器它们是怎么带动身体运动的呢我们先以肩膀来举例肩膀有三个自由度前后摆 上下台 内外旋被称为俯仰 滚转 偏航本质上这些运动方式都是旋转所以通过三个旋转执行器的组合手臂就能向XYZ三个方向
[5:00] 自由的活动了到了气关节上一般只需要一个自由度那用一个旋转执行器或者直线执行器就可以了直线执行器就像人体的肌肉一样通过拉伸来带动上下的骨干运动而做一次极限运动得靠全身几十个执行器紧密的协同任何一个地方反应没跟上或者力量偏畅了一点那么后果就是摔倒那这些执行器里面是一个什么样的构造呢旋转执行器和直线执行器都有一套伺服系统我们从电机编码器驱动器传感器组成两者最大的区别就在于旋转执行器是伺服电机加减速器而直线执行器是伺服电机加四杠那我们先从减速器开始说起或许你听过这个装置第一个齿轮转动十圈第二个齿轮只转一圈第三个则只有0.1圈总共100个齿轮以此类推如果要让最后的齿轮转一圈那么第一个需要转谷歌尔圈也就是1的后面有100个0所需要的能量超过了整个宇宙的能量总和这就是一个大型的减速器最大的杠杆 吸收速度换取力量那为什么机器人的关节需要减速器呢?因为电机天生是高转速低扭矩转速可以轻松达到每分钟上万转但输出的力矩却比较小而机器人的关节需要精准控制我们很难让电机只转几度的同时还能搬动非常重的东西所以需要减速来降低转速提高扭矩 减速比也就是齿轮比值越大就越高行业最常用的有三种减速器分别是行星减速器斜波减速器还有RV减速器我们用模型来给大家解释一下首先是行星减速器它的名字很形象电机连接中心齿轮带动三个行星轮行星轮再带动外圈的大齿轮旋转就像行星围绕太阳一样它结构小成本低但减速比较小同样的电机转速下输出扭矩较低因此常用在手部关节出更大的力的时候就会用到斜波减速器了它的最中心是波发声器将夹层的柔轮称成椭圆形一般柔轮与外侧固定的钢轮之间只差两尺柔轮只有两个对称区域与钢轮涅合这样最中心的波发声器旋转一周的时候柔轮只转动两尺所以减速比可以做到非常大斜波减速器的输出扭矩强且精度高常用在机器人的肘关节肩关节来实现手臂的精准控制我们前面说到机器人在后空翻的时候乘受的力相当于汽车的撞击这也对特定部位的减速器提出了很大挑战但是斜波减速器的柔性结构也意味着抗冲击力较差那这个时候就得上RV减速器了RV减速器由第一级行星齿轮和第二级百线真轮组成第一级降速后通过偏心突轮带动百线盘做偏心运动百线盘与外壳上的真尺捏合推动外壳旋转这样一来不仅减速比大由于摆线盘有多个尺同时面合,所以刚性好,抗冲击更强,常用在机器人的髋关节、膝关节、腰部等需要抗冲击的部位。相信你也看出来了,减速器是非常精密的部件,加工难度高并且能面对长期的磨损也很难保证稳定性,那这就是整个关节里面最难的部分。当你大批量的制造使用的时候,那个齿轮的精度还有它的长时间运行的稳定性要求就很高。它就发生了各种各样的异响或者它的性能下降了这个时候你的运控的算法可能很难去调整表现在这个机器人可能走路就没有以前那么好了甚至说走的开始逐渐变歪了他可能要做很多极限的动作他可能自己也会摔倒这些冲击很有可能把里面的这些小的齿轮就损伤掉了那我们如何能做出性能又很好成本又很低长时间使用又没问题同时摔倒之后它又能抗得着冲击不会轻易的损坏这种东西我觉得就非常有挑战对就感觉是一个不可能三角对对对那换句话说造一个减速器不难难的是造出一万个性能一致耐用的减速器接下来我们看看直线执行器和它的核心部件撕杠那直线执行器呢可以说是最像人体肌肉的你看啊当我的手臂这样摆动的时候并不是关节在主动的旋转而是连接两端骨骼的这个肌肉在收缩做一种运动那就是推拉有些机器人的膝关节会采用直线执行器,通过推拉来模仿人类膝肌肌肉的运动。当有多个直线执行器通过特定的结构组合后,还能实现关节的旋转。
[10:00] 这样的运动方式会被应用到手腕脚踝等部位要做出直线执行器最简单的就是液压装置之前波士顿动力的老板Atlus就是以直线液压缸为主具有高爆发抗冲击功率密度大等优势那为什么说是老板呢因为新版呢他们也转向了电机驱动主要呢是液压装置系统复杂容易漏油而且呢控制精度也不如电机但是呢电机只能旋转要输出直线运动还需要一个转换器也就是撕杠四杠轴上有螺纹旋转时会带动螺母做直线运动这个过程就像拟螺丝为了减小摩擦四杠内部就会加入滚珠这就是滚注丝杠有的会将滚珠换成滚注寿命更长承载更好刚性更好这就是行星滚注丝杠此外还有的会用到梯形丝杠现在用的可能比较多的就是滚注丝杠那个东西对加工精度要求非常非常高而且就是在一个很长的行程内你的一致性要非常好它对于不同机器之间的控制算法就是一个很大的挑战有的直线执行器中也会配合上减速器让电机输出更高扭矩在目前的行业当中直线执行器的应用比较少主要有三个原因第一是动态性能差第二是制造难第三是成本高目前整个行业量产最多的应该就是旋转关系直线的执行器在行业内也有一些应用它的特点就是它的载荷能做得更大而且它在一些状态下如果不供电它也是能保持一个稳定的姿态的能够自锁的但是我们觉得它的缺点就是动态性能可能会稍微差一点因为它的载荷大减速比大它的动态性能就是没有那么强敏捷的动作那它还有一个比较大的难点就是说它很难大批量的低成本的造出来所以他在当前我们觉得还不适合做大规模的商业化因为大家现在用的少 出货量也少在客户场景中验证的也少所以它整个成本都是现在居高不下的说完传动的话我们再来说一下动力本身也就是电机与四伏系统机器人身体中的常用电机是无矿力矩电机相比传统电机它没有了外壳和轴承只保留了最核心的部件这样做是为了尽可能的缩小尺寸可以直接切入关节内部那灵巧手比较特殊哈用的是体积更小的空心杯电机那么高了灵敲手的难度甚至比整个机器人的本体还高如果你想要详细的了解欢迎去看我们之前专门讲灵敲手的这期视频身体电机的难点主要在于三块分别是能效与散热体积和性能稳定性我们先来说一下能效与散热那电子产品都不可避免的会产生热量当热量积压过多超过了正常工作区间之后性能就会下降所以电机的能效也就是真正有多少能量被用在了做工上一旦过热控制系统就只能降低功率比如说空翻到一半的时候突然腿软了就会趴了一下到地上我们以前做的最早期的样品可能十分钟之内这些极限动作只能做一次对为什么只能做一次就是因为它的那个转速转机这些性能曲线在做一次之后整个就变掉了啊它也有可能因为里面的发热呀之类的原因这个时候就需要你先把它技能冷却一下让它温度降下来可能它才能继续做那现在比较大的这个问题就是它的能效我们非常关注我输入一定的能量有多少转化为了热量比如说是5%它和3%就有巨大的差异这些其实会限制我性能我就不敢往上去抬性能了哪怕我硬件能力再强我都不敢给它你可能会问3%和5%之间看着也没多大区别嘛这里需要注意的是电机的发热不是线性的但关节要做一次极限动作顺时电流可能是平时的3到5倍发热量就是额定状态的9到25倍这意味着热量的积累速度远超关节被动散热的能力上限关节温度就可能从温度10度直接跳到50度,所以做完之后电机需要冷却,机器人才能够继续下一个动作,那要提升电机的能效,就得从电机材料,绕线工艺,结构设计上来下手,这里我们就不详细说明了,目前很多关节的散热主要靠被动,因为机身采用了大量金属,可以想象成巨大的散热片,只有在功率非常大的关节,才会额外加入风冷或者液冷散热,比如说腿部,而且额外加入散热措施会带来第二个挑战,那就是体积限制工程师们也正在想方设法的尽可能缩小关节奠击一方面是为了减轻重量降低成本那更重要的是体积越大转动惯量也就更大改变运动状态也就更难打个比方哈当你旋转一根绳子的时候绳子越短转速就会更快如果绳子变长了转速不仅会变慢当你想停下来的时候需要缓冲时间也会更长那么第三个难道
[15:00] 是性能是否稳定也就是在电机在输入多少电流的时候转速是多少能够输出多大的扭矩业内称为是TN曲线这就会影响机器人的控制算法比如说走过一段不平整的路面的时候脚踝上的六维力矩传感器感受到了起伏为了维持平衡就需要动态调整电流来控制电机扭矩如果TN曲线不稳定可能控制系统下达的还是同样的命令但是电机输出的扭矩产生偏差结果就是摔倒而且TN曲线还对算法的训练有着很大的影响因为机器人算法是先在仿真系统当中去训练的如果仿真系统中的TN曲线和现实相差太大那么现实表现也会产生偏差我会给输入这个仿真系统一个曲线实际中这个电机就是能达到甚至超越这个曲线那它想要的这个性能就能做到如果反过来就是在低转速下OK但是转速一高它性能就下来了这个时候就肯定有一些极限动作就做不了因为有一些最难的动作就是要求你在极高的速度下又有极高的爆发力那要精确控制电机转速呢还需要一套四幅系统主要呢由编码器驱动器还有传感器组成编码器用来测量电机转子的角度速度位置让系统知道电机当前在什么状态这个编码器其实很关键就是机器人里面因为有减速器嘛这个输入端和输出端两个的位置都在哪里才能更精确的控制驱动器会根据编码器的反馈以及来自小脑的控制指令调整给电机的电压和电流传感器的种类就比较多了比如说力举传感器侧输出扭矩温度传感器侧电机温度防止过热等等那么以上就是执行器里的关键部位了那接下来我们再说一下执行器的整体为什么它是降本的关键自研和采购有多大的区别呢根据美国银行的测算执行器是机器人身上成本最高的部件约占51%无论是手也好还是说电机也好其实motor和control你的肌肉是比你的骨骼比你的眼睛脑子包括你的心脏都是要贵的所以执行器是未来量产降本的关键最主要的因素就在于中国供应链实在是太卷了此前不少需要其他国家工厂精加工的部件现在国内都能够找到替代比如说做电机的窝冷电区做减速器的绿地斜拨双环传动中大利德等等甚至还有公司直接可以提供完整的执行器比如说三花制控拓扑等既然市面上可以买到现成的执行器机器人公司为什么还要苦哈哈的自己研发呢对比下这两种模式啊如果采购成品可以降低研发成本提升开发效率但是呢相应的物料成本会更高难以根据自己的需求去定制性能呢也会有所不足大部分公司它不会给你专门去设计你想要的东西它是标准件卖给你 对吧然后成本来说相对来说也是比较高的如果一个公司它本身这个本体的团队人又少然后关节的积累也不够这个肯定是去买别人的会更好一点会更快速的能把这个东西做出来如果自研的话能够更好的匹配需求和算法性能更强但是相应的需要付出大量的研发精力选择哪种路径更多的是公司的规模与成本的考量根据我们的调查目前头部的机器人公司更多的还是偏向自研甚至会进驻到供应商那边去参与设计所以机器人的关节不仅仅是把零件装在一起重量的平衡可以说整个身体中是最难的部分原因在于这是一个新兴的产业此前供应链并不成熟大家都是在探索的阶段很多的产线的设备都是行业内没有的我们自己还要去设计这个设备光有强健的观景还不够机器人又该怎么知道怎么站稳如何去感知世界呢接下来我们来聊聊传感器视频虽然有的下手确实太狠了但我们可以看到大部分情况下无论人类怎么干预机器人都很难摔倒要实现这个平衡在硬件上得依靠身体中的各个传感器一方面是前面我们提到的电击伺服系统它通过关节里的编码器和力举传感器实施感知每个关节当前的位置和受力情况然后以每秒上千次的频率调整输出另外一方面光有四肢的感觉还不够就像人类还需要靠内耳的前停系统来感知身体的倾斜与旋转那么在机器人身上这个部位就是惯性测量单元IMUIMU非常常见,比如说你把手机旋转的时候,画面也会跟着旋转,就是靠IMU。
[20:00] IMU是几个传感器的组合那最核心的是两样东西一个是加速度计测量XYZ三轴的加速度另一个是陀螺仪测量俯仰偏航滚转三个轴的角速度此外IMU还会加入磁力计相当于是电子螺排用于校准那把这几个数据融合起来IMU就能实施感知机器人的运动状态当我们踹它一脚的时候身体会瞬间获得一个加速度同时还会前后左右倒那么一检测到这个变化之后呢就会将数据传给小脑计算出需要给各个关节增减多少扭矩然后呢将身体给拉回来但这个部件在手机汽车等地方啊用的非常多所以呢技术和应用也相对成熟那防摔档靠的是IMU而对日常行动来说更重要的是防碰撞而避障最依赖的就是视觉系统机器人的眼睛和汽车的自动驾驶配上像但又不完全一样常见的方案是摄像头加激光雷达加毫米波雷达多传感器融合那其中的例外就是特斯拉的Optimus众所周知马斯克是坚定的纯视觉档只用摄像头机器人几乎和汽车一样许多供应商也都是从汽车供应链上面迁移而来的不过注意一下虽然都是同一种传感器但是实际的规格大不相同我们以比较贵的激光雷达来举个例子首先是测距要求不同汽车要跑高速激光雷达需要看到150到200米外的障碍物机器人主要在室内活动那10到20米就够了测距短了就意味着激光雷达的功率体积成本也可以更低它的扫描方式不同汽车识别的是车 人 路障这些都是大物体点云密度可以低一些但机器人需要在桌子上拿起螺丝刀在地上捡起硬币这些都是小物体所以需要更高密度的点云我们是希望这个点云要非常的密像我们现在用的话它是非重复扫描就是说你在原地站一会之后它的点云变更密了这个对我们来说是非常好的因为我们机器人很多时候并不是那么激烈地在做操作的人其实做很多事情都是慢慢的去做的汽车的话它是要求它的稳定性实时性还有这个重复性要求非常高第三呢是按照位置和体积不同车可以把机关雷达张在车顶保险杠上体积大一点也没有关系但是机器人身体就比较小就必须使用更小的模组那第四呢就是可靠性要求不同比如说汽车常年在室外对工作温度要求更高而机器人受到冲击力更大我以前做车规的话它的要求是-40度到85度最低的要求然后机器人上完全是不需要的至少现在是不需要的所以汽车上有很多专门为口号性做的设计在机器人看来就是冗余的汽车它可能出车祸的时候那个加速度才能达到机器人日常做一次空翻的加速度所以说我们对这些震动状态下的稳定性这些要求都非常的高虽然汽车的激光雷达已经非常成熟了但是机器人的激光雷达还处于行业非常早期的阶段比如说我们希望体积变得更小我们希望这个点云更密我们希望这个距离短一点但是FOV大一点然后这些需求其实都是还没有被满足的在摄像头上前特斯拉人工智能硬件负责人就告诉我们硅谷101他们选择了车规摄像头但内部研发的时候路径也一再变化应该是基于车上的摄像头500万像素早期最早的方案是堆了很多摄像头的像素都是有区别的去把帧率降低像素提高那为什么这么做呢是因为当时伊朗提了个要求说那个机器人能够做到穿针引线要做到这个要求当时我们算了你必须得要有超过1500万像素才能看得见这个事情也是因为软件团队吧就说这个事情如果要是连像素摄像头的这些都变了的话那对于重新训练这个模型对的要求 时间的要求 还有工作量啊 都会大太多了那做不到怎么办呢 那就考虑在这个摄像头上加这个自动对焦后来好像又说这个事情也未必是一定需要的所以这个事情反正就是一直在变那要实现触觉主要分四种途径最常见的是压阻式通过将压力转化为电阻来改变电流信号比如说电子秤会用到第二种是电容式用弹性介质隔开上下两层当施加压力时电极距离会变小电容值发生变化第三种是压电时只要材料受力就会直接产生电压的那个小玩意儿第四呢就是光学式表面有弹性材料受力之后会产生形变由摄像头来捕捉这是目前最热门的方式触觉人呢最好是三维的
[25:00] 不仅可以感受到压力还能够感受到平面上的摩擦比如说当我拿起一罐饮料手会捏紧瓶子向上抬起如果手指感受到瓶子有向下滑的摩擦力的时候会加大捏的力度避免它滑落但这也对材料和算法提出了很大的挑战第一个层面就是在传感器本身这个层面你想象一下它其实本质上都是材料任何的材料都很难在三个方向上很好的搅偶开所以这个本身的精度就变得比依偎力难很多怎么能把它弄准然后其次是这些三维的触觉这么复杂的数据怎么跟这个操作模型结合起来这个东西也是非常难的 因为现在整个这个数据的量都非常非常少那在这些挑战之下此前行业中的量产机器人呢几乎不怎么搭载初觉整个25年量产的产品里面初觉用的非常非常少几乎就没有不只是我们就整个行业都用的很少原来是什么原因是因为这个东西不稳定你要考虑它长期抓东西的时候怎么能不变形因为它稍微变形一点可能输出的信号就完全不一样了还有就是呃不要发生性能的这些飘移 形状 位置这些都不能发生破损那个材料又要稍微柔软一些又要很耐磨这本身也是很矛盾的事情等到了今年情况似乎有点变化我们的采访嘉宾就表示说到了今年到了2026年看到了规模化生产的希望那么接下来就是如何在数据采集训练当中让触觉系统更好的结合了整体来说触觉这个行业还非常的早期我们也期待看着未来更多的进步除了前面提到的这些传感器之外机器人身上还需要温度 湿度六维力矩传感器 UWB等等那这些都比较成熟了我们就不多赘述了传感器能够让机器人感知世界关节赋予机器人活动的能力但是呢要让这两者结合还需要一个中枢那么接下来我们就来聊聊这个中枢也就是电气架构我们之前讲机器人算法的时候提到过System 2这样的双系统架构System 1负责操控四只System 2做复杂思考那在芯片上也是采用了小脑加大脑这样的组合那为什么不用一个芯片来干所有事呢因为需求完全相反大脑芯片要思考的是该怎么做事需要的是高算力大内存最好能够在端侧跑大模型延迟个几秒基本没啥影响目前绝大多数机器人大脑选用的是英伟达的Oran芯片2025年英伟达还推出了性能更高机器人和物理AI设计的Thor芯片预计将会成为未来的主流特斯拉Optimus例外它用的是自研的芯片而且还是双芯片机器人因为不是自动驾驶没有这种安全考量伊朗自己觉得他说我不需要这个安全荣誉的问题一个芯片就够了做一个单芯片系统之后他一想不对是机器人的这个世界模型的这个对算力的需求那是远高于自动驾驶的自动驾驶两个都够呛机器人怎么可能一个能够呢他自己又反应过来然后就说不对不对把这个事情改回两个另外今年初的CES上沟通也是发布了机器人大脑芯片Dragon Wing IQ10并且宣布了与菲格尔的合作而小脑芯片要操控身体不需要特别高的算力但是实时性 稳定性还有响应速度必须高一旦延迟个几毫秒可能就会摔倒翻跳舞的时候基本是用提前录好的动作但我们会发现他的脚还是会有一些碎步那这就是小脑在动态的调节平衡就像人类的本能反应一样小脑它是要求这个速度非常快所以我们在小脑里面这个频率可能是1kHz目前小脑芯片通常是MCU主流选择是依法半导体的STM32系列奔知普的IMXRT系列还有瑞萨的RZ系列等等现在我们也看到了一个新的趋势就是行业正在试图将大脑和小脑芯片整合在一起这方面特斯拉比较前沿一开始走的就是这条路线我们就先默认当时是用HARIS4这个电脑自研芯片特斯拉大脑小脑集中在同一个芯片上用一个什么样的通讯架构来控制整身的这个行动那当时我们也是花了一些时间研究这种一个SOC里面既有算力的这个ASIC对吧然后同时它也有它有一个多核的CPU啊它这个多核的CPU是用来处理小脑的那些东西这个频率其实是非常高的UCP,它的延迟也非常的低。那除了特斯拉之外,也有其他公司在研究集成方案。比如说临近之源在今年3月份就发布了德沃夏克架构在一块芯片上集成了大脑小脑皮层三个功能那么统一成一块芯片会带来哪些好处呢首先我觉得最大的一个优势就是那现在你做成一块板它整个胸腔的体积和走线都会变得很简洁然后其次是大脑和小脑越往后我觉得它之间的这个协调
[30:00] 越重要 比如说举个例子有人像你扔了一只飞镖然后你去看这个飞镖的轨迹还有预测这些东西可能都是用大脑但是你手伸出去去抓到它这个是小脑那这两个东西之间通讯越快其实越有利于完成这种非常高难度的动作那如果大脑小脑坐在一起的话它之间的这个芯片之间的通讯会非常非常快那可能这个大脑能够实时的去控制这个小脑怎么动以一个非常高的速度去反馈不过根据行业内的看法统一大小脑芯片还处于非常早期的阶段需要等机器人出货足够多市场足够大之后机器人公司才会像现在的智能汽车公司一样逐渐转向一体化的自然芯片最后还需要为全身提供能量的电池就像机器人的心脏核心需求是如何在更小的密度下主要供应商有您的10代LG 异维 理能等等还有遍布全身的线束就像神经与血管用于设备之间的通信与供电主要供应商就有力讯精密PE Connectivity 还有 Envenor 等等关于机器人的供应链是种类繁多我们就不一一的介绍了在这里我们放一张全景图大家有兴趣可以暂停观看一下看到这里相信你已经学会了怎么造一台机器人了但是先别急如果你真的自己去做了哪儿哪儿都是问题因为造机器人最大的难点其实是各个工程之间的平衡最后我们再来聊聊组装与量产的难题以及这两年机器人突飞猛进的原因如果你看过前段时间的机器人马拉松比赛会发现现场有不少有趣的事优优独播剧场——YoYo Television Series Exclusive有的随地大小做迎来隔壁机器人拍手叫好有的跑着跑着脚崴了喝醉了胳膊掉了抽上绿花带了或者被减速带半倒之后粉身碎骨了当然也有表现非常亮眼的比如说荣耀的机器人不仅是包揽了前六名还刷新了人类的半码记录机器人也算是人吧不过这也是引发了一些讨论连手机厂商做机器人都能够表现得这么好是不是意味着这行业没什么门槛呢应该人士的回答是Yes and No我们先来说Yes的部分大家发现没有前面我们提到的各个零部件物理商和手机汽车行业是高度重合的在网上算法有部分能和自动驾驶复用这也是为什么荣耀小米特斯拉小鹏会下场做机器人的原因Electrical and Power System这个东西基本上就供应商来说可以重合度达到百分之九十几吧然后mechanical system你就算模具不一样供应商也可以有很多类似的吧电驱这一块是唯一可能和车相关性没有那么高的因为车里面不需要有这种提供太多扭矩的东西但是你说减速器齿轮这种汽车里面肯定是大大有的当然了现在减速器或者变速箱用的少了但是齿轮这种东西在汽车里面是不可能不存在的sensor一样的也就是说你基本上就80%以上的东西是可以同质的那么理论上呢只要你认识这些工艺商就能够自己搓出一台机器人但是能动和好用之间却隔着一道巨大的鸿沟这就是no的部分比如说组装之后重量分布不均机器人的重心就偏走路的时候呢为了保持平衡某些关节就要额外处理功耗增加续航减少甚至呢影响不太的稳定性又或者在实验室里面跑了一个小时没问题但是放到真实环境里面去跑100个小时各种毛病就出来了比如说某个螺丝松了某根线磨损了某个关节的润滑指干了某个传感器开始飘移了那这些都必须经过不断的调试才能够找到平衡点每一个零部件我把它拆成每个供应商我觉得供应商的难度都不高的我觉得最后是系统整合才是比较难的东西更多是说你给了它上了constraint就比方说你要把这个东西减重轻量化做到什么但是你以人形把它框住了之后它的力矩的大小以及它的精密度上你都要达到人类的高度这才是难点更多的是工程路径上的垂道你往往市面上买到的标品都是不能让人满意的都离我们真正这个算法应用的这个要求来说有差距所以这些都是核心领域件我们要自己去动手去做那么要做出可商业化能量产的机器人还会面临一致性的问题因为每台的关节背系传感器零点电机参数都不一样要让同一套算法能够稳定应用在不同批词的本体上还需要对各个细节去做调整
[35:00] 你放这个十个机器人在那他其实每一个人你给他发同样的参数他的手伸出去位置是不一样的但是如果做操作你可能差个几毫米你就能从能抓住他变成了把他撞倒那这个时候怎么做所有机器人的这些传感器和执行器的标定把这个标定方案做好这个其实就非常难还有就是你标定完了之后你能不能保证在它使用一年之后它很多地方老化了传感器也有急变了这个时候它还能保持稳定这个时候可能你还需要一些在线的一些标定就是自己能把这个误差分析出来这些东西都是看不见的功夫但是如果你不做的话你后面很多问题都解决不了所以这个难点不是拼起来而是系统级的整合我们回到机器人马拉松今年不仅速度进步了不少整体的完成度也是提升了再看这两年机器人动作上的进化从走路到转手券再到跳舞武术为什么这两年的进化如此之快呢在于供应链的成熟说实话在过去一两年这个机器人行业还不像现在这么的被大家看好那个时候大家不会为机器人去做机关雷达大家只会说我这个为物流车做的你拿来直接用吧那个时候是求着别人那个时候跟现在不一样就是大家对机器人这个都是将信将疑的正如我们前面所说到的机器人产业链很多环节都和汽车成和那此前对供应商来说存在内部自言博弈的问题在产量有限的情况下计划成熟的行业还是修改产线去压住商业市场尚未成熟的机器人呢市场我觉得还没有到这个level就是你的数量跟工业级或者说跟真的跑量的比方说手机 汽车这个数量级还可能差一到两个数量级就是供应商也是在博弈因为它内部资源也有限而随着机器人赛道越来越热供应商开始愿意为机器人专门开模定制产品相信随着需求越来越大商业化路景更加明确供应链会像滚雪球一样好那么下一个里程碑的动作会是什么呢就是我前几天去了那个上海马戏城然后我看了一场表演之后我的感觉就是机器人里面还要进步的东西太多太多了那个蒙着眼睛在几十米高空走钢色的演员那位用一根筷子让几十只碗同时旋转的杂技师他们展示的是人类用了上百万年才进化出来的东西极致的感知 本能级的平衡 毫厘之间的触觉反馈虽然现在机器人能够空翻能武术 但是他依然离人类遥远那我就问王闯啊 对机器人的下一个里程碑时刻有这什么样的期待他的回答其实让我有点惊讶他的答案不是什么更加复杂更加fancy的动作而是一个非常非常基础具备人类感控融合的本能的接触一片落叶有一片树叶然后我能走过去然后手伸起来正好就捏到那片树叶仅仅是一阵风飘过穿过一片树林而他走过去伸出手恰好接住了一片落叶这一天到来的时候机器人距离我们的生活好好了这就是这期视频的全部内容非常感谢大家收看到这里你们的留言点赞和转发是支持我们贵国101做好深度科技和商业内容的最佳动力我是陈倩那我们就下期视频再见了bye