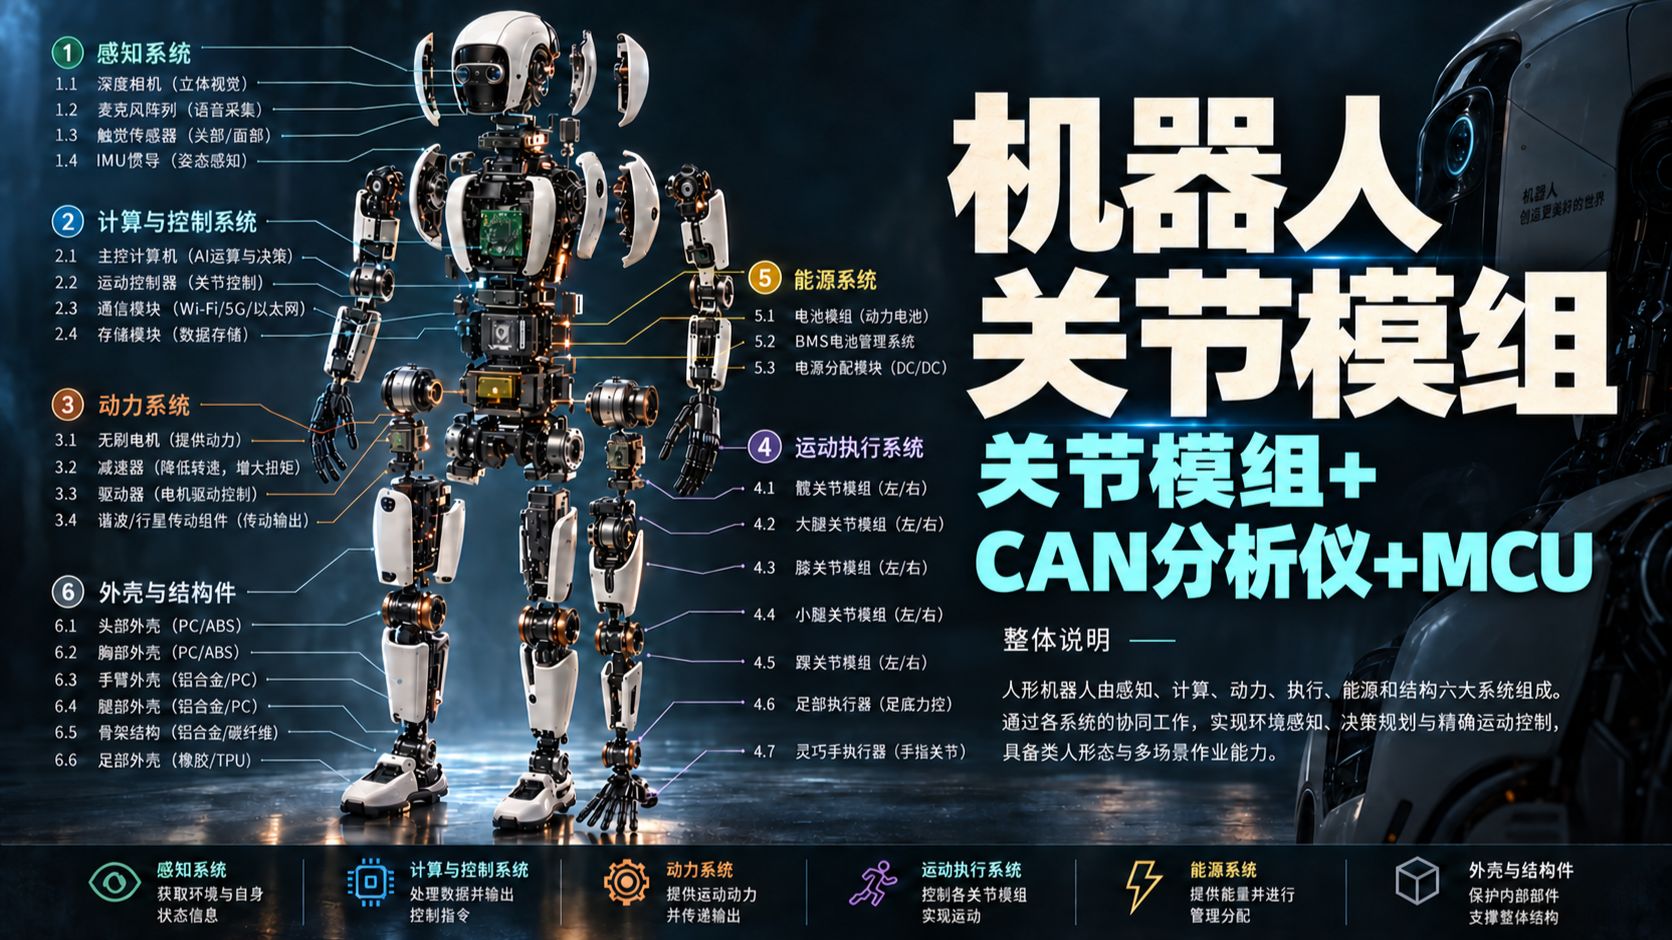
达妙关节模组打通STM32与ROS链路 CAN分析仪介入总线验证
iwenwiki
系统通过旁路并联CAN分析仪抓包监听,确保STM32与达妙伺服电机间的数据帧交互精准无误,完成软硬件通信闭环。
AI-assisted summary of 机器人关节模组-无刷伺服电机+CAN分析仪+MCU — original source. Check the original for full context.
Source published:
Key ideas
- 本套机器人关节系统构建了从上位工控机到执行电机的全链路拓扑,串联了 Ubuntu/ROS 工控机、STM32 开发板与达妙无刷伺服电机。 (0:00)
- 工控机与 STM32 之间通过 USB/UART 串口进行双向通信,STM32 则通过 CAN 总线直接下发指令并接收伺服电机状态反馈。 (0:00)
- CAN 总线上旁路并联了一台 CAN 分析仪,用于实时抓包和诊断,以验证 MCU 与关节模组之间报文交互的准确性。 (0:00)
Detailed notes
## Background 该视频由 UP 主 iwenwiki 于 2026 年 9 月 24 日发布在 Bilibili 平台。根据视频简介,本期内容在上一节关节模组与 CAN 分析仪的基础上引入了 STM32 MCU 控制板,后续课程还将进一步接入基于 ROS2 的工控机。
## TL;DR 本节课程系统梳理了机器人关节模组的完整硬件拓扑与数据流架构。上位机采用搭载 Ubuntu 和 ROS 环境的工控机(电脑),通过 USB 或 UART 串口向下与 STM32 开发板进行双向数据交互。STM32 随后通过 CAN 总线直连达妙无刷伺服电机执行部件,同时在总线上旁路并联了一台 CAN 分析仪,用于全程抓包监测与报文校验。
## Atmosphere & style 整体氛围务实严谨、注重实操,呈现出典型嵌入式与机器人硬件教程的条理性。讲师讲解语调沉稳自然,带领观众从抽象的系统拓扑图层层推导至实体电路板,翻转板卡直指接线的细节让人感受到强烈的动手实验现场感。
## Bulletin - [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) 本套机器人关节系统构建了从上位工控机到执行电机的全链路拓扑,串联了 Ubuntu/ROS 工控机、STM32 开发板与达妙无刷伺服电机。 - [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) 工控机与 STM32 之间通过 USB/UART 串口进行双向通信,STM32 则通过 CAN 总线直接下发指令并接收伺服电机状态反馈。 - [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) CAN 总线上旁路并联了一台 CAN 分析仪,用于实时抓包和诊断,以验证 MCU 与关节模组之间报文交互的准确性。
## Key takeaways - [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) 系统软硬件通信链路全面串联,摆脱了孤立关节模组的测试局限,形成了多层级协同架构。 - [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) 上位机由运行 Ubuntu 系统与 ROS 环境的工控机电脑充当,负责统筹指令调度。 - [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) 工控机与 STM32 控制板之间建立双向通信,通信接口采用 USB 或 UART 串口。 - [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) STM32 开发板作为主控微控制器(MCU),负责承接上位机指令并管理底层电机控制。 - [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) 系统执行机构选用达妙科技无刷伺服电机作为机器人关节模组。 - [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) STM32 与达妙伺服电机之间由 CAN 总线直连,承载核心运动控制指令与状态数据回传。 - [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) 硬件链路中旁路并联了 CAN 分析仪,实现对总线通信全过程的监听与抓包监测。 - [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) 在多节点交互场景下,利用 CAN 分析仪可直观检验 STM32 与伺服电机间数据帧收发的正确性与可靠性。
## Detailed walkthrough ### [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) 系统硬件拓扑与数据流架构解析
本次演示不再局限于孤立的单一关节模组,而是将整个软硬件通信链路完整串联起来。讲师通过系统拓扑图详细梳理了整体数据流向:最上层是充当工控机的电脑设备,系统搭载了 Ubuntu 并运行 ROS 环境;工控机通过 USB 或 UART 串口向下与 STM32 控制板建立双向通信;STM32 进而通过 CAN 总线直连核心执行部件——达妙无刷伺服电机(关节模组)。
```mermaid flowchart LR accTitle: 机器人关节模组系统架构与数据流 accDescr: 展示工控机通过串口连接STM32开发板,再通过CAN总线连接达妙电机,并接入CAN分析仪监听抓包的整体拓扑结构。 subgraph Host["上位机系统"] PC["工控机 (电脑)<br/>Ubuntu + ROS"] end
subgraph Controller["微控制器 (MCU)"] MCU["STM32 开发板"] end
subgraph Bus["通信总线与监测"] CAN(("CAN 总线")) Analyzer["CAN 分析仪<br/>(抓包测试/状态监测)"] end
subgraph Actuator["执行机构"] Motor["达妙伺服电机<br/>(关节模组)"] end
PC -->|"USB / UART 串口"| MCU MCU <--> CAN CAN <--> Motor CAN -.->|"旁路监听"| Analyzer ```
为了实时掌控总线通信状态并验证数据流转的正确性,硬件链路中还在 CAN 总线上并联了一台 CAN 分析仪用于抓包测试。讲师强调,在多节点交互过程中,必须明确掌握电机与 STM32 之间的数据帧收发是否准确可靠。在展示实体连接时,讲师随即将电路板翻转过来指向实物,直观呈现所接入的分析仪模块:“咱们把它翻过来吧,好在这儿呢,好”。
- **上位机(工控机)**:当前测试电脑充当工控机,运行 Ubuntu 系统与 ROS 环境。 - **主控单元(MCU)**:STM32 开发板,通过 USB/UART 串口接收上位机指令并管理底层控制。 - **执行机构**:达妙科技关节模组(无刷伺服电机),由 CAN 总线承载运动指令与状态回传。 - **调试诊断**:旁路接入 CAN 分析仪,用于全程抓包分析,检验 MCU 与电机间的报文交互。
## Notable quotes > 上一节我们在关机模组基础上增加了CAN分析仪,本节课继续增加MCU(STM32),下节课将继续增加工控机(ROS2)
> [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) 本次演示不再局限于孤立的单一关节模组,而是将整个软硬件通信链路完整串联起来。
> [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) 最上层是充当工控机的电脑设备,系统搭载了 Ubuntu 并运行 ROS 环境
> [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) 工控机通过 USB 或 UART 串口向下与 STM32 控制板建立双向通信
> [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) STM32 进而通过 CAN 总线直连核心执行部件——达妙无刷伺服电机(关节模组)。
> [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) 为了实时掌控总线通信状态并验证数据流转的正确性,硬件链路中还在 CAN 总线上并联了一台 CAN 分析仪用于抓包测试。
> [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) 在多节点交互过程中,必须明确掌握电机与 STM32 之间的数据帧收发是否准确可靠。
> [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) 咱们把它翻过来吧,好在这儿呢,好 — 讲师
> [00:00](https://www.bilibili.com/video/BV1XiaK69EAt?t=0s) 旁路接入 CAN 分析仪,用于全程抓包分析,检验 MCU 与电机间的报文交互。
## Mentioned iwenwiki, STM32, ROS, ROS2, Ubuntu, CAN 分析仪, CAN 总线, 达妙科技, 达妙伺服电机, UART, USB
## Video description 上一节我们在关机模组基础上增加了CAN分析仪,本节课继续增加MCU(STM32),下节课将继续增加工控机(ROS2)
[Source](https://www.bilibili.com/video/BV1XiaK69EAt)