بافوني يحل معضلة عمق الروبوتات باختزال مطابقة الصور إلى بعد واحد
Stanford Online
تتيح المصفوفة الأساسية للأنظمة الذاتية تجاوز معضلة العمق المجهول عبر حصر مطابقة البكسلات على خطوط قطبية أحادية البعد بدلاً من المسح الشامل.
AI-assisted summary of Stanford AA274A Principles of Robotic Autonomy | Autumn 2019 | Stereo Vision — original source. Check the original for full context.
Source published:
Key ideas
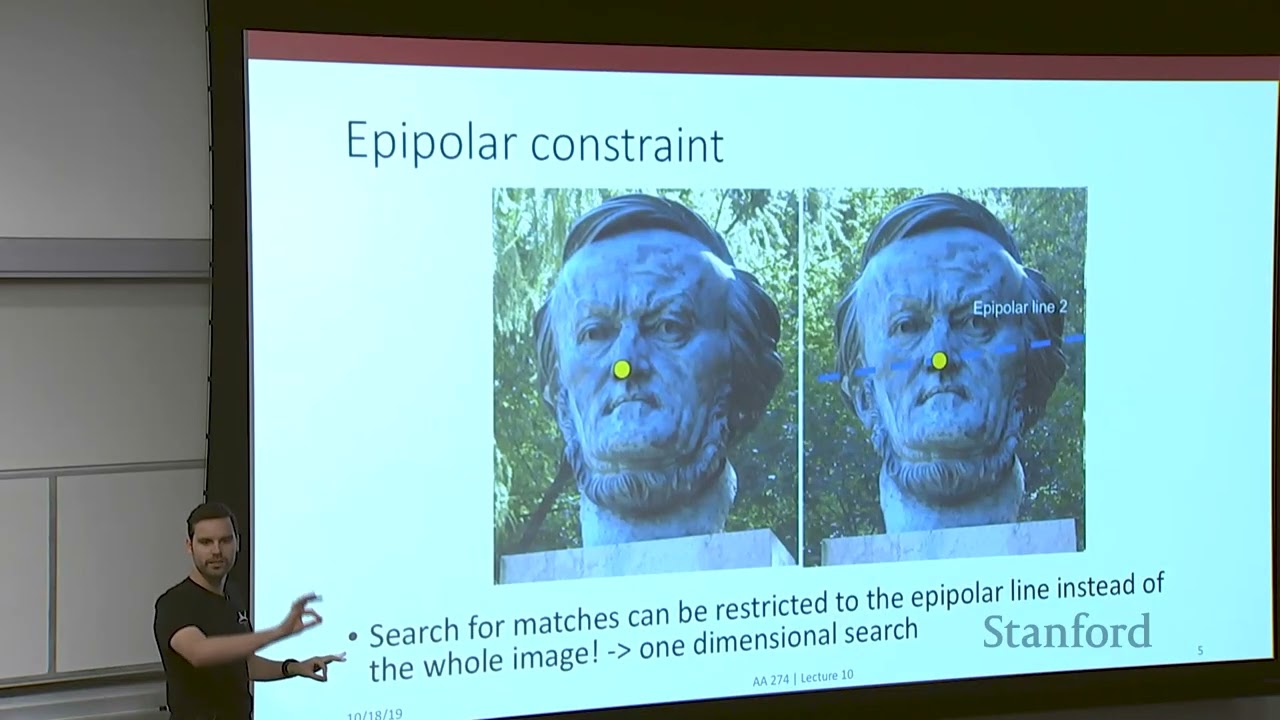
- قيد الخط القطبي (Epipolar Constraint) يختصر عملية البحث عن النقاط المتطابقة في الرؤية المجسمة من فضاء بحث ثنائي الأبعاد عبر كامل الصورة إلى مسار خطي أحادي البعد. (2:00)
- المصفوفة الأساسية (Fundamental Matrix) ترمز لجميع العلاقات الهندسية بين كاميرتين بمصفوفة شاذة ذات رتبة 2 يمكن تقديرها باستخدام ثمانية أزواج من النقاط المتطابقة على الأقل عبر خوارزمية النقاط الثماني. (18:17)
- تسوية الصور (Rectification) تحول الخطوط القطبية المائلة إلى خطوط أفقية موازية لصفوف البكسلات، مما يجعل البحث عن التباين عملية سريعة تجري عبر صف واحد. (27:48)
- تقنية الهيكل من الحركة (SfM) تعاني من غموض مقياس المشهد المطلق عند استخدام كاميرا أحادية، وتتطلب خوارزميات مثل تعديل الحزمة (Bundle Adjustment) لتقليص خطأ إعادة الإسقاط. (42:48)
Detailed notes
## Background نُشرت هذه المحاضرة بواسطة قناة Stanford Online على منصة يوتيوب في 16 أكتوبر 2026 ضمن مساق مبادئ استقلالية الروبوتات (AA274A) لخريف 2019. وتوضح تفاصيل الصفحة أن المحاضرة العاشرة يقدمها البروفيسور ماركو بافوني، وتركز على موضوع الرؤية المجسمة (Stereo Vision) وتطبيقاتها في استعادة البنية ثلاثية الأبعاد.
## TL;DR تتناول المحاضرة الأساس الرياضي والهندسي للرؤية المجسمة، بدءاً من تفكيك مشكلة التطابق والقيود الهندسية القطبية، وصولاً إلى صياغة المصفوفة الأساسية وتطبيق خوارزمية النقاط الثماني. وتشرح الجلسة تقنيات تسوية وتصحيح الصور لتسريع البحث الحسابي، ومقارنة المناهج المعتمدة على المساحة بتلك القائمة على المعالم لاستخراج التباين وتقدير العمق بالتثليث. كما تتوسع المحاضرة في استكشاف الهيكل من الحركة (SfM)، ومفهوم تعديل الحزمة، مع إبراز تطبيقات عملية حيوية مثل قياس المسافة البصري لمركبات ناسا على سطح المريخ.
## Atmosphere & style تسود المحاضرة أجواء أكاديمية تفاعلية ودقيقة، حيث يمتزج الشرح الرياضي الصارم بالحوار المفتوح مع تساؤلات الطلاب الاستفسارية والذكية. ويتميز أسلوب الإلقاء بالهدوء والوضوح والتدرج المفاهيمي، مما يبعث شعوراً بحل أحجية هندسية معقدة عبر تفكيك معضلات مثل 'الدجاجة والبيضة' في الرؤية الحاسوبية. ويضفي الاستشهاد بأمثلة واقعية من استكشاف الفضاء وروبوتات المريخ حماساً علمياً ملموساً يربط النظريات المجردة بمهام الاستقلالية الروبوتية الميدانية.
## Bulletin - [02:00](https://www.youtube.com/watch?v=idD08N4rgJU&t=120s) قيد الخط القطبي (Epipolar Constraint) يختصر عملية البحث عن النقاط المتطابقة في الرؤية المجسمة من فضاء بحث ثنائي الأبعاد عبر كامل الصورة إلى مسار خطي أحادي البعد. - [18:17](https://www.youtube.com/watch?v=idD08N4rgJU&t=1097s) المصفوفة الأساسية (Fundamental Matrix) ترمز لجميع العلاقات الهندسية بين كاميرتين بمصفوفة شاذة ذات رتبة 2 يمكن تقديرها باستخدام ثمانية أزواج من النقاط المتطابقة على الأقل عبر خوارزمية النقاط الثماني. - [27:48](https://www.youtube.com/watch?v=idD08N4rgJU&t=1668s) تسوية الصور (Rectification) تحول الخطوط القطبية المائلة إلى خطوط أفقية موازية لصفوف البكسلات، مما يجعل البحث عن التباين عملية سريعة تجري عبر صف واحد. - [42:48](https://www.youtube.com/watch?v=idD08N4rgJU&t=2568s) تقنية الهيكل من الحركة (SfM) تعاني من غموض مقياس المشهد المطلق عند استخدام كاميرا أحادية، وتتطلب خوارزميات مثل تعديل الحزمة (Bundle Adjustment) لتقليص خطأ إعادة الإسقاط.
## Key takeaways - [00:05](https://www.youtube.com/watch?v=idD08N4rgJU&t=5s) استعادة البنية ثلاثية الأبعاد للعالم مستحيلة بالاعتماد على صورة واحدة فقط نتيجة فقدان معلومات العمق في الإسقاط المنظوري. - [00:05](https://www.youtube.com/watch?v=idD08N4rgJU&t=5s) تتمثل معضلة التطابق (Correspondence Problem) في تحديد ما إذا كانت نقطتان في صورتين مختلفتين تمثلان النقطة الفيزيائية ذاتها في الفضاء ثلاثي الأبعاد. - [02:00](https://www.youtube.com/watch?v=idD08N4rgJU&t=120s) المستوى القطبي يُعرف بمركزي الكاميرتين والنقطة ثلاثية الأبعاد، ويتقاطع مع مستويي الصورتين لتشكيل الخطوط القطبية التي تنطلق من الأقطاب. - [09:06](https://www.youtube.com/watch?v=idD08N4rgJU&t=546s) الصيغة الجبرية لقيد الهندسة القطبية تُعبر عن شرط وقوع المتجهات في مستوى واحد عبر المعادلة p^T F p' = 0. - [11:36](https://www.youtube.com/watch?v=idD08N4rgJU&t=696s) المصفوفة الأساسية F مصفوفة شاذة (محددها صفر وذات فضاء صفري غير فارغ) لأن إسقاط القطب ذاته ينكمش إلى متجه صفري. - [15:43](https://www.youtube.com/watch?v=idD08N4rgJU&t=943s) استخدام المصفوفة الأساسية يتجاوز معضلة 'الدجاجة والبيضة' عبر تحديد الخط القطبي في الصورة الثانية دون الحاجة لمعرفة العمق ثلاثي الأبعاد للنقطة أولاً. - [18:17](https://www.youtube.com/watch?v=idD08N4rgJU&t=1097s) تُطبّق خوارزمية النقاط الثماني تقنية تحليل القيمة المفردة (SVD) لفرض شرط الرتبة 2 قسراً على المصفوفة الأساسية وضمان شذوذها الرياضي. - [27:48](https://www.youtube.com/watch?v=idD08N4rgJU&t=1668s) تسوية وتصحيح الصور المائلة يلغي الدوران النسبي ويجعل مستويات العرض متوازية، مما يقصر مسار البحث على صف البكسل الأفقي المقابل. - [30:59](https://www.youtube.com/watch?v=idD08N4rgJU&t=1859s) تتميز الطرق المعتمدة على المساحة بإنتاج خرائط عمق كثيفة ولكنها تفشل في المناطق الخالية من الملمس، بينما الطرق المعتمدة على المعالم (مثل SIFT و ORB) أكثر صلابة لكنها تنتج خرائط متناثرة. - [35:00](https://www.youtube.com/watch?v=idD08N4rgJU&t=2100s) التباين (Disparity) يتناسب طردياً مع طول خط الأساس بين الكاميرتين وعكسياً مع عمق النقطة المقاسة في الفضاء ثلاثي الأبعاد. - [36:38](https://www.youtube.com/watch?v=idD08N4rgJU&t=2198s) خط الأساس الكبير يحسن دقة قياس النقاط البعيدة لكنه يصعّب المطابقة ويقلص التداخل البصري، في حين يسهل خط الأساس الصغير المطابقة على حساب تفاقم أخطاء العمق. - [38:58](https://www.youtube.com/watch?v=idD08N4rgJU&t=2338s) المناطق السوداء المفقودة في خريطة التباين تنتج عن النقاط الخارجة عن زاوية الرؤية أو ظاهرة الحجب (Occlusion) خلف أجسام أمامية. - [40:45](https://www.youtube.com/watch?v=idD08N4rgJU&t=2445s) تقنية الهيكل من الحركة (SfM) تهدف إلى تقدير الهيكل ثلاثي الأبعاد وتتبع مسار الكاميرا غير المعروف في آن واحد باستخدام كاميرا متحركة واحدة. - [42:48](https://www.youtube.com/watch?v=idD08N4rgJU&t=2568s) يستحيل تقدير المقياس المطلق للأجسام في SfM بكاميرا أحادية دون مرجع خارجي، حيث تتطابق الإسقاطات المنظورية للأجسام الكبيرة البعيدة والصغيرة القريبة. - [45:21](https://www.youtube.com/watch?v=idD08N4rgJU&t=2721s) تعديل الحزمة (Bundle Adjustment) يمثل مسألة تحسين غير خطية أساسية لتقليص أخطاء إعادة الإسقاط البصري وضبط حزم الأشعة. - [45:21](https://www.youtube.com/watch?v=idD08N4rgJU&t=2721s) قياس المسافة البصري (Visual Odometry) يستغل تتبع معالم الصخور والميزات السطحية لتقدير الحركة اللحظية الذاتية لمركبات ناسا على سطح المريخ.
## Detailed walkthrough ### [00:05](https://www.youtube.com/watch?v=idD08N4rgJU&t=5s) مقدمة في الرؤية المجسمة ومشكلة التطابق
يبدأ المحاضر بالحديث عن الرؤية المجسمة (Stereo Vision)، مشيراً إلى أن البروفيسور ماركو بافوني قد لمّح إلى هذا الموضوع في المحاضرة السابقة. الفكرة الجوهرية التي تنطلق منها هذه المحاضرة هي استحالة استعادة البنية الهندسية الكاملة للعالم ثلاثي الأبعاد بالاعتماد على صورة واحدة فقط، وذلك بسبب الغموض والضياع المتأصل في الإسقاط المنظوري الذي يحول الأبعاد الثلاثية إلى مستوٍ ثنائي الأبعاد. تتألف الرؤية المجسمة تقنياً من عمليتين رئيسيتين: دمج واستخلاص الميزات التي تلتقطها عينان أو كاميرتان أو أكثر، ثم إعادة بناء الخصائص والمواقع ثلاثية الأبعاد بناءً على تلك المشاهدات المشتركة.
تتمثل العقبة الأساسية في الرؤية المجسمة في ما يُعرف بـ "مشكلة المراسلة" أو "مشكلة التطابق" (Correspondence Problem). يطرح المحاضر تساؤلاً جوهرياً يصف هذا التحدي بدقة: “بافتراض وجود الملاحظتين P و P prime في الكاميرا الأولى والثانية على التوالي، كيف نعرف أن هذه الملاحظات تتوافق مع نفس النقطة ثلاثية الأبعاد P الكبيرة؟” أو بعبارة أخرى، كيف نتأكد من أنهما تمثلان النقطة الفيزيائية ذاتها في الفضاء وليستا نقطتين مختلفتين في المشهد. ولحل هذا اللبس وتسهيل خطوة المطابقة الأولى، يعتمد المجال على مجموعة من القيود الهندسية والفيزيائية، مثل قيد التشابه (Similarity Constraint)، وقيد الاستمرارية (Continuity Constraint)، والأهم من ذلك كله: قيد الخط القطبي (Epipolar Constraint). بديهياً، عند تثبيت كاميرتين للنظر إلى المشهد ذاته، فإن أي بكسل يُرصد في الكاميرا الأولى يجب أن يظهر في الكاميرا الأخرى على طول خط محدد هندسياً، وتعتبر مطابقة أزواج البكسلات المحصورة على هذا المسار إحدى الركائز التقنية الأساسية لتوليد عمق ثلاثي الأبعاد من صور مسطحة.
```mermaid flowchart TD accTitle: بنية الرؤية المجسمة ومشكلة التطابق accDescr: يوضح المخطط كيفية التقاط نقطة ثلاثية الأبعاد بواسطة كاميرتين، ثم مطابقتها تحت القيود الهندسية لإعادة بناء العمق. subgraph World["الفضاء ثلاثي الأبعاد"] P["النقطة ثلاثية الأبعاد P"] end subgraph Cameras["التقاط الصور بالكاميرات"] C1["الكاميرا الأولى O / المستوي pi\n(النقطة p)"] C2["الكاميرا الثانية O' / المستوي pi'\n(النقطة p')"] end subgraph Processing["معالجة الرؤية المجسمة"] Corr["مشكلة التطابق (Correspondence)\n(استخدام قيد الخط القطبي)"] Recon["إعادة البناء ثلاثي الأبعاد"] end P --> C1 P --> C2 C1 --> Corr C2 --> Corr Corr --> Recon ```
[02:00](https://www.youtube.com/watch?v=idD08N4rgJU&t=120s) الهندسة القطبية والمصطلحات الأساسية
يشرح المحاضر الرسم البياني التأسيسي الذي سيعتمد عليه كامل مسار المحاضرة، وهو النموذج الهندسي القياسي لكاميرتين ذواتي ثقب (Pinhole Cameras). في هذا الإعداد، يُرمز لمركزي الكاميرتين بالنقطتين $O$ و $O'$، حيث تقعان خلف مستويي الصورتين $\pi$ و $\pi'$ على مسافة البعد البؤري. توجد النقطة الفيزيائية $P$ أمام الكاميرات في الفضاء ثلاثي الأبعاد، وتُسقط صورتها على المستوي الأيسر $\pi$ كبكسل يُدعى $p$، بينما تُسقط على المستوي الأيمن $\pi'$ كبكسل يُدعى $p'$. يُطلق على الخط المستقيم الواصل بين مركزي الكاميرتين $O$ و $O'$ اسم "خط الأساس" (Baseline). يقطع خط الأساس هذا مستويي الصورتين (أو امتدادهما المستوي)، ونقطة تقاطعه مع كل مستوٍ تُسمى "القطب" (Epipole)؛ بحيث يكون $e$ هو قطب الصورة اليسرى، و $e'$ هو قطب الصورة اليمنى.
ينتقل المحاضر بعد ذلك إلى تعريف "المستوى القطبي" (Epipolar Plane) باعتباره المستوى الذي تُشكّله النقاط الثلاث: مركزا الكاميرتين $O$ و $O'$ والنقطة المشاهدة $P$. عندما يتقاطع هذا المستوى القطبي مع مستويي الصورتين، فإنه يشكل خطاً في كل منهما يمتد من القطب إلى نقطة إسقاط الصورة، ويُسمى هذا الخط "الخط القطبي" (Epipolar Line). وبما أن النقطة ثلاثية الأبعاد $P$ تقع على المستوى القطبي بحكم التعريف، فإن صورتها في الكاميرا الأخرى يجب بالضرورة أن تقع على الخط القطبي المقابل. تكمن الفائدة العملية الحاسمة لهذا القيد في تبسيط خوارزميات المعالجة الحاسوبية؛ إذ يوضح المحاضر جوهر هذه الميزة قائلاً: “وبذلك يقلص مساحة البحث لدينا من مساحة بحث ثنائية الأبعاد إلى مساحة أحادية البعد فقط، وهو أسرع بكثير.”
- **مستويا الصورة ($\pi, \pi'$):** المستويان الحاملان للبكسلات في الكاميرتين اليسرى واليمنى. - **مراكِز الكاميرات ($O, O'$):** النقطتان البؤريتان للكاميرتين ذواتي الثقب. - **خط الأساس (Baseline):** الخط المستقيم الواصل بين $O$ و $O'$. - **الأقطاب ($e, e'$):** نقاط تقاطع خط الأساس مع مستويي الإسقاط. - **المستوى القطبي:** المستوي المعرف بالنقاط الثلاث $O$ و $O'$ و $P$. - **الخط القطبي ($l, l'$):** ناتج تقاطع المستوي القطبي مع مستوي الصورة، ويمتد دوماً من القطب ويمر بنقطة الإسقاط.
[05:16](https://www.youtube.com/watch?v=idD08N4rgJU&t=316s) حوار ونقاش حول تحديد الخط القطبي ونقاط التطابق
يفتح المحاضر باب الأسئلة، فيبادر أحد الطلاب بالسؤال عما إذا كانت إحدى الكاميرتين متقدمة أو متأخرة عن الأخرى وما إذا كان خط الأساس يبقى صالحاً في تلك الحالة. يؤكد المحاضر أن هذا التوصيف يمثل الحالة العامة تماماً؛ فحتى لو كانت إحدى الكاميرتين متراجعة في العمق أو مائلة بزاوية معينة، يظل خط الأساس هو الرابط بينهما بغض النظر عن اتجاهاتهما أو إزاحتهما. وهنا يتدخل طالب آخر بطرح إشكال منطقي ذكي: إذا كنا لا نعرف موقع النقطة المقابلة $p'$ في الصورة الثانية، فكيف يمكننا تحديد الخط القطبي $l'$ الذي يُفترض أن نبحث عنه؟ يرد المحاضر موضحاً أن البيانات المتاحة هي الصورتان ومعايير الإعداد الفيزيائي للكاميرات؛ فالنظام يعرف مسبقاً التحويل الهندسي بين الكاميرتين، ويشمل ذلك الانتقال المكاني (Translation) والدوران النسبي (Rotation)، لأن الكاميرات تكون مثبتة ومضبوطة مسبقاً بواسطة المهندس.
يتواصل الحوار والجدل داخل القاعة، حيث يسأل الطالب مجدداً بمزيد من الإلحاح حول التناقض الظاهري في المسألة: إذا كان الخط القطبي $l'$ يُعرَّف عبر النقطة $p'$، وفي نفس الوقت يُستخدم لإيجاد $p'$، فكيف يحل أحدهما الآخر في كلا الاتجاهين؟ يعقب الطالب معترضاً: “لكننا لا نعرف ما هو L شرطة المحدد باستخدام P شرطة، ومع ذلك فأنت تحاول إيجاد P شرطة باستخدام L شرطة. هذا في كلا الاتجاهين.” يبتسم المحاضر ويطمئن الطلاب بأن الشرح الحالي هو مجرد نظرة عامة رفيعة المستوى للإطار الهندسي، ويعدهم بالدخول في التفاصيل الرياضية الدقيقة التي ستفكك هذا الترابط وتوضح كيف أن معرفة النقطة $p$ في الصورة الأولى مع البنية الهندسية للكاميرتين تحدد مسار الخط $l'$ في الصورة الثانية دون الحاجة لمعرفة موقع $p'$ مسبقاً.
- **المعلومات المعروفة سلفاً في الرؤية المجسمة:** مواقع البكسلات في الصورتين، ومتجه الإزاحة (Translation) بين الكاميرتين، ومصفوفة الدوران النسبي (Rotation). - **التحدي المطروح من الطلاب:** معضلة الاستدعاء الذاتي أو التبعية الدائرية بين إيجاد الخط القطبي وإيجاد البكسل المطابق. - **مفهوم التطابق المحتمل لـ $p$:** البحث في مستوي الصورة الثانية عن بكسل $p'$ يعود إلى ذات النقطة الفيزيائية $P$ في العالم الخارجي.
[09:06](https://www.youtube.com/watch?v=idD08N4rgJU&t=546s) الاشتقاق الرياضي لقيد الهندسة القطبية
ينتقل المحاضر إلى الاشتقاق الرياضي لإثبات قيد الهندسة القطبية انطلاقاً من الهندسة الفراغية للمشهد. بناءً على التعريف الهندسي، تشترك المتجهات الثلاثة: خط الأساس بين الكاميرتين ($OO'$)، والمتجه من مركز الكاميرا الأولى إلى النقطة ($OP$ أو $Op$)، والمتجه من مركز الكاميرا الثانية إلى النقطة ($O'P'$ أو $O'p'$) في مستوى واحد هو المستوى القطبي (Coplanar). وبالتالي، فإن أي متجه يقع في هذا المستوى يجب أن يكون عمودياً تماماً على المتجه العمودي على المستوى. يمكن حساب المتجه العمودي على المستوى عبر أخذ حاصل الضرب الاتجاهي (Cross Product) لأي متجهين مستقلين يقعان داخله.
يشير المحاضر إلى حيلة جبرية بالغة الأهمية في معالجة الرؤية الحاسوبية، وهي إمكانية التعبير عن عملية الضرب الاتجاهي لمتجه كحاصل ضرب مصفوفي باستخدام مصفوفة متماثلة منحرفة (Skew-symmetric Matrix). يوضح المحاضر الغرض من هذه الصياغة قائلاً: “هذا أشبه بخدعة رياضية تجعل كتابة بعض الجبر المصفوفي لاحقاً أسهل ، ولكن كل ما في الأمر هو القول بأنه يمكنك كتابة الضرب الاتجاهي كحاصل ضرب مصفوفة في متجه أيضاً.” ومن خلال افتراض أن الإطار المرجعي العالمي يقع عند مركز الكاميرا الأولى ($O$)، وبعد بضع خطوات من التبسيط الجبري، يتبلور قيد الهندسة القطبية في معادلته الجبرية الشهيرة التي تربط إحداثيات البكسلين:
$$p^T F p' = 0$$
حيث تمثل $F$ مصفوفة جوهرية (تُعرف لاحقاً بالمصفوفة الأساسية Fundamental Matrix)، ويكون حاصل ضرب المتجه المنقول للبكسل في الصورة الأولى بمصفوفة الرؤية في متجه البكسل بالصورة الثانية مساوياً للصفر بدقة، وهو التعبير الجبري المكافئ لوقوع النقطتين والمتجهات في المستوي القطبي المشترك.
[11:36](https://www.youtube.com/watch?v=idD08N4rgJU&t=696s) تعريف المصفوفة الأساسية وخصائصها الهندسية
يبدأ المحاضر بتوضيح العلاقة الهندسية بين إحداثيات الكاميرتين، مبيّناً أن النقطة $p$ تمثل المتجه من مركز الكاميرا الأولى $O$ إلى النقطة المقابلة في الصورة، بينما $p'$ هو المتجه من نفس المركز $O$ إلى النقطة $p'$ وليس من $O'$. يُبرز هذا المنظور ضرورة أخذ التحويلات الهندسية الشاملة بين الكاميرتين بعين الاعتبار، والتي تتضمن مصفوفة الضرب الاتجاهي للمتجه بالإضافة إلى مصفوفات الدوران والإزاحة، وصولاً إلى دمج المعاملات الداخلية لكلتا الكاميرتين (Intrinsic Parameters) المعروفتين مسبقاً بفعل المعايرة. يُطلق على هذه المصفوفة الناتجة اسم "المصفوفة الأساسية" (Fundamental Matrix $F$). ويرجع سبب هذه التسمية إلى قدرتها الفائقة على احتواء كل المعلومات الهندسية بين صورتين لنفس المشهد ثلاثي الأبعاد دون الحاجة لمعرفة المشهد ذاته؛ إذ يقول المحاضر شارحاً أهميتها: “السبب في تسميتها بالأساسية هو أنه باستخدام هذه المصفوفة، يمكنك معرفة كل شيء تقريبًا عن صورتين لنفس المشهد.”
```mermaid flowchart LR accTitle: Fundamental Matrix Epipolar Mapping accDescr: Flowchart illustrating how points in one image map to epipolar lines in the other using the Fundamental Matrix. subgraph RightToLeft["Right Image to Left Image"] P_prime["Right Image Point (p')"] -->|"F * p'"| L_left["Left Epipolar Line (l)"] end subgraph LeftToRight["Left Image to Right Image"] P_left["Left Image Point (p)"] -->|"F^T * p"| L_right["Right Epipolar Line (l')"] end ```
يستعرض المحاضر الدور المحوري للمصفوفة الأساسية في توليد الخطوط القطبية (Epipolar lines)؛ فحين نملك $F$ ونقطة في الصورة اليمنى، يُحسب الخط القطبي المقابل لها في الصورة اليسرى بضرب المصفوفة في متجه تلك النقطة ($l = F p'$)، أو العكس عبر منقول المصفوفة ($l' = F^T p$). ويوضح تصحيحاً ورد في المحاضرة حول ما إذا كانت العملية تعتمد على منقول المعكوس (Inverse transpose)، مؤكداً تكافؤ الصياغتين هندسياً. وتكمن الميزة الرياضية الحاسمة في أن $F$ مصفوفة شاذة أو أحادية (Singular Matrix) وغير قابلة للعكس، والسبب الجوهري وراء ذلك هو أنه عند محاولة إيجاد الخط القطبي المقابل للقطب نفسه (Epipole)، تنكمش النتيجة إلى مجرد نقطة وينهار الخط الرياضي ليعطي صفراً، مما يثبت وجود فضاء صفري (Null space) للمصفوفة. ورغم احتوائها على تسعة عناصر لكونها مصفوفة $3 \times 3$، إلا أن درجات الحرية الفعلية المطلوبة لحسابها هي سبعة فقط نتيجة القيود الهندسية الإضافية.
- المتجه $p'$ معرّف بالنسبة لمركز الكاميرا الأولى $O$ لتوحيد المرجع الهندسي. - تُحسب المصفوفة الأساسية $F$ رياضياً بالاعتماد على مصفوفة الدوران $R$، متجه الإزاحة $T$، ومصفوفات المعايرة الداخلية للكاميرات. - خاصية الشذوذ: ضرب $F$ في القطب يعطي متجهاً صفرياً، مما يجعل محددها صفراً ($\det(F) = 0$). - عدد العناصر المستقلة اللازمة لتحديد المصفوفة فعلياً هو سبعة عناصر بسبب التدرج وشرط الرتبة.
---
[15:43](https://www.youtube.com/watch?v=idD08N4rgJU&t=943s) حل معضلة البحث والتطابق وتجاوز مشكلة "الدجاجة والبيضة"
يتطرق النقاش إلى الفائدة العملية الكبرى لهذا البناء الرياضي عند الرغبة في إيجاد تطابق لنقطة معروفة في الصورة اليسرى دون معرفة موقعها في الصورة اليمنى. الحل يكمن في ضرب تلك النقطة في المصفوفة الأساسية لإنتاج خط قطبي صريح داخل الصورة اليمنى، ليتحول البحث من فضاء ثنائي الأبعاد يغطي كامل بكسلات الصورة إلى عملية بحث خطي أحادي البعد على امتداد هذا الخط فقط. ورداً على استفسار حول الضوضاء (Noise) ومقارنة البكسلات، يوضح المحاضر أن الرؤية الحاسوبية لا تعتمد نهائياً على مقارنة البكسلات المباشرة؛ فحتى لو كانت الصورة مثالية وخالية تماماً من التشويش، ستفشل المقارنة المباشرة إذا تغيرت زاوية الرؤية، كأن تنظر كاميرا إلى الجانب الأيمن لأنف تمثال بينما ترى الأخرى جانبه الأيسر، مؤكداً أن وجود قدر يسير من الضجيج لا يمنع نجاح الخوارزميات المتقدمة.
ويصف المحاضر هذا الإنجاز بأنه تفادٍ عبقري لمشكلة "الدجاجة والبيضة" (Chicken-and-egg problem) التي تواجه استعادة الأبعاد الثلاثية. ففي الحسابات التقليدية، يُفترض أنك تحتاج النقطة ثلاثية الأبعاد $P$ لتحديد مستوى الإبيبولار، مما يوقعك في حلقة مفرغة إذا كنت تجهل عمق النقطة أصلاً. وتبرز قوة المصفوفة الأساسية في كونها غير مقيدة بإحداثيات الفضاء، حيث يلخص المحاضر جوهر هذه الخاصية بقوله: “نحن في الواقع لسنا بحاجة للعثور على النقطة ثلاثية الأبعاد لإيجاد خط الإبيبولار في الصورة الأخرى.” وهذا يتيح تحديد الخط أولاً، ثم استخراج النقطة المطابقة $p'$، تليها خطوة التثليث (Triangulation) لحساب الموضع الثلاثي الأبعاد $P$ بدقة وبشكل تدريجي سليم.
---
[18:17](https://www.youtube.com/watch?v=idD08N4rgJU&t=1097s) خوارزمية النقاط الثماني وفرض القيود الهندسية
يطرح المحاضر تساؤلاً جوهرياً حول كيفية حساب المصفوفة الأساسية عملياً عند امتلاك صورتين للمشهد نفسه (مثل صورتين للكولوسيوم في روما ملتقطتين من زاويتين مختلفتين عبر الإنترنت) دون أدنى معرفة مسبقة بالمعاملات الداخلية أو الخارجية للكاميرات. الإجابة هي إمكانية تقديرها تماماً بشرط توفر عدد كافٍ من النقاط المتطابقة في كلتا الصورتين، ويتم ذلك عبر ما يُعرف باسم "خوارزمية النقاط الثماني" (Eight-point algorithm). تعتمد الخوارزمية على حقيقة أن كل زوج من النقاط المتطابقة بالإحداثيات المتجانسة يفي بالقيد القطبي الصارم ($p^T F p' = 0$). وبكتابة إحداثيات البكسل كـ $(u, v, 1)$ و $(u', v', 1)$ مع ترك عناصر $F$ كرموز مجهولة، يتم تحويل القيد التربيعي إلى معادلة خطية مكافئة لكل زوج من النقاط.
```mermaid flowchart TD accTitle: Eight-Point Algorithm Workflow accDescr: Step-by-step workflow showing the linear solution and SVD rank enforcement for the Fundamental Matrix. subgraph LinearStage["Linear Estimation"] Points["8+ Point Correspondences"] --> BuildMatrix["Construct Matrix W"] BuildMatrix --> SolveLS["Solve Linear Least Squares (||f|| = 1)"] end subgraph CorrectionStage["Rank-2 Enforcement"] SolveLS --> RawF["Approximate Matrix F (Rank 3)"] RawF --> ApplySVD["Singular Value Decomposition (SVD)"] ApplySVD --> FinalF["Singular Matrix F (Rank 2)"] end ```
يتيح جمع ثمانية أزواج متقابلة تكوين نظام خطي يحدد قيم المصفوفة التسع بالكامل مع حسم الغموض المقياسي؛ إذ إن المصفوفة الأساسية تُعرَّف حتى عامل مقياس (Scale factor)، مما يبرر تسميتها بخوارزمية النقاط الثماني لأننا نحتاج لتحديد ثماني قيم ونقسم على العنصر الأخير أو نفرض أن معيار المتجه يساوي واحداً ($\|f\| = 1$). وإذا زاد عدد الأزواج عن ثمانية، تتحول المسألة فوراً إلى مسألة مربعات صغرى عادية يسهل حلها. ومع ذلك، فإن المصفوفة المحسوبة خطياً تفتقر لخاصية الشذوذ الهندسية (أي لا تكون ذات رتبة 2)، ولحل ذلك يُطبّق تحليل القيمة المفردة (SVD) كمسألة مربعات صغرى لمعيار فروبينيوس (Frobenius norm)، لتصفير القيمة المفردة الصغرى وضمان كون المصفوفة غير قابلة للعكس وتفي بشرط انعدام الأقطاب بدقة.
- تُبنى مصفوفة القياسات $W$ بحيث يمثل كل سطر فيها مساهمة زوج واحد من النقاط المتطابقة. - التوحيد القياسي (Normalization) يفرض أن معيار المتجه الذي يضم عناصر $F$ يساوي 1 للتخلص من غموض المقياس. - يُستخدم تحليل القيمة المفردة (SVD) لفرض رتبة المصفوفة (Rank 2) قسراً على المصفوفة التقريبية المستخرجة من المربعات الصغرى. - بعد استخراج $F$ المضبوطة، تصبح عملية المسح والبحث على امتداد الخطوط القطبية بين الصورتين مهيأة للتنفيذ العملي.
[23:40](https://www.youtube.com/watch?v=idD08N4rgJU&t=1420s) قيود المصفوفة الأساسية وتحديد التطابقات الأولية
يواصل المحاضر النقاش حول المصفوفة الأساسية ($F$)، موضحاً أن طبيعة المشهد ودقة المراسلات تؤثر بشكل مباشر على الحسابات، لكن المبدأ الرياضي الجوهري يظل ثابتاً: يجب أن تكون المصفوفة غير قابلة للعكس (مصفوفة شاذة). إذا لم يتحقق هذا الشرط رياضياً، فإن الأقطاب لن تترابط وتتوافق مع بعضها البعض، مما يفضي إلى نتيجة غير منطقية فيزيائياً وكأن هناك خطين قاعديين للمنظومة. يؤكد المحاضر: “هذا شيء غريب جداً، لذا حتى لو لم تكن المصفوفات مختلفة عددياً بشكل كبير، فمن المهم جداً من الناحية المفاهيمية تصحيح هذا الشرط.”
ردّاً على سؤال أحد الطلاب حول كيفية العثور على التطابقات الأولية بين الصورتين لحساب المصفوفة الأساسية، أوضح المحاضر أن الحل العملي التقليدي يعتمد أحياناً على التدخل البشري؛ حيث يقوم شخص بفتح برمجية مخصصة والنقر على نقطة في الصورة الأولى ثم النقر على النقطة المقابلة لها في الصورة الثانية لتسجيل هذا التطابق الأولي. أما الطريقة البديلة فتعتمد على خوارزميات البحث البسيطة ثنائية الأبعاد، حيث يتم أخذ نقطة من الصورة الأولى ومسح الصورة الثانية بالكامل عبر مقياس تشابه بصري لتحديد النقطة المطابقة وتكرار العملية لنقاط متعددة، وإن كانت هذه الطريقة عرضة للتشويش والالتباس.
سأل طالب آخر عما إذا كانت المصفوفة الأساسية $F$ تظل ثابتة طالما أن إعداد الكاميرات ثابت. وافق المحاضر على ذلك مشيراً إلى أن $F$ ترتبط بالمعاملات الداخلية للكاميرات ($K$) وإزاحتها النسبية ودورانها: - إذا كانت الكاميرتان متطابقتين فيزيائياً، فإن مصفوفات المعايرة الداخلية $K$ ستكون متطابقة. - تتغير المصفوفة الأساسية $F$ فور حدوث أي دوران أو إزاحة نسبية بين الكاميرتين. - المصفوفة $F$ صالحة فقط للمشهد والوضعية الهندسية المحددة في تلك اللحظة الزمنية.
فيما يخص سبب كون $F$ مصفوفة شاذة ذات فضاء صفري (Nullspace) غير فارغ، بيّن المحاضر: “يجب أن تكون $F$ شاذة لأن القطب يجب أن يرسم إلى صفر تحديداً.” فعند تمرير القطب للبحث عن الخط القطبي المقابل في الصورة الأخرى، لا يمكن الحصول على خط، بل النتيجة الرياضية المحتومة هي صفر؛ مما يعني بالضرورة امتلاك فضاء صفري غير فارغ، وبالتالي فهي مصفوفة غير قابلة للعكس جبرياً. وأرجأ المحاضر النقاش حول حساسية النظام لطول خط الأساس (Baseline) أو الدوران الشديد إلى شرائح لاحقة.
---
[27:48](https://www.youtube.com/watch?v=idD08N4rgJU&t=1668s) تسوية الصور وتصحيح الخطوط التقابلية
ينتقل المحاضر إلى المشكلات الحسابية المرتبطة بالبحث عن التطابقات في الحالة العامة. ففي الوضع العام، تكون الخطوط التقابلية (Epipolar lines) مائلة وقُطرية داخل فضاء الصورة. ونظراً لأن الصورة الرقمية في الحاسوب عبارة عن شبكة متقطعة ومصفوفة ثنائية الأبعاد من البكسلات، فإن تتبع خط قطري يتطلب تقطيع البكسلات بنسب مجزأة (مثل 40% من بكسل و40% من بكسل مجاور)، وهو أمر معقد حسابياً وبطيء للغاية في معالجة الرؤية الحاسوبية.
الحل الأمثل هندسياً هو العمل مع صور متوازية (Parallel stereo setup) لا توجد بينهما زوايا دوران، بل مجرد إزاحة أفقية نقية. في هذا الإعداد، تصبح الخطوط التقابلية أفقية تماماً ومطابقة لصفوف الصورة نفسها. يوضح المحاضر: “نحن نعلم أنه إذا كان لديك نقطة هنا، فأنت تعلم أن كل ما عليك فعله هو البحث على طول ذلك الصف المحدد من الصورة في الصورة الأخرى.” وهذا يختصر البحث ثنائي الأبعاد المعقد إلى بحث أحادي البعد على طول خط أفقي واحد، مما يسرّع العملية الحسابية بدرجة هائلة.
تطرق المحاضر إلى إمكانية تصحيح الكاميرات المائلة عامة الوضع (Image Rectification) عبر تحويل هندسي (Homography) يُطبَّق على إحدى الصورتين أو كلتيهما لجعل مستويي الصورتين متوازيين مع خط الأساس. ورغم أن هذا التحويل قد يتسبب في تشويه (Warping) طفيف للصورة، إلا أنه ثمن مقبول هندسياً. وأشار إلى أنه في التطبيقات الروبوتية العملية، يُفضّل المصممون دائماً تركيب الكاميرات جنباً إلى جنب بشكل متوازٍ فيزيائياً منذ البداية لتفادي هذه المعالجات الإضافية.
```mermaid flowchart LR accTitle: مراحل معالجة الرؤية المجسمة accDescr: يوضح الرسم تدفق العملية من الصور المائلة إلى التسوية ثم البحث في صف واحد وأخيراً التثليث ثلاثي الأبعاد.
subgraph Geometry["المعالجة الهندسية"] A["صور مائلة بكاميرات عامة"] --> B["تحويل التسوية (Rectification)"] B --> C["خطوط تقابلية أفقية متوازية"] end
subgraph Correspondence["مطابقة المعالم"] C --> D["بحث في صف واحد (1D Search)"] D --> E["حساب التباين (Disparity)"] end
subgraph Reconstruction["إعادة البناء"] E --> F["التثليث (Triangulation) والعمق ثلاثي الأبعاد"] end ```
---
[30:59](https://www.youtube.com/watch?v=idD08N4rgJU&t=1859s) استراتيجيات المراسلة: الطرق القائمة على المساحة مقابل المعالم
يعود المحاضر لتلخيص المشكلتين الأساسيتين في الرؤية المجسمة: إيجاد التطابق بين النقاط في الصورتين ($p$ و $p'$)، ثم استخدام هذه النقاط لإعادة بناء المشهد ثلاثي الأبعاد. ولحل مسألة التطابق، استعرض منهجين تقنيين متباينين:
1. **الطرق المعتمدة على المساحة (Area-based methods):** تعتمد هذه الخوارزميات على أخذ رقعة بكسلات صغيرة (Image patch) حول نقطة ما في إحدى الصورتين والبحث عن الرقعة الأكثر شبهاً بها في الصورة المقابلة باستخدام مقاييس التشابه أو الارتباط البصري عبر نفس الصف الأفقي للصورة المصححة. ميزتها الأساسية أنها توفر خريطة تطابقات كثيفة للغاية (Dense) لأنها تغطي معظم سطح الصورة مستفيدة من سياق البكسلات المحيطة. لكن عيبها القاتل يظهر في المناطق الخالية من الملمس (Textureless regions)؛ حيث قال المحاضر كَمَثَلٍ واقعي: “مثل إذا أردت التقاط صورة لهذه السبورة وحاولت مطابقة صورتين لها، وهي تفتقر إلى الملمس والمعالم، فقد تفشل الطرق المعتمدة على المناطق.”
2. **الطرق المعتمدة على المعالم (Feature-based methods):** تقوم أولاً باستخراج نقاط بارزة وقوية داخل الصورة تتمتع بصلابة ومقاومة للتغيرات في الإضاءة، والمقياس (Scale)، والدوران. ضرب المحاضر أمثلة على أشهر هذه الخوارزميات المستخدمة تاريخياً: - خوارزمية SIFT. - خوارزمية SURF. - خوارزمية ORB.
تتميز الطرق القائمة على المعالم بقدرتها العالية على الصمود في البيئات الصعبة وتحديد التطابقات بدقة حتى مع قلة الملامح. ومع ذلك، يؤخذ عليها أنها تنتج عدداً قليلاً من النقاط وتوفر خريطة عمق متناثرة (Sparse depth map)، مما يتطلب بعد ذلك إجراء عمليات استيفاء رياضي (Interpolation) لملء الفراغات، وهي خطوة معرّضة لأخطاء التقدير.
---
[35:00](https://www.youtube.com/watch?v=idD08N4rgJU&t=2100s) التثليث الرياضي وحساب التباين والعمق
بعد الحصول على صورتين متوازيتين ومصححتين ونقاط متطابقة بينهما، يتوجه المحاضر إلى الهدف النهائي وهو حساب الموضع الحقيقي للنقطة $P$ في الفضاء ثلاثي الأبعاد عبر التثليث (Triangulation). تعتمد هذه الطريقة على هندسة المثلثات المتشابهة لتحديد مدى بُعد الجسم عن الكاميرا.
عرّف المحاضر مفهوم التباين (Disparity): - التباين هو الفرق في الإحداثي الأفقي بين موضع النقطة في الصورة الأولى وموضع نظيرتها في الصورة الثانية: $d = p_u - p'_u$. - من خلال تشابه المثلثات، يتبين أن التباين يتناسب عكسياً مع عمق النقطة $Z$ بالنسبة لمستوى الصورة. - يتناسب التباين طردياً مع طول خط الأساس $B$ (المسافة الفيزيائية بين بؤرتي الكاميرتين).
يختتم المحاضر هذا الجزء بالإشارة إلى أن هذه العلاقة تبيّن بوضوح سبب اختلاف أداء ودقة إعادة البناء ثلاثي الأبعاد باختلاف المسافة بين الكاميرتين؛ حيث تُستخدم الصيغة الرياضية لحساب العمق انطلاقاً من طول خط الأساس $B$، والبعد البؤري المعروف للكاميرا $f$، ومقدار التباين المحسوب.
- التباين يتناسب عكسياً مع المسافة: كلما كان الجسم أقرب للكاميرا كان التباين أكبر، وكلما كان أبعد اقترب التباين من الصفر. - خط الأساس الأكبر يمنح حساسية وتباين أعلى للأجسام البعيدة ولكنه يقلل من تداخل مجالي الرؤية بين الكاميرتين.
[36:38](https://www.youtube.com/watch?v=idD08N4rgJU&t=2198s) أثر حجم خط الأساس (Baseline) وتصحيح الصور
يناقش المحاضر تأثير حجم خط الأساس (المسافة الفاصلة بين الكاميرتين) على جودة تقدير العمق ودقة مطابقة النقاط؛ فإذا كان خط الأساس كبيراً جداً، تزداد القدرة على تمييز النقاط البعيدة بدقة عالية، ولكن العيب يكمن في صعوبة مطابقة النقاط بين الصورتين لأن الأجسام قد تخرج من مجال رؤية إحدى الكاميرتين نتيجة تباعدهما المفرط. في المقابل، إذا كانت الكاميرات قريبة جداً من بعضها، تصبح عملية مطابقة النقاط أسهل لظهور المعالم نفسها في الصورتين، إلا أن التباين (Disparity) يصبح صغيراً للغاية — وربما أصغر من حجم البكسل الواحد للنقاط البعيدة — مما يؤدي إلى تراكم أخطاء فادحة في قياس العمق.
يطرح أحد الطلاب سؤالاً حول ما يحدث للبعد البؤري عند تصحيح الصورتين لجعل مستوياتهما متوازية، فيوضح المحاضر: > "عندما تقوم بهذا التحويل، ما تفعله في الواقع هو مجرد إصلاح الدوران بحيث تصبح متوازية."
حيث تظل نقطة الأصل ثابتة خلف مستوى الصورة ويقتصر التعديل على تدوير المستويات، مما يغير مصفوفة الدوران $R$ التي تحدد التوجيه النسبي بين الصورتين دون التأثير على بقية الخصائص الداخلية للكاميرا.
- خط الأساس الكبير: دقة ممتازة في تمييز النقاط البعيدة، مع عيب فقدان التغطية المشتركة وصعوبة المطابقة. - خط الأساس الصغير: مطابقة سهلة وشاملة للنقاط، مع عيب انخفاض قيم التباين وزيادة خطأ حساب العمق. - تصحيح مستوي الصورة (Rectification): يقتصر جوهرياً على تعديل الدوران النسبي للحفاظ على توازي المستويات.
---
[38:58](https://www.youtube.com/watch?v=idD08N4rgJU&t=2338s) خرائط التباين ومشكلة الحجب (Occlusion)
يستعرض المحاضر ناتج عملية التثليث (Triangulation) لمجموعة كثيفة من النقاط المتطابقة، وهو ما يُعرف بـ "خريطة التباين" (Disparity Map)؛ حيث تُعرض كصورة ملونة تمثل درجات السطوع فيها المسافة النسبية، فتكون النقاط الأفتح لوناً أقرب إلى الكاميرا بينما تمثل النقاط الداكنة مسافات أبعد. ومن خلال حساب الفروقات في مواقع النقاط بين الصورتين بعد مطابقتها بكثافة، يتم استنتاج العمق وإعادة بناء المشهد ثلاثي الأبعاد.
يتطرق الشرح بعد ذلك إلى تفسير وجود مساحات سوداء فارغة داخل خريطة التباين لا يمكن استخلاص أي عمق منها، مبيناً أن ذلك يعود لسببين رئيسيين: النقاط الواقعة خارج مجال رؤية إحدى الكاميرتين، أو ظاهرة "الحجب" (Occlusion) التي تعد من التحديات الجوهرية في الرؤية الحاسوبية حيث تحجب الأجسام الأمامية ما يقع خلفها، مشكّلة ما يشبه مناطق الظل التي تنعدم فيها الرؤية المباشرة للكاميرا الثانية.
```mermaid flowchart LR accTitle: Disparity Map and Occlusion Pipeline accDescr: Pipeline showing stereo matching, disparity calculation, depth estimation, and occlusion artifact handling.
subgraph Inputs["المدخلات"] I1["صورة الكاميرا اليسرى"] I2["صورة الكاميرا اليمنى"] end
subgraph Processing["المعالجة"] M["مطابقة النقاط الكثيفة"] D["حساب خريطة التباين"] Z["تثليث واستنتاج العمق"] end
subgraph Output["المخرجات والتحديات"] R["إعادة بناء ثلاثية الأبعاد"] O["مناطق سوداء (حجب / خارج الرؤية)"] end
I1 --> M I2 --> M M --> D D --> Z Z --> R M -.->|"فشل المطابقة"| O ```
---
[40:45](https://www.youtube.com/watch?v=idD08N4rgJU&t=2445s) الانتقال إلى "الهيكل من الحركة" (Structure from Motion)
ينتقل المحاضر إلى سيناريو الكاميرات المتعددة، متسائلاً عن إمكانية تحسين الأداء أو تقليل التكلفة باستخدام كاميرا واحدة تتحرك عبر المشهد بدلاً من زوج من الكاميرات الثابتة المكلفة. فتحريك كاميرا أحادية حول جسم ثابت والتقاط صور دورية يكافئ وجود عدة كاميرات موزعة في المشهد. ويوضح الفارق الجوهري بين الرؤية المجسمة وتقنية "الهيكل من الحركة" (SfM): > "في تقنية 'الهيكل من الصور المزدوجة'، نعالج مشكلة كيفية استعادة هيكل البيئة من صورتين للمشهد. أما هنا، في 'الهيكل من الحركة'، سنتحدث عن استعادة الهيكل عندما تكون الوضعية النسبية للكاميرا مجهولة."
في هذا الإطار، يُفترض وجود $M$ من مواضع الكاميرا مع تحويلات إسقاطية $M_k$ تشمل المعاملات الداخلية (كالطول البؤري والانحراف) والخارجية (الدوران والإزاحة)، والمطلوب هو استعادة المواقع ثلاثية الأبعاد للنقاط $P_j$ وحساب مصفوفات حركة الكاميرا غير المعروفة مسبقاً، خاصة عند تحريك الكاميرا يدوياً.
- المعاملات الداخلية تشمل البعد البؤري ومركز الصورة والانحراف. - المعاملات الخارجية تمثل الدوران والإزاحة الحركية للكاميرا عبر الزمن. - الهدف المزدوج لتقنية SfM: تقدير مواقع النقاط ثلاثية الأبعاد وتتبع مسار حركة الكاميرا في آن واحد.
---
[42:48](https://www.youtube.com/watch?v=idD08N4rgJU&t=2568s) غموض مقياس المشهد والحلول الجبرية في SfM
يشير المحاضر إلى قيود فيزيائية في تقنية الهيكل من الحركة باستخدام كاميرا أحادية، مؤكداً أنه يستحيل استعادة المقياس المطلق (Absolute Scale) للمشهد؛ فمكعب كبير مصور من مسافة بعيدة يعطي الإسقاط البصري والمنظوري ذاته لمكعب صغير مصور من مسافة قريبة، وبالتالي فإن إعادة البناء تكون صحيحة فقط حتى "تحويل تشابه" (Similarity Transformation) يتضمن الدوران والإزاحة ومقياساً نسبياً غير محدد.
يشرح المحاضر النهج الجبري لحل مشكلة SfM على مستوى عالٍ، والذي يعتمد على حساب "المصفوفة الأساسية" (Fundamental Matrix $F$) بين أزواج الصور باستخدام خوارزمية النقاط الثماني (8-point algorithm)، ومن ثم استخراج مصفوفات الكاميرا الإسقاطية لإجراء التثليث لكل زوج صوري متتابع وربط الإحداثيات العالمية ثلاثية الأبعاد للنقاط تباعاً.
> "إذن، الحجم الظاهري للأجسام يعتمد على مسافتها عن الكاميرا. لكن المشكلة هي أنه إذا كان لديك جسم يبعد ضعف المسافة، حسناً، سيبدو تماماً مثل شيء له نفس الحجم وأقرب بمرتين."
- غموض المقياس: لا يمكن لكاميرا أحادية تحديد الأبعاد الفيزيائية الحقيقية للمشهد بدون مراجع خارجية. - الحل الجبري: يستند إلى المصفوفة الأساسية $F$ وخوارزمية النقاط الثماني لاسترجاع الوضعيات والتثليث الزوجي.
---
[45:21](https://www.youtube.com/watch?v=idD08N4rgJU&t=2721s) تعديل الحزمة (Bundle Adjustment) وقياس المسافة البصري على المريخ
يقدم المحاضر الأسلوب الأكثر دقة وشهرة في هذا المجال وهو "تعديل الحزمة" (Bundle Adjustment)، وهو أسلوب تحسين غير خطي يسعى إلى تقليل "خطأ إعادة الإسقاط" (Reprojection Error) — أي الفرق بين موقع النقطة ثلاثية الأبعاد بعد إسقاطها نظرياً في مستوى الصورة وبين موقعها المرصود فعلياً في البكسلات. ورغم كلفته الحسابية، فإنه يوفر نتائج فائقة الدقة من خلال ضبط مسارات حزم الأشعة الممتدة بين الكاميرات والنقاط.
يتحول النقاش إلى تطبيق عملي بالغ الأهمية في الروبوتات وهو "قياس المسافة البصري" (Visual Odometry)، الذي يكرر مبادئ SfM ثنائية العرض لتقدير مصفوفات الدوران والإزاحة ($R$ و $T$) بين الإطارات المتتابعة لمعرفة حركة الروبوت ومساره بدقة دون الحاجة بالضرورة لبناء خريطة كاملة. ويوجه المحاضر سؤالاً تفاعلياً للطلاب—خاصة من قسم هندسة الطيران والفضاء—حول صورة معروضة لخوارزمية قياس المسافة البصري، ليتبين أنها ملتقطة بواسطة مركبات وكالة ناسا الجوالة على سطح المريخ. وتتميز بيئة المريخ بأنها تشبه الصحاري المفتقرة للمعالم التي تصعّب مهام الرؤية، غير أن وجود صخور متناثرة يتيح استخلاص ميزات بصرية كثيفة تُستخدم لتتبع النقاط (كالنقاط الزرقاء الظاهرة من الإطار السابق) وتقدير حركة المركبة الفضائية ذاتياً.
- تعديل الحزمة: مسألة تحسين غير خطية لتقليص خطأ إعادة الإسقاط للحصول على أفضل تقدير لمواقع النقاط والكاميرات. - قياس المسافة البصري: تتبع الحركة اللحظية للمركبة الروبوتية بالاعتماد على المدخلات البصرية وحدها. - مركبات المريخ: استغلال المعالم الصخرية في قياس المسافة البصري لتفادي التحديات الناتجة عن تجانس تضاريس الكوكب الأحمر.
[48:48](https://www.youtube.com/watch?v=idD08N4rgJU&t=2928s) تتبع حركة البكسلات والتمهيد للمحاضرة القادمة
يشرح المحاضر في ختام العرض التوضيحي كيفية تفسير حركة النقاط والبكسلات الناتجة عن تقدم المركبة للأمام بين إطار وآخر؛ حيث يُظهر التمثيل البصري انتقال البكسلات وتراجعها إلى الخلف بالنسبة لمجال الرؤية مع حركة المركبة. وخلال الشرح، يتوقف المحاضر للحظة لتصحيح التباس طفيف في دلالة الألوان المستخدمة لتمثيل المواقع السابقة والحالية، موضحاً بدقة: ”ربما اللون الأحمر هو حيث كانت، نعم. الأحمر هو حيث كانت من قبل، والأزرق هو حيث أصبحت الآن.“، مبيناً أن هذا التحول اللوني يجسد تماماً كيف تحركت البكسلات نحو الخلف أثناء تقدم المركبة.
يختتم المحاضر هذا الجزء بالإشارة إلى أن هذا يلخص النقاط الأساسية المتعلقة بموضوع إعادة البناء ثلاثي الأبعاد (3D reconstruction). بعد ذلك، يقدم لمحة تمهيدية عن موضوعات المحاضرة القادمة، مشيراً إلى أنها ستشهد تعمقاً أكبر في أساسيات وتقنيات رؤية الحاسوب (Computer Vision)، لا سيما العمليات التي تتعامل مع خصائص الصور ومعالجتها وتطبيق مرشحات وعمليات رياضية مختلفة عليها؛ مثل آليات تشويش وتنعيم الصور، وطرق كشف وتحديد الحواف (edge detection) داخل الإطارات.
- **حركة البكسلات والمركبة:** يوضح الرسم البياني حركة المركبة إلى الأمام وتراجع البكسلات المقابلة في الصورة إلى الخلف، حيث يمثل اللون الأحمر الموقع الأصلي السابق للبكسل، بينما يشير اللون الأزرق إلى موقعه الجديد. - **مواضيع المحاضرة القادمة:** دراسة متقدمة لمعالجة الصور تشمل تقنيات تشويش الصور (Image Blurring) وخوارزميات كشف الحواف (Edge Detection).
## Notable quotes > [15:43](https://www.youtube.com/watch?v=idD08N4rgJU&t=943s) نحن في الواقع لسنا بحاجة للعثور على النقطة ثلاثية الأبعاد لإيجاد خط الإبيبولار في الصورة الأخرى. — المحاضر
> [11:36](https://www.youtube.com/watch?v=idD08N4rgJU&t=696s) السبب في تسميتها بالأساسية هو أنه باستخدام هذه المصفوفة، يمكنك معرفة كل شيء تقريبًا عن صورتين لنفس المشهد. — المحاضر
> [23:40](https://www.youtube.com/watch?v=idD08N4rgJU&t=1420s) يجب أن تكون F شاذة لأن القطب يجب أن يرسم إلى صفر تحديداً. — المحاضر
## Mentioned ماركو بافوني, ناسا, الكولوسيوم, روما, المريخ, المصفوفة الأساسية, خوارزمية النقاط الثماني, خوارزمية SIFT, خوارزمية SURF, خوارزمية ORB, تعديل الحزمة, قياس المسافة البصري, الهيكل من الحركة, تحليل القيمة المفردة (SVD)
## Video description For more information about Stanford’s graduate programs, visit: https://online.stanford.edu/graduate-education
Lecture 10 — Stereo Vision
Note: This lecture was recorded as part of the 2019 edition of the course. Course content, structure, assignments, and other materials may have changed since this recording. The course links below point to the most recent edition and may therefore differ from what is presented in the video.
Read the companion textbook, Principles of Robot Autonomy, free online: https://porabook.com
Follow along with the latest course schedule and syllabus: https://stanfordasl.github.io/PoRA-I
Speaker: Prof. Marco Pavone
Dr. Marco Pavone is an Associate Professor of Aeronautics and Astronautics at Stanford University and a Senior Director of Autonomous Vehicle Research at NVIDIA. Prior to joining Stanford, he was a Research Technologist in the Robotics Section at NASA’s Jet Propulsion Laboratory. Dr. Pavone received his Ph.D. in Aeronautics and Astronautics from the Massachusetts Institute of Technology in 2010. His research focuses on the analysis, design, and control of autonomous systems, with particular emphasis on self-driving cars, autonomous aerospace vehicles, and future mobility systems. He has been recognized with numerous awards, including the Presidential Early Career Award for Scientists and Engineers from President Barack Obama, the Office of Naval Research Young Investigator Award, the NSF CAREER Award, the NASA Early Career Faculty Award, the IEEE Kiyo Tomiyasu Award, the CSS Award for Technical Excellence in Aerospace Control, and the Early-Career Spotlight Award from the Robotics Science and Systems Foundation.
Full playlist: https://www.youtube.com/playlist?list=PLR9iNyexfIkk
#StanfordOnline #RobotAutonomy #Robotics #PhysicalAI
[Source](https://www.youtube.com/watch?v=idD08N4rgJU)