Holmér拆解样条数学 证明三次贝塞尔无法兼得局部控制与C²光滑度
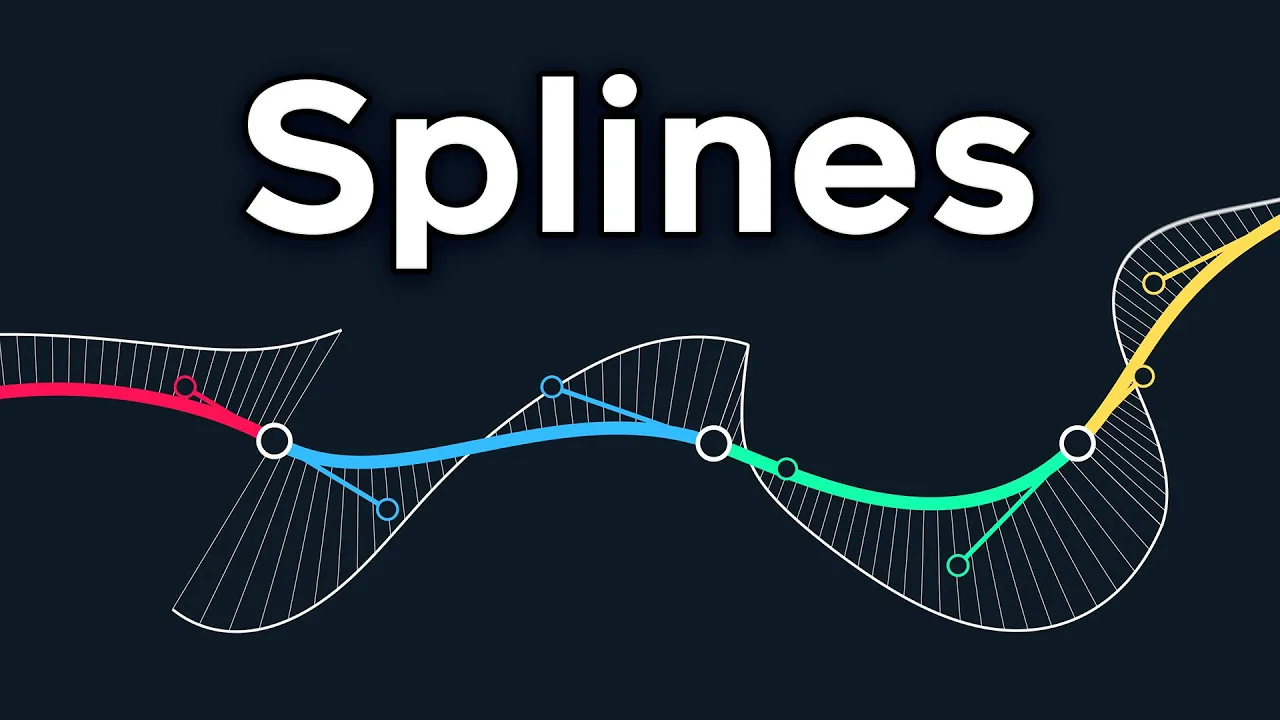
Freya Holmér
三次贝塞尔样条若强行施加C²加速度连续性将引发级联约束并摧毁局部控制,逼迫工业建模必须牺牲端点插值特性以换取B-样条的高阶平滑。
AI-assisted summary of The Continuity of Splines — original source. Check the original for full context.
Source published:
Key ideas
- 样条的核心价值在于通过分段拼接找回“局部控制”(Local Control),避免了高阶贝塞尔曲线牵一发而动全身、中间点不插值以及数值不稳定的工程缺陷。 (7:41)
- 三次贝塞尔样条无法在保持局部控制的同时实现 C² 连续性;若强行施加二阶导数连续约束,会导致控制点级联锁死,使整条样条丧失局部编辑能力。 (20:11)
- G¹ 连续在镜面反射测试中会暴露明显的折痕断层,工业设计中的“A级曲面”必须依赖曲率对齐的 G² 连续性来消除高光瑕疵。 (27:46)
- B-样条(B-Spline)通过主动放弃穿过控制点的插值特性,成功兼顾了严苛的 C²(加速度)连续性与完全独立的局部控制能力。 (53:37)
- 曲线本身并不等于样条,同一段三次多项式曲线可以由 Bézier、Hermite、Catmull-Rom 或 B-样条等不同生成器等价生成,其根本差异在于拼接规则与连续性承诺。 (56:35)
Detailed notes
## Background 该内容由独立游戏开发者兼数学可视化专家 Freya Holmér 于 2022 年 12 月 7 日发布在 YouTube 频道,视频标题为《The Continuity of Splines》。页面简介中作者幽默地以“样条为何存在?天哪好消息来了,这就是样条!”引出主题,并诚恳说明该项目因制作体量极度膨胀导致自身陷入职业倦怠,因此聚焦于均匀样条的核心理论,使用其在 Unity 中自研的 Shapes 插件与 Mathfs 数学库完成了大量程序化动画演示。
## TL;DR 视频从最基础的线性插值(lerp)与三次 Bézier 曲线出发,深入剖析了如何通过拼接曲线段并重获局部控制来构建样条系统。作者系统推导了参数连续性(C⁰ 至 C³)与几何连续性(G⁰ 至 G³)的严格数学定义,借助曲率梳、密切圆与镜面反射测试揭示了圆弧与切线对齐拼接在视觉上的缺陷。随后,内容全面延展至 Hermite、Cardinal、Catmull-Rom 及 B-样条的特征矩阵推导,阐明了插值特性与加速度连续性之间的取舍权衡,为现代图形学、工业曲面建模与动画插值中的样条选型提供了完整的理论框架。
## Atmosphere & style 全片洋溢着极客学者式的执着与纯粹的数学美感,精细优雅的程序化几何动效与作者沉稳清晰的解说相互交织,带来一种严谨而治愈的视听享受。但在从容硬核的理论推导背后,隐约流露出创作者耗时一年深挖课题、几度遭遇职业倦怠的沉重与不易。尤其在片尾漫谈中,作者卸下讲台上的严肃外衣,伴随着猫咪的叫声坦率自嘲、预判杠精评论并分享未公开的失败实验,使整期视频在殿堂级教学质感之外,兼具了极为真挚、有血有肉的人格魅力。
## Bulletin - [07:41](https://www.youtube.com/watch?v=jvPPXbo87ds&t=461s) 样条的核心价值在于通过分段拼接找回“局部控制”(Local Control),避免了高阶贝塞尔曲线牵一发而动全身、中间点不插值以及数值不稳定的工程缺陷。 - [20:11](https://www.youtube.com/watch?v=jvPPXbo87ds&t=1211s) 三次贝塞尔样条无法在保持局部控制的同时实现 C² 连续性;若强行施加二阶导数连续约束,会导致控制点级联锁死,使整条样条丧失局部编辑能力。 - [27:46](https://www.youtube.com/watch?v=jvPPXbo87ds&t=1666s) G¹ 连续在镜面反射测试中会暴露明显的折痕断层,工业设计中的“A级曲面”必须依赖曲率对齐的 G² 连续性来消除高光瑕疵。 - [53:37](https://www.youtube.com/watch?v=jvPPXbo87ds&t=3217s) B-样条(B-Spline)通过主动放弃穿过控制点的插值特性,成功兼顾了严苛的 C²(加速度)连续性与完全独立的局部控制能力。 - [56:35](https://www.youtube.com/watch?v=jvPPXbo87ds&t=3395s) 曲线本身并不等于样条,同一段三次多项式曲线可以由 Bézier、Hermite、Catmull-Rom 或 B-样条等不同生成器等价生成,其根本差异在于拼接规则与连续性承诺。
## Key takeaways - [02:16](https://www.youtube.com/watch?v=jvPPXbo87ds&t=136s) 贝塞尔曲线利用多层线性插值(lerp)升阶生成平滑曲线,可由德卡斯特里奥算法、伯恩斯坦基多项式、单项式多项式及特征矩阵四种形式统一表达。 - [07:41](https://www.youtube.com/watch?v=jvPPXbo87ds&t=461s) 单根高阶贝塞尔曲线存在全局影响、不经过中间控制点及算力浪费等致命缺陷,促使工程上采用由多段三次曲线首尾相连构成的贝塞尔样条。 - [12:11](https://www.youtube.com/watch?v=jvPPXbo87ds&t=731s) 三次贝塞尔样条通过局限各控制点的基函数影响范围,夺回了局部控制权,且能稳定插值每隔三个点的连接点。 - [14:04](https://www.youtube.com/watch?v=jvPPXbo87ds&t=844s) 连接点两侧切线控制点配置决定平滑形态:断开切线仅保持 C⁰;对齐切线保证切线方向一致;镜像对称切线则消除速度跳变并实现 C¹ 连续。 - [20:11](https://www.youtube.com/watch?v=jvPPXbo87ds&t=1211s) 强行让三次贝塞尔样条达成 C² 连续会引发控制点级联锁死的“多米诺骨牌效应”,导致局部控制彻底崩溃,使其丧失通用建模价值。 - [23:46](https://www.youtube.com/watch?v=jvPPXbo87ds&t=1426s) 当三次贝塞尔样条推导至 C³ 约束时,后续曲线段完全退化为第一段三次方程的外推,在数学上直接等价于失去分段意义的 C∞ 连续。 - [25:52](https://www.youtube.com/watch?v=jvPPXbo87ds&t=1552s) 参数连续性(Cⁿ)关注导数向量的绝对大小与方向,而几何连续性(Gⁿ)纯粹评估空间外观形态,两者存在 Cⁿ 蕴含 Gⁿ 的层级关系。 - [27:46](https://www.youtube.com/watch?v=jvPPXbo87ds&t=1666s) 相切圆弧与直线的拼接虽然满足 G¹,但由于法线旋转角速度在接缝处瞬时中断,在镜面反射测试下会产生明显的反射断层。 - [30:47](https://www.youtube.com/watch?v=jvPPXbo87ds&t=1847s) 曲率 κ 反映曲线弯曲的固有几何度量,通过密切圆半径倒数与曲率梳可视化表达;G² 连续要求接缝处曲率梳无缝对齐以保证 A 级曲面平滑度。 - [38:06](https://www.youtube.com/watch?v=jvPPXbo87ds&t=2286s) “Cⁿ 蕴含 Gⁿ”的成立前提是曲线必须为正则曲线(导数处处非零);若瞬时速度为零,平滑多项式曲线也会在几何上退化出尖点(Cusp)。 - [39:20](https://www.youtube.com/watch?v=jvPPXbo87ds&t=2360s) Hermite 样条通过显式指定端点位置与速度边界条件求解三次多项式,天然保证处处 C¹ 连续,成为关键帧动画系统的标准底层。 - [43:35](https://www.youtube.com/watch?v=jvPPXbo87ds&t=2615s) 三次贝塞尔曲线接缝处的切线手柄向量位移,在几何上严格对应于 Hermite 样条连接点处速度向量的三分之一。 - [48:20](https://www.youtube.com/watch?v=jvPPXbo87ds&t=2900s) Catmull-Rom 样条自动提取相邻节点跨度向量并应用 0.5 缩放,能免除手动切线调节并精准插值所有点,但二阶导数断层注定其止步于 C¹ 连续。 - [51:31](https://www.youtube.com/watch?v=jvPPXbo87ds&t=3091s) 通过 15 个 C² 边界连续性方程加上 1 个凸组合仿射不变约束(基函数求和恒为 1),可完全解出 B-样条的特征矩阵。 - [53:37](https://www.youtube.com/watch?v=jvPPXbo87ds&t=3217s) B-样条以牺牲精确穿过控制点的插值特性为代价,成功在保持严格局部控制的前提下实现了 C²(加速度)连续性。 - [56:35](https://www.youtube.com/watch?v=jvPPXbo87ds&t=3395s) 曲线与样条具有本质区别:单段曲线是三次多项式的输出实例,而样条是规定控制点映射规则与拼接连续性承诺的曲线生成器。 - [59:05](https://www.youtube.com/watch?v=jvPPXbo87ds&t=3545s) 在现实工程中,Bézier 适合字体设计,Hermite 统领关键帧动画,Catmull-Rom 适于快速离散轨迹平滑,而 B-样条与 NURBS 则是工业造型建模的核心。
## Detailed walkthrough ### [00:00](https://www.youtube.com/watch?v=jvPPXbo87ds&t=0s) 引言:什么是“平滑路径”?
在过去的一年里,Freya Holmér 始终在思考一个看似非常朴素的问题:“如何定义一条平滑的路径?”从直觉上看,这个问题简单且直接,因为人类在现实世界以及电子游戏开发的历史中早已无处不在地使用路径。然而,深入挖掘后会发现这一问题的内涵远超预期。
“What do we mean by path? And for that matter, what do we mean by smooth?” Freya 发现自己被卷入了一场长达一年的探索旅程。在这段充满曲折、意外顿悟与全新联系的研究中,她查阅了海量数学论文并撰写了密密麻麻的笔记,甚至到后来开始频繁发现网络上现有参考资料中的种种错误,最终一度陷入严重的情绪倦怠(burnout)。但现在她终于走到了旅途的终点,并准备将这一关于“样条连续性”(Continuity of Splines)的深度研究全盘呈现。
[01:17](https://www.youtube.com/watch?v=jvPPXbo87ds&t=77s) 虚拟世界中的路径应用
在数字虚拟世界中,定义路径是一项极为普遍的需求,它们以各种各样的形态出现在不同的应用场景中:
- **自动化工厂模拟**:例如《Satisfactory》(幸福工厂)中的传送带轨迹。 - **复杂三维运动**:过山车轨道,路径不仅负责定义物体在每一时刻的位置(Position),还要控制其空间旋转(Rotation)。 - **二维游戏动画**:平滑地驱动 2D 元素的位移变化。 - **角色骨骼动画**:几乎所有游戏中的骨骼动画,本质上都为角色身体的每一个关节点分别定义了运动路径。 - **字体渲染**:浏览器中呈现的每一个单词、每一个字母的轮廓,都是由路径描绘而成的。 - **美术工具与着色**:例如数字绘画工具中的“渐变映射”(Gradient Map),其本质也是一条路径,只是它的输入参数是亮度(Luminosity)而非时间,输出空间则是颜色空间(Color Space)。
虽然这些概念来自数字领域的不同角落,表面上大相径庭,但它们的数学底层完全相通——**它们全部都是样条(Splines)**。
[02:16](https://www.youtube.com/watch?v=jvPPXbo87ds&t=136s) 从两点到贝塞尔曲线:线性插值与升阶
要理解样条,必须从最核心的基石——贝塞尔曲线(Bézier Curves)讲起。在两点之间构建路径的最简单方式,就是在它们之间画一条直线。通过在两点之间进行混合,可以求得线段上的任意一点。控制这一函数的输入是一个百分比参数 $t$(取值范围在 0 到 1 之间),代表从起点移动到终点的距离比例。这便是最基础的混合函数——**线性插值(lerp, Linear Interpolation)**。当 $t=0$ 时得到起点,当 $t=1$ 时得到终点。
然而,构建路径通常需要平滑的曲线而非僵硬的折线。如果引入第三个控制点,三点之间就会形成两条线段:
```mermaid flowchart LR accTitle: De Casteljau's Algorithm Hierarchy accDescr: Visualizing recursive linear interpolation from points P0-P2 to a quadratic point. subgraph S1["控制多边形"] P0["P₀"] --- P1["P₁"] P1 --- P2["P₂"] end subgraph S2["一级插值点"] Q0["Lerp(P₀, P₁, t)"] Q1["Lerp(P₁, P₂, t)"] Q0 --- Q1 end subgraph S3["最终曲线点"] B["Lerp(Q₀, Q₁, t)"] end P0 -.-> Q0 P1 -.-> Q0 P1 -.-> Q1 P2 -.-> Q1 Q0 -.-> B Q1 -.-> B ```
利用相同的 lerp 函数在两条线段上分别根据 $t$ 算出插值点,接着用第三条线段连接这两个新点,并在这条新线段上再次执行一次 lerp。当 $t$ 从 0 平滑滑动到 1 时,最后求得的点所勾勒出的轨迹就是一条完美的平滑曲线——**二次贝塞尔曲线(Quadratic Bézier Curve)**。“This, is the magic of Bézier curves. Using only linear interpolation, we end up with a smooth curve.”
同样的逻辑可以继续扩展:增加第四个点,得到三条线段;在三条线段上分别 lerp 得到三个点,相连成两条线段;在这两条线段上再分别 lerp 得到两个点并相连;最后在剩余的一条线段上做最终的 lerp。这个比二次贝塞尔多一个点、阶数高一阶的曲线,便是**三次贝塞尔曲线(Cubic Bézier Curve)**。它是迄今为止应用最广泛的曲线,几乎所有矢量图形设计工具和计算机字体格式都基于它构建。
[04:31](https://www.youtube.com/watch?v=jvPPXbo87ds&t=271s) 三次贝塞尔曲线的四种数学表达
为了深刻理解三次贝塞尔曲线,可以从四个不同的数学视角来审视它:
1. **德卡斯特里奥算法(De Casteljau's Algorithm)**: 给出四个控制点 $P_0, P_1, P_2, P_3$,通过递归地进行线性插值,层层递进直到算出最终点。Freya 将其总结为:“you just lerp until you run out of things to lerp!” 这种方法直观、极易记忆且数值稳定性极高,但在实时计算中可能开销略大。
2. **伯恩斯坦形式(Bernstein Form)**: 将所有的线性插值公式展开并按各个控制点整理合并,把曲线表达为各个点向量的加权求和: $$B(t) = P_0(1-t)^3 + 3P_1(1-t)^2t + 3P_2(1-t)t^2 + P_3t^3$$ 每个点前面的三次多项式就是伯恩斯坦基多项式(Bernstein Basis Polynomials),代表各个控制点对当前曲线位置的影响力(Influence)。起初 $P_0$ 拥有全部影响力,随后权重逐渐向中间转移,直到最后 $P_3$ 占据全部影响力。这些多项式在任何 $t$ 值下的和恒等于 1,因此该几何运算属于**凸组合(Convex Combination)**。
3. **单项式/多项式幂形式(Polynomial Form)**: 若将公式按 $t$ 的幂次重新整理,提取出常数项、$t$、$t^2$ 和 $t^3$ 的因子,可以得到: $$B(t) = C_0 + C_1 t + C_2 t^2 + C_3 t^3$$ 在几何上,这相当于一个常数点向量 $P_0$ 加上分别被 $t$、$t^2$、$t^3$ 缩放的三个向量。尽管几何直觉不如前两者直观,但它在计算上极为高效:只要控制点位置不发生变化,程序便可以预先计算并缓存这些多项式系数,大幅降低运行时代价。
4. **矩阵形式(Matrix Form)**: 这是 Freya 最推崇的形式。它将几何点、常数系数与参数幂彻底剥离: $$B(t) = \begin{bmatrix} 1 & t & t^2 & t^3 \end{bmatrix} \begin{bmatrix} 1 & 0 & 0 & 0 \\ -3 & 3 & 0 & 0 \\ 3 & -6 & 3 & 0 \\ -1 & 3 & -3 & 1 \end{bmatrix} \begin{bmatrix} P_0 \\ P_1 \\ P_2 \\ P_3 \end{bmatrix}$$ 中间的矩阵被称为三次贝塞尔曲线的**特征矩阵(Characteristic Matrix)**。“One thing I particularly like about it, is that it separates out all the magic numbers, it lets us see patterns and symmetries that were otherwise hard to spot.” 该形式完美统一了前述理论:行向量 $\begin{bmatrix} 1 & t & t^2 & t^3 \end{bmatrix}$ 与特征矩阵相乘便得到伯恩斯坦多项式;而特征矩阵与控制点列向量相乘,则直接得出单项式多项式系数。
[07:41](https://www.youtube.com/watch?v=jvPPXbo87ds&t=461s) 高阶贝塞尔曲线的缺陷与局部控制的缺失
若需要构建一条长而复杂的路径(例如一条穿过山脉连接两座城镇的道路),理论上可以将贝塞尔曲线推广到任意数量的控制点。比如使用 13 个点,通过层层递归插值最终也能描绘出一条十二次贝塞尔曲线(Dodecic Bézier Curve),其每个控制点依然由高阶伯恩斯坦基多项式分配权重。
然而,高阶贝塞尔曲线在工程实践中存在致命缺陷:
- **缺乏局部控制(No Local Control)**:基多项式的数学性质决定了单个控制点的影响力会蔓延渗透至整条曲线。如果为了绕开某座山头而稍微挪动其中一个控制点,整条路径的所有部分都会随之形变。“In other words, we have no local control. Every movement of every point affects the entire curve.” - **不经过中间控制点**:曲线除了起点和终点外,完全不穿过中间的绝大多数控制点,导致艺术家或设计师难以精准控制路线的具体走势。 - **数值不稳定与算力浪费**:控制点数量急剧增加后,高次多项式的求值极易产生浮点精度损失导致数值不稳定,或者计算开销过大。
因此,盲目提高贝塞尔曲线的阶数绝非解决长路径问题的可行方案。
[09:37](https://www.youtube.com/watch?v=jvPPXbo87ds&t=577s) 贝塞尔样条(Bézier Splines)与解剖结构
解决复杂路径的关键在于换一种思路:不要强行让单根曲线无限延长,而是让多段三次贝塞尔曲线首尾相连、共享端点,协同构建出一条长曲线——这便是**贝塞尔样条(Bézier Spline)**。
在单段贝塞尔曲线中,输入参数 $t$ 的范围固定为 0 到 1。而由多段曲线拼接成的样条,其输入参数需要跨越所有曲线段。为此,我们引入全局参数 $u$(全局参数空间为一维实数空间): - **整数部分(Integer Part)**:对应当前曲线段的索引(Index)。 - **小数部分(Fractional Part)**:提取为局部参数 $t \in [0, 1)$,直接喂给该段贝塞尔曲线的数学方程。
| 概念术语 | 定义与解释 | |:--- |:--- | | **参数空间(Parameter Space)** | 全局输入参数 $u$ 所在的一维数学空间。 | | **控制点(Control Points)** | 用于决定样条形状和走势的几何点集合。 | | **曲线段(Curves / Segments)** | 样条内部各自使用独立数学函数计算的局部曲线片段。 | | **结点 / 连接点(Knots / Joins)** | 两条相邻曲线段首尾相接的位置(贝塞尔样条中连接点刚好落在控制点上,但并非所有样条都如此)。 | | **结点值(Knot Values)** | 结点在参数空间中所对应的全局输入数值。 | | **结点区间(Knot Intervals)** | 相邻两个结点值之间的参数距离差。 |
在后续的探讨中,Freya 明确表示视频将聚焦于**均匀样条(Uniform Splines)**——即所有结点区间的长度完全相等(通常设定长度为 1),这使得将各个曲线段映射至标准 $[0, 1]$ 单位区间变得极其直接;而结点区间长度可变的非均匀样条(Non-uniform Splines)在数学上要复杂得多,留待未来探讨。至此,一个可以通过多段曲线拼装出复杂道路的样条基本骨架正式建立。
[12:11](https://www.youtube.com/watch?v=jvPPXbo87ds&t=731s) 三次贝塞尔样条如何找回“局部控制”
使用单一的高阶贝塞尔曲线(Higher-Degree Bézier Curve)来拟合复杂路径极其困难,最核心的缺陷在于缺乏**局部控制**(Local Control)——移动任意一个控制点都会牵一发而动全身。将多条三次贝塞尔曲线首尾拼接成**三次贝塞尔样条**(Cubic Bézier Spline)正是为了根治这一痛点。
通过把基函数(Basis Functions)映射到整个样条的参数空间中,可以直观观察到各个控制点的权重影响范围: - **普通控制点(内部切线点)**:其影响权重完全落在单一曲线区间内。移动该点只会形变对应的单段曲线,样条的其余部分丝毫不受影响。 - **连接点(分段交界处的共享点)**:由于被相邻两条曲线共享,其影响范围是普通控制点的两倍,但也严格局限在相邻的两个曲线段内,绝不会溢出到更远的位置。
这种特性不仅彻底夺回了局部控制,而且在计算性能上极具优势。因为每一段本质上依然是标准的三次贝塞尔曲线,“即使路径变得更长、更复杂,增加更多点也不会让求值变得更昂贵”;计算时只需采样目标区间的单条三次多项式即可,完全避开了高阶多项式的算力膨胀。此外,样条不再像单根曲线那样仅仅穿过头尾两点,而是稳定插值(Interpolating)**每隔三个点的连接点**,这使得造型设计变得极其直观与精准。
```mermaid flowchart LR accTitle: Spline Local Control Topology accDescr: Diagram showing how control points map locally to curve segments without affecting distant spans.
subgraph CurveA["第一段曲线 (Curve A)"] P0["P0: 起点 (插值)"] P1["P1: 局部控制点"] P2["P2: 局部切线点"] end
subgraph Join["交界连接处"] P3["P3: 共享连接点 (插值)"] end
subgraph CurveB["第二段曲线 (Curve B)"] P4["P4: 局部切线点"] P5["P5: 局部控制点"] P6["P6: 终点 (插值)"] end
P0 --> P1 --> P2 --> P3 P3 --> P4 --> P5 --> P6 ```
---
[14:04](https://www.youtube.com/watch?v=jvPPXbo87ds&t=844s) 切线控制点的三种几何形态
三次贝塞尔样条在工程实践中享有极高的地位:虽然它不能严格表达完美的圆形(只能高度逼近),但可以通过将中间两个控制点精准放置在三分之一处来退化成完美的直线段。从矢量图形设计、字体排版渲染(Font Rendering),到 Photoshop 的钢笔工具(Pen Tool),其底层基石都是三次贝塞尔样条。
赋予三次贝塞尔样条无与伦比灵活性的关键,在于连接点两侧的一对控制点,通常被称为**切线点**(Tangent Points)。它们在实际交互中有三种核心配置模式: 1. **断开/分离切线(Split / Broken Tangents)**:连接点两侧的手柄完全独立,可以自由调整角度与长度,用于制作尖锐的转角(Sharp Corners)。 2. **对齐切线(Aligned Tangents)**:连接点及其两侧的切线点共线对齐,确保两条曲线在接缝处拥有完全相同的切线方向,视觉上平滑过渡。 3. **镜像切线(Mirrored Tangents)**:两侧切线点不仅在同一直线上,而且与共享连接点的欧几里得距离严格相等,即大小和方向完全对称。
---
[15:07](https://www.youtube.com/watch?v=jvPPXbo87ds&t=907s) 参数连续性起步:C⁰ 与速度跃变分析
当我们把物体放置在样条上沿参数时间推进做动画时,肉眼往往能察觉到异样——方块在滑过某些连接点时会出现突兀的速度跳变。这就引出了刻画几何与运动平滑度的核心概念:**连续性**(Continuity)。
连续性本质上是衡量各曲线段之间“连接程度”的数学指标: - **$C^0$ 连续(位置连续,Positional Continuity)**:如果两条曲线在交界处相接、共享同一个端点位置,曲线即满足 $C^0$ 连续。一旦交界处裂开脱节,连 $C^0$ 都不复存在。这意味着位置随参数连续变化,路径上没有空间坐标的突发阶跃。
但要彻底诊断方块经过接缝时的速度突变,必须求助于**导数**(Derivatives)。在贝塞尔曲线的矩阵表达形式下,求导极其直接,只需对包含参数 $t$ 幂次的行向量应用幂法则求导: - **一阶导数(First Derivative)**:位置对时间的导数,物理世界称之为**速度**(Velocity)。 - **二阶导数(Second Derivative)**:速度的变化率,即**加速度**(Acceleration)。 - **三阶导数(Third Derivative)**:加速度的变化率,通常被称为**加加速度 / 跃变**(Jolt / Jerk)。
如果样条仅仅配置为“对齐切线”,在交界处绘制速度向量时,会发现速度矢量的方向虽然连贯,但长度(速率)会在跨过连接点的瞬间骤然拉长或缩短。将速度绘制成关于参数的函数图像,图像在每一个交界处都会直接截断、出现断崖式的数值跳跃。
---
[17:43](https://www.youtube.com/watch?v=jvPPXbo87ds&t=1063s) C¹ 连续:速度矢量匹配与牺牲自由度
消除速度突变的方法是强制两侧切线点处于**镜像(Mirrored)**状态。当切线点镜像对称时,速度图表上的断点被瞬间缝合,速度曲线变得连续无间断。
此时曲线达到了 **$C^1$ 连续(速度连续,Velocity Continuity)**。数学上规定,高阶连续性具有严格的继承依赖: > “为了使连续性成立,所有之前的导数也必须是连续的。”(For continuity to be valid, all previous derivatives have to be continuous too.)
每一个 $C^1$ 连续的路径必须预先满足 $C^0$ 连续。如果曲线在空间位置上断开,即便两侧的速度矢量大小方向凑巧相等,它也无法被归入任何连续性分类。
从代数角度推导 $C^1$ 的约束条件:设前一段曲线 $A$ 在终止处参数为 $t=1$,后一段曲线 $B$ 在起始处参数为 $t=0$,二者的速度必须相等:
$$v_A(1) = v_B(0)$$
将三次贝塞尔曲线的代数式代入并解出连接点 $P_3$ 后方的切线点 $P_4$,可以严格得到几何镜像关系:
$$P_4 = P_3 + (P_3 - P_2) = 2P_3 - P_2$$
也就是说,$P_4$ 完全由 $P_2$ 绕 $P_3$ 镜像对称决定。为了换取 $C^1$ 连续性,我们必须做出妥协:$P_4$ 失去了自由拖动的控制权(在交互界面中变为灰色被动点)。自由度虽被消耗,但换来了速度矢量的绝对平滑。
---
[20:11](https://www.youtube.com/watch?v=jvPPXbo87ds&t=1211s) C² 连续性与局部控制的崩溃多米诺
尽管 $C^1$ 抹平了瞬时速率的跳变,但动画运动中依旧存在更隐蔽的不自然感:方块在经过连接点时,朝向与转弯倾向会发生突兀的剧烈反转。能够改变运动方向的物理量只有**加速度**,对加速度绘图可以发现,连接点两侧的加速度向量依然存在巨大的断层。
为了实现 **$C^2$ 连续(加速度连续,Acceleration Continuity)**,必须要求曲线 $A$ 尾部的二阶导数等于曲线 $B$ 头部的二阶导数:
$$a_A(1) = a_B(0)$$
代入多项式求导解方程,最终会得到对后一段曲线内部控制点 $P_5$ 的几何约束: - 从代数上看,$P_5$ 的位置被 $P_1$、$P_2$ 和 $P_3$ 完全锁死。 - 从几何向量视角理解:向量 $(P_3 - P_2)$ 乘以 4 后,以 $P_1$ 为起点引出,其终点正是 $P_5$ 必须放置的位置。
单看两个曲线段之间,这一约束确实消除了加速度跳变。然而,当试图将 $C^2$ 约束推广至整条包含多段曲线的样条时,一场灾难性的级联反应随之爆发:
| 连续性阶段 | 约束传递链条 | 丧失独立控制权的顶点 | |:--- |:--- |:--- | | **$C^0$ 阶段** | 首尾端点重合 | 共享连接点 $P_3, P_6, P_9\dots$ | | **$C^1$ 阶段** | 切线手柄镜像约束 | $P_4$ 由 $(P_2, P_3)$ 锁定;$P_7$ 由 $(P_5, P_6)$ 锁定;$P_{10}$ 由 $(P_8, P_9)$ 锁定 | | **$C^2$ 阶段** | 二阶导数代数强约束 | $P_5$ 被 $(P_1, P_2, P_3)$ 锁定;进而导致 $P_7$ 被牵动;接着 $P_8$ 被 $(P_4, P_5, P_6)$ 锁定;进而 $P_{11}$ 被 $(P_7, P_8, P_9)$ 锁定…… |
约束像多米诺骨牌一样顺着整条样条向下游不可逆地传递。整个长样条几乎不再剩下任何可以自由拖动的控制点。此时,如果在曲线头部哪怕只把一个控制点挪动微米级的距离,下游所有的控制点就会像抛石机一样剧烈甩动: > “正如你所看到的,它直接飞到不知什么鬼地方去了,这让它作为样条变得毫无用处。”(As you can see, it yeets off to fucking wherever, making it absolutely useless as a spline.)
尽管这种运动本身在数学上丝滑无比——甚至具有某种摄人心魄的美感,但对工程建模而言却是致命的背叛:**三次贝塞尔样条绝不可能在保持局部控制的前提下达到 $C^2$ 连续**。局部控制本就是样条诞生的初衷,这一矛盾宣告了三次贝塞尔无法作为通用的高平滑度曲线工具。
---
[23:46](https://www.youtube.com/watch?v=jvPPXbo87ds&t=1426s) C³ 极限推导与 C∞ 的退化本质
沿着逻辑继续推演到 **$C^3$ 连续(Jolt 跃变连续)**,其约束条件要求交界处的三阶导数完全相等:
$$j_A(1) = j_B(0)$$
该约束的几何形态复杂到近乎滑稽:需要取向量 $(P_3 - P_0)$ 叠加在 $P_3$ 上,再加上向量 $(P_3 - P_2)$ 与 $(P_1 - P_2)$ 的和,最后整体乘以 6。其代数结果是:$P_6$(第二段曲线的终点连接点)直接被第一段曲线的四个控制点 $(P_0, P_1, P_2, P_3)$ 全权包办,$P_9$、$P_{12}$ 等后续连接点也依次彻底丧失自主性。
整个样条对初始条件敏感到了极致,第一段曲线最微小的颤动都会将后续曲线甩飞到视野之外。在数学本质上: - 整个样条已经完全丧失了分段拼接的意义,失去了所有局部控制。 - 它在数学上百分之百等价于**将第一段三次曲线的参数 $t$ 直接外推至 1 以上($t > 1$)**。 - 因为所有曲线段全部退化为了同一个三次多项式方程,接缝完全消失,导数在所有阶次上都严格连续,它实际上直接跨越到了 **$C^\infty$ 连续**。
需要明确的是,讨论连续性阶次($C^0, C^1, C^2$)始终特指**曲线分段接缝处**的状态。在任意单段曲线的内部,由于始终由同一个平滑的多项式函数描述,其内部每一点本来就天然具有 $C^\infty$ 连续性。总结三次贝塞尔样条在接缝处的表现:空间断裂则无连续性;顶点相连即为 $C^0$;切线共线且等长镜像则为 $C^1$;若强求 $C^2$,则必须以彻底摧毁局部控制为代价。
[25:52](https://www.youtube.com/watch?v=jvPPXbo87ds&t=1552s) 参数连续性与几何连续性的引出
在样条的数学体系中,如果两条相邻曲线 $A$ 和 $B$ 在接合点处从第 $0$ 阶导数到第 $n$ 阶导数全部相等,那么它们就达到了所谓的 $C^n$ 连续,这种性质被称为“参数连续性”(Parametric Continuity)。Freya 强调:“Continuity is absolutely central to the discussion of splines, and it’s actually the primary motivator for investigating multiple different types of splines.”(连续性绝对是样条讨论的核心,它实际上也是促使我们去探索研究诸多不同类型样条的首要动因。)
然而参数连续性并不是故事的全部,还有另一种隐藏在暗处的连续性——几何连续性(Geometric Continuity)。回顾贝塞尔曲线的控制手柄设置:镜像对称的切线点(mirrored tangent points)满足 $C^1$ 连续,断开的角度(broken tangent points)只有 $C^0$ 连续,但如果是共线却长度不等的对齐切线点(aligned tangent points)呢?此时,曲线在接合点处会发生速度的突变(speed jump),并不满足 $C^1$。但在矢量图形(Vector Graphics)等应用场景中,观察者根本不在乎沿路径移动时的参数“速度”,只在乎最终绘制出的几何外形。这种抛开速度、纯粹关注图形外观平滑程度的度量,就是几何连续性的精髓所在。
- **参数连续性(Parametric Continuity)**:关注参数变化过程中的导数匹配,包含了“速度”和“加速度”的绝对大小与方向。 - **几何连续性(Geometric Continuity)**:完全剥离参数化速度的影响,仅评估曲线本身空间几何形态的平滑度。
---
[26:50](https://www.youtube.com/watch?v=jvPPXbo87ds&t=1610s) G¹ 连续性(切线连续)
当曲线在接合点处的速度向量出现长度突变时,从参数角度看它是不连续的;但如果忽略速度大小,只提取其纯粹的方向,问题就迎刃而解了。分析几何连续性的第一步,是对速度向量进行归一化(Normalize),将其长度强制固定为 1,从而得到单位切线向量(Tangent Vector)。在二维空间中,再顺便求出对应的法线向量(Normal Vector)来辅助可视化。
此时会发现,速度大小的跳跃对切线和法线的指向完全没有任何影响,两段曲线的切线方向在接合点处严丝合缝地平滑过渡。这种切线方向保持连续的状态被称为“切线连续性”(Tangent Continuity),记作 $G^1$。在矢量软件里,只要将两个控制手柄拉在同一条直线上(即使长短不一),得到的曲线接合点就具有 $G^1$ 连续性。既然出现了数字 1,这就必然引出了一个不可回避的进阶问题:什么是 $G^2$?
---
[27:46](https://www.youtube.com/watch?v=jvPPXbo87ds&t=1666s) 反射测试与圆弧拼接的“接缝”缺陷
探讨 $G^2$ 连续性绝非仅仅出于数学上的好奇,它在工业设计中扮演着极其关键的角色,尤其是对汽车车身、智能手机外壳这类表面光滑反光的物体,甚至在苹果公司的 App 图标(Squircle 超椭圆设计)中都有深刻体现。为了揭示仅仅拥有 $G^1$ 连续性的致命缺陷,Freya 将视角切换至三维渲染环境,并打开场景灯光,构建了一个表面完全镜面反射的模型。
在三维反射测试下,令人震惊的现象出现了:虽然切线完全对齐(满足 $G^1$ 连续),但模型表面的环境反射画面却硬生生裂开了一条清晰可见的断层接缝(seam)。如果将反光背景换成规则的密集圆点图案,反射图像的错位和断裂感会变得更加扎眼。这证明了光靠切线对齐($G^1$)根本无法产生真正平滑的高光反射。
更令人意外的是,这种瑕疵并非贝塞尔曲线独有,当用平滑的“圆弧”(Circular Arcs)与“平直走线”(Flat Segments)无缝相切拼接时,也会遭遇一模一样的断裂。人们通常直觉地认为圆形是世界上最完美的平滑几何形状,但在圆弧与直线的接缝处,反光中的圆点图案同样会发生极其剧烈的折断。
通过追踪切线和法线沿路径的变化规律可以发现症结所在: 1. **法线旋转突变**:当沿着拼接路径移动法线时,法线原本在圆弧段以恒定速率旋转,可一旦跨过接缝进入直线段,旋转运动便瞬间戛然而止;离开直线段进入下一个圆弧时,又立刻瞬间恢复旋转。 2. **切线角度的速率跃迁**:圆形的几何本质就是“切线角以恒定速率改变”(曲率恒定),而直线的几何本质是“切线角完全不改变”(曲率恒为 0)。在连接点处,角度变化率发生了瞬时阶跃。
```mermaid flowchart TD accTitle: Transition from Tangent to Curvature Analysis accDescr: Shows how analyzing reflections and normal rotation across G1 joins leads to the concept of curvature and the osculating circle.
subgraph Problem["G¹ 局限性与反射接缝"] A["两段曲线切线对齐 (G¹)"] --> B["镜面反射环境测试"] B --> C["反射图案出现明显断裂接缝 (Seam)"] D["圆弧与直线相切拼接"] --> C end
subgraph Diagnosis["几何根源分析"] C --> E["法线角速度突变: 旋转瞬间停止/开始"] E --> F["切线角度变化率不连续"] end
subgraph Solution["解决方案"] F --> G["引入独立于速度的几何度量: 曲率 (Curvature)"] G --> H["密切圆 (Osculating Circle) 与 G² 连续性"] end ```
---
[30:47](https://www.youtube.com/watch?v=jvPPXbo87ds&t=1847s) 曲率与密切圆(Osculating Circle)
为了衡量这种超越方向的变化,必须寻找一种与参数推进速度无关的固有几何度量——这就是“曲率”(Curvature,记作 $\kappa$)。在曲线上的任意给定点处,都可以找到一个与该点处的曲线形态完全贴合的圆,这个圆被称为“密切圆”(Osculating Circle)。密切圆的几何意义在于,它在接触点处与曲线拥有完全相同的曲率;而密切圆的半径 $R$,恰好等于曲率的倒数(即 $R = \frac{1}{\kappa}$)。
Freya 给出了二维空间中曲率的代数计算公式:通过速度向量与加速度向量构成的行列式(Determinant),除以速度(速率)的三次方:
$$\kappa = \frac{\det(v, a)}{\|v\|^3}$$
分子中的行列式即通常所说的二维外积(2D Cross Product)或垂直点积(Perpendicular Dot Product),更精确地讲它是外代数中返回双向量(bivector)的楔积(Wedge Product)。
借助密切圆沿整条样条曲线滚动观察,可以得出几项反直觉的洞见: - 即便一个连接点在参数上仅仅是 $C^0$ 连续(存在速度甚至切线的不匹配),它的曲率在几何上依然有可能保持连续。 - 相反,哪怕接合点已经达到了 $C^1$ 参数连续,也完全无法保证曲率的连续。在很多 $C^1$ 节点处,密切圆的尺寸会发生剧烈突变,导致曲率在数值上出现巨大的跃阶断层。
---
[32:26](https://www.youtube.com/watch?v=jvPPXbo87ds&t=1946s) 曲率梳(Curvature Comb)与代数约束
在工业设计与 CAD 软件中,可视化和分析曲率最主流的工具是“曲率梳”(Curvature Comb)。曲率梳沿着曲线法线向外绘制出一排排密集的须线,曲线弯曲越急促剧烈,曲率梳的凸起梳齿就越长;曲线越平缓,曲率越趋近于零,曲率梳就越贴近曲线自身。
如果只在两段三次贝塞尔曲线 $A$ 和 $B$ 之间建立 $G^1$ 连续性,就必须强制 $B$ 的起点控制手柄 $P_4$ 与 $A$ 的终点手柄段(从 $P_2$ 到 $P_3$)保持同向。数学表达为:
$$P_4 = P_3 + \beta_1 (P_3 - P_2)$$
其中 $\beta_1$ 必须是正数。这赋予了曲线 1 个自由度(Degree of Freedom)——当 $\beta_1 = 1$ 时两端手柄镜像对称;若取其他正值,则仅产生缩放。然而观察此时的曲率梳,会发现接合点两侧的梳线高度截然不同,存在明显的高度断层,证明这仅满足 $G^1$。
要迈入 $G^2$ 连续,推导过程比参数连续性复杂得多,需要进一步约束下一级控制点 $P_5$。经过严格的代数推导,约束条件中会引入第二个自由度标量 $\beta_2$。在应用了这个包含 $\beta_1$ 和 $\beta_2$ 两个自由度的几何约束后,奇迹发生了:接合处的曲率梳不仅方向一致,而且两端梳齿的高度完美对齐拼接在一起。
无论怎样拖拽调节这两个自由度或移动控制顶点,只要约束保持成立,接合点就始终锁死在 $G^2$ 连续状态。再次将这个模型放回三维镜面反射测试中,原本丑陋的折痕接缝彻底消失得无影无踪,哪怕是在最为苛刻的密集圆点贴图反射测试下,反射出的光斑线条也呈现出丝滑连贯的流线形态。这正是高端汽车曲面造型和工业设计梦寐以求的品质。但 Freya 也指出,这种约束同样伴随着代价:即便多了自由度,它依然会引发控制点联锁反应,导致整个样条失去局部控制能力。
---
[34:52](https://www.youtube.com/watch?v=jvPPXbo87ds&t=2092s) 几何连续性阶数与严格定义
从几何角度来看,连续性的阶数有着清晰直观的视觉与物理表现: - **$G^1$ 连续**:切线方向连续。曲率梳在曲线法线两侧方向对齐,但梳齿高度在跨过接点时存在断层跳跃。 - **$G^2$ 连续**:曲率大小与方向完全连续。曲率梳不仅方向一致,梳齿顶端的包络线本身也直接连续相接。在工业设计中,满足 $G^2$ 或更高平滑度的表面通常被称为“A级曲面”(Class-A Surfaces)。 - **$G^3$ 连续**:曲率的变化率(Rate of change of curvature)保持连续。此时曲率梳不仅在顶端自身相连,其相连处的包络线还具有切线连续性。工业界通常极少追求高于 $G^3$ 的连续性,因为每提升一阶,数学约束的复杂度和繁琐程度呈指数上升,但在视觉收益上却呈现明显的边际递减效应(Diminishing returns)。
对于几何连续性的严格形式化数学定义,Freya 给出了一个极具洞察力的解释:如果存在一个单调的重参数化函数 $g(t)$,使得当我们将曲线 $B(t)$ 的参数调整为 $B(g(t))$ 后,曲线 $A(t)$ 与新曲线 $B(g(t))$ 能够在接合点处达到 $C^n$ 参数连续,那么原本的两条曲线就称之为具有 $G^n$ 几何连续性。换句话说,几何连续性实质上是在问:“如果我们拥有随心所欲调控参数推进速度的权力,是否能够通过调速让这两条曲线凑出 $C^n$ 连续?”如果答案是肯定的,它们在几何形态上就是 $G^n$ 连续的。
---
[36:30](https://www.youtube.com/watch?v=jvPPXbo87ds&t=2190s) 连续性全景总结与层次继承
为了厘清参数连续性与几何连续性错综复杂的关系,Freya 对整个体系进行了系统性的汇总。
首先是体系内部的向下继承性:每一级更高的连续性,都无条件地建立在前面所有低级连续性全部满足的前提之上: - **$C^0$ 与 $G^0$**:二者完全等价,均代表“位置连续性”(Positional Continuity),即曲线首尾相连、没有间断缺口。 - **$C^1$ 速度连续**:要求一阶导数向量相同,内隐包含 $C^0$ 位置连续。 - **$G^1$ 切线连续**:要求单位切线向量相同,内隐包含 $G^0$ 位置连续。 - **$C^2$ 加速度连续**:二阶导数相同,内隐包含 $C^1$ 与 $C^0$。 - **$G^2$ 曲率连续**:曲率值相同,内隐包含 $G^1$ 与 $G^0$。 - **$C^3$ 加加速度连续**(Jolt Continuity):三阶导数相同。 - **$G^3$ 连续**:曲率变化率连续。Freya 特别澄清,工业界有人将其误称为“挠率连续”(Torsion Continuity)或“加速度连续”,这些称呼在数学上并不严谨,其本质描述的就是曲率沿弧长的导数。这一层级可以一路延伸至无穷阶光滑的 $C^\infty$ 与 $G^\infty$。
其次是两大体系之间的跨界包含关系:由于几何连续性不要求导数向量长度相等,其约束相比参数连续性更为宽松(Less strict),因此在通常情况下:
$$C^n \implies G^n \quad (\text{但反之不成立})$$
例如镜像对称的切线点满足 $C^1$,由于其方向必然一致,因此它天然自动满足 $G^1$;但反过来,对齐但不等长的切线点是 $G^1$,却无法满足 $C^1$。
| 阶数 | 参数连续性 ($C^n$) | 几何连续性 ($G^n$) | 跨体系蕴含关系 | |:--- |:--- |:--- |:--- | | **0 阶** | $C^0$:位置相接(Positional) | $G^0$:位置相接(Positional) | $C^0 \iff G^0$ | | **1 阶** | $C^1$:速度向量相同(Velocity) | $G^1$:切线方向相同(Tangent) | $C^1 \implies G^1$ | | **2 阶** | $C^2$:加速度向量相同(Acceleration) | $G^2$:曲率相同(Curvature,Class-A曲面) | $C^2 \implies G^2$ | | **3 阶** | $C^3$:加加速度相同(Jolt) | $G^3$:曲率变化率相同(Rate of change of curvature) | $C^3 \implies G^3$ |
---
[38:06](https://www.youtube.com/watch?v=jvPPXbo87ds&t=2286s) 奇异点:正则曲线与尖点(Cusps)
在总结完“$C^n$ 必然蕴含 $G^n$”这条规律后,Freya 敏锐地指出,在有人在评论区打出“等等,其实并不尽然”(well actually)之前,必须打上一记严谨的数学补丁:这一蕴含关系成立的前提,是曲线必须是“正则曲线”(Regular Curves)。
在数学语境中,“正则”(Regular)拥有极其严苛的专门定义——即曲线在任意点处的导数(速度向量)绝对不能为零($\|v\| \neq 0$)。换句话说,运动质点在沿曲线运行时,永远不能在某个瞬间陷入绝对静止。
一旦允许曲线某处的运动速度降至 0,前面建立的所有几何分析公式都会在瞬间崩溃瓦解: - 计算切线单位向量需要除以速率:$\frac{v}{\|v\|}$,若速度为 0 则产生除以零错误(Division by zero)。 - 计算曲率的公式分母包含速率的三次方:$\|v\|^3$,若速度为 0 同样直接除以零报错。
虽然构建这种病态曲线具有一定难度,但在贝塞尔曲线中并非不可能。Freya 演示了一个极端示例:通过将三次贝塞尔曲线的内部控制手柄拉到某个特定重合位置,可以在整条平滑参数化的曲线正中间人为制造出一个瞬时速度恰好为 0 的节点。此时,曲线在参数方程意义上依然保持着绝对完美的连续性,但是当质点行进至该点时,其切线方向发生了瞬间反向对折反转(Instantaneously flips),切线方向产生突变。这种现象在几何上被称为“尖点”(Cusp)。尖点正是 $C^n$ 连续却在几何上发生断裂失效的罕见病态特例。
[39:20](https://www.youtube.com/watch?v=jvPPXbo87ds&t=2360s) 迈向“扩展宇宙”:物理直觉与 Hermite 样条的诞生
在分析了曲线可能达到 $C^\infty$ 却只有 $G^0$ 连续的奇特情况后,讨论转向了样条的更广阔天地。在此之前,所有的讨论都聚焦在 Bézier 样条上。如今装备了强大的连续性分析工具,“是时候去探访扩展宇宙中的其他样条了(visit the other splines in the extended universe)”。
Bézier 曲线固然强大实用,但它的控制点分布方式其实颇为古怪:除了起点和终点落在曲线上之外,中间的控制点并不直观对应任何物理实体。如果想要一种更符合物理直觉的样条该怎么做?与其指定 4 个位置控制点,不如直接设定曲线的起点和终点位置,并显式指定起点与终点的**速度(Velocity)**。从边界条件来看,这就是同时给定了位置边界和速度边界,然后求解它们之间的过渡连接。
```mermaid flowchart LR accTitle: Hermite 样条边界条件求解流程 accDescr: 给出起点与终点的位置与速度共4个约束,求解三次多项式系数并构造特征矩阵 subgraph Input["已知约束 (4 个方程)"] direction TB P0["起点位置: P₀ (t = 0)"] P1["终点位置: P₁ (t = 1)"] V0["起点速度: v₀ (t = 0)"] V1["终点速度: v₁ (t = 1)"] end subgraph Solve["三次多项式求解"] direction TB POLY["P(t) = at³ + bt² + ct + d"] DERIV["P'(t) = 3at² + 2bt + c"] end subgraph Output["样条形式"] direction TB COEFF["求出 a, b, c, d"] MAT["特征矩阵 (Characteristic Matrix)"] end Input --> Solve --> Output ```
这种样条在物理对象仿真,或是跨网络插值同步移动数据时极其有用。曲线会自动满足这些位置与速度约束,其本质是自动推算所需的加速度与加加速度(Jolt/Jerk)以平滑连通两端。求解过程非常直观: - 曲线起点满足 $P(0) = P_0$ - 曲线终点满足 $P(1) = P_1$ - 起点处一阶导数(速度)满足 $P'(0) = v_0$ - 终点处一阶导数(速度)满足 $P'(1) = v_1$
4 个方程对应 4 个未知数,可以直接采用三次多项式 $P(t) = at^3 + bt^2 + ct + d$ 求解。一眼就能看出:当 $t = 0$ 时,$a, b, c$ 均乘以 0,因此 $d = P_0$;对其求导并在 $t = 0$ 处代入,立即可得 $c = v_0$。依此类推解出全部系数后,便能得到该样条的矩阵形式(Matrix Form)。矩阵形式的威力在于,左侧是 $t$ 的幂次行向量,右侧是控制点/向量列向量,中间的特征矩阵(Characteristic Matrix)如同样条独一无二的“指纹”。两者相乘,便能得出对应每个输入项的基函数(Basis Functions)。
- 该样条彻底告别了任意摆放的切线控制点,保证每个节点精确经过目标位置并拥有指定速度。 - 分析其一阶导数(速度)会发现,整条样条的接缝处速度完全匹配,呈现处处连续。 - 但如果继续求导观察加速度(变化率的变化率),就会在每个连接处发现第一处真正的间断点(瞬时跃变)。 - “换句话说,虽然这种样条不满足 $C^2$ 连续的准则,但它永远是 $C^1$ 连续的。”(“In other words, while this spline doesn’t meet the criteria for C² continuity, it is always C¹.”)
这种需要为每个点显式提供速度的样条被称为 **Hermite 样条**(Hermite Spline)。Freya 调侃道,如果观众是法国人,听到英语发音大概会抓狂想死(“if you’re French you’re probably dying inside right now”),因为法语里应该读作类似 *Hermite* 的腔调,但既然没人这么读,大家就包容一下吧。在很多工程实现中,Hermite 样条允许在每个接头处设定两个速度——一个给入向曲线(Incoming curve),一个给出向曲线(Outgoing curve),这样在必要时也可以打破平滑,做出 $C^0$ 的尖锐转角。Hermite 样条也是一种插值样条,会精确穿过每一个给定的点。
---
[43:35](https://www.youtube.com/watch?v=jvPPXbo87ds&t=2615s) Hermite 与 Bézier 的转换与被忽视的“最强者”线性样条
Hermite 样条与三次 Bézier 样条之间存在极度直接的亲缘关系,两者之间的转换极其简单: - 取接缝处的速度向量,将其大小除以 3; - 将所得向量加在起点位置上,就得到了该侧的三次 Bézier 切线控制点(Tangent point); - 将该向量向相反方向翻转,便能得出接头另一侧的 Bézier 切线控制点。
这构成了与 Hermite 样条在几何形状和运动上完全一致的曲线,只是换成了 Bézier 方式表达。这也揭示了一个核心事实:**三次 Bézier 曲线接缝处的切线控制点偏移量,恰好对应于连接点处速度向量的三分之一。**
```mermaid flowchart LR accTitle: Hermite 与 Bézier 控制点转换关系 accDescr: 展示速度向量除以3加上端点即可转换为 Bézier 切线控制点 H_V["Hermite 节点速度: v"] -->|"除以 3"| V_THIRD["偏移量: v / 3"] V_THIRD -->|"P + (v / 3)"| B_CP["Bézier 切线控制点"] ```
接着登场的是一个一直被冷落、甚至很少被大家称作样条的“老朋友”——**线性样条(Linear Spline)**。线性样条就是直接在各点之间连直线。人们常常嘲笑这个“低级又简陋的小样条”,但它其实身怀绝技: 1. **天然插值**:它毫无花哨地严格穿过所有给定的控制点(直奔主题,“no pun intended”)。 2. **易于实现弧长参数化(Arc-length parameterization)**:当需要沿着路径以恒定速度匀速移动插值时,对于绝大多数样条而言计算都极其极其复杂,但在折线构成的线性样条上却轻而易举。 3. **计算成本极低**:求值公式简短得不能再简短,本质就是一个接一个的线性插值(`lerp`)。
但它的硬伤是**永远只有 $C^0$ 连续**。严格穿过所有控制点的特性在实际工程中极具吸引力,这就引出了一个自然的问题:能否构建一种更平滑、能够严格穿过所有点,却又不需要手动指定一阶导数/速度的样条?
---
[45:17](https://www.youtube.com/watch?v=jvPPXbo87ds&t=2717s) 自动切线、Cardinal 样条与曲率梳分析
为了让曲线既平滑穿过各点,又省去人工调节速度的麻烦,可以沿用 Hermite 样条的基本结构,但让系统基于控制点的**相邻邻居**自动计算速度:在某个点的左右两个相邻点之间画一个连线向量,直接将该跨度向量作为当前节点的速度。对每个控制点重复这个过程,就可以自动化生成一条插值平滑曲线。
但这种朴素做法立刻遇到了几个明显问题: 1. **端点缺失邻居**:两端的起点和终点缺少外侧的邻居,导致无法计算速度向量。解决办法是虚构一个“幽灵点(Ghost point)”,将倒数第二个点关于端点进行镜像对称翻折,从而借出导数,使曲线能够延展并穿透端点。 2. **形态怪异且块状起伏(Lumpy)**:整条曲线的造型显得很不自然。有些部分异常扁平,而有些部分在平直段周围急剧拐弯。
利用**曲率梳(Curvature Comb)**能够清晰诊断出这种突兀的曲率变化:急转弯处的曲率突起极其剧烈,而平直段的曲率几乎断崖式暴跌至 0(完全变平变直)。
为了抚平这些生硬的突变,可以引入一个缩放因子(Scale factor),将自动算出来的所有速度向量统一按比例缩小: - 缩小速度后,曲线明显松弛下来; - 缩放值不断降低逼近 0 时,曲线形态会逐渐退化收敛为线性样条; - 借助曲率梳观察,较小的缩放值会让连接点处的曲率极高、跨度段内急剧扁平;随着缩放值提升,曲线整体趋于松弛圆润;但当缩放因子升到 1 时,曲线又会变得块状起伏。
这种具备自动生成切线、支持缩放因子调节且严格插值所有输入点的样条,被称为 **Cardinal 样条**(Cardinal Spline)。Freya 提到,网络上的学术资料通常将这个缩放参数称为“张力(Tension)”,但整个互联网对于张力到底如何代入公式计算根本没有共识。在查阅了至少三种相互矛盾的方法后,Freya 直言自己彻底放弃去附和那些定义,直接将其称为“缩放(Scale)”,并认为这也是计算上最直接高效的定义方式。
---
[48:20](https://www.youtube.com/watch?v=jvPPXbo87ds&t=2900s) 游戏界的宠儿:Catmull-Rom 样条及其基函数解构
Cardinal 样条的光芒大多时候被其家族中一个极其特殊的特例所掩盖:当把速度缩放参数精确设为 $\frac{1}{2}$(即 0.5)时,整条样条展现出一种非同寻常的舒展与协调:没有莫名其妙的过度扁平,也没有毫无道理的急剧折角。“它是一条非常舒适的样条,你只要扔给它一些点,它就‘刚好’毫不费力地平滑穿过它们。”因为免去了手动指定切线的麻烦,这种“开箱即用(Just works)”的特性让它成为了游戏开发领域最流行的样条曲线——**Catmull-Rom 样条**。
```mermaid flowchart TD accTitle: Catmull-Rom 样条特性与连续性解构 accDescr: 展示 Catmull-Rom 样条的连续性层级与基函数的波动影响机制 CR["Catmull-Rom 样条 (Scale = 0.5)"] CR --> FEAT["特性: 自动计算切线、严格插值控制点"] CR --> CONT["连续性表现"] subgraph CONT["连续性表现"] direction TB G1["几何连续性: G¹ 连续"] C1["参数连续性: C¹ 连续 (速度连贯)"] C2_FAIL["非 C² 连续: 加速度图存在断裂跳变"] end CR --> BASIS["基函数表现 (4段跨度)"] subgraph BASIS["基函数表现 (4段跨度)"] direction TB POS["正向影响区 (白区): 曲线被该控制点吸引"] NEG["负向推挤区 (红区): 曲线被该控制点推开"] PEAK["顶点峰值 (100%): 曲线与控制点完全重合"] end ```
通过连续性工具对 Catmull-Rom 样条进行系统解剖: - 曲率梳显示其具备完整的 $G^1$ 连续性; - 从参数连续性看,它的一阶导数(速度)完全闭合连贯; - 但其二阶导数(加速度)在各段交界处存在明显的间断点和缝隙,因此它**只具备 $C^1$ 连续性,未能达到 $C^2$**。
推导出 Catmull-Rom 的矩阵形式后,其独特的基函数(Basis functions)直观展示了控制点与曲线形态之间的深层数学联系。基函数定义了在参数演进过程中,每个控制点对曲线上当前位置施加的影响权重(Influence)。若将基函数按照单个控制点跨越 4 个曲线段的影响范围重新排列,会呈现出清晰的波浪形态: - **正影响区(显示为白色)**:该控制点拉扯吸引曲线朝自己靠近; - **负影响区(显示为红色)**:控制点对曲线产生向外推挤的反向作用力; - 每个控制点都拥有这样一条波浪,交织协同来牵引整条样条的走向。每个点的波峰处影响力达到 100%,此时其他控制点的影响力为 0,正是这一数学特性铁律般地保证了样条必定精确贯穿该控制点;随后其影响力自然衰减,平滑交接给下一个控制点。
更精妙的是,连续性分析工具可以直接施加在这些基函数本身上:基函数图像在所有段落交汇相连且末端与 X 轴平齐,满足 $C^0$;其一阶导数处处连续,满足 $C^1$;但观察基函数的二阶导数时,图中立刻暴露出一处处跳变的空隙。基函数本身的断裂,直接从底层注定了 Catmull-Rom 样条无法跨越到 $C^2$ 连续的客观数学边界。
[51:31](https://www.youtube.com/watch?v=jvPPXbo87ds&t=3091s) 追寻 $C^2$ 连续性样条:解出特征矩阵
在探索了诸多样条之后,现状依然令人略感沮丧:大家仍然被困在 $C^1$ 连续性的领地里。难道真的没有办法构建出一条具备 $C^2$(加速度)连续性的样条吗?Freya Holmér 直率地表示:“检验这一点的最好方法就是亲自动手尝试。换句话说,也就是‘搞搞看,见分晓’(you know, fuck around and find out)。”三次样条的“指纹”正是其核心的特征矩阵。当前的挑战在于找出这个 $4 \times 4$ 特征矩阵中的 16 个未知数,从而拼凑出一条 $C^2$ 连续的三次样条。求解 16 个未知数需要建立 16 个独立的约束方程。
为了推导出这组基函数并构建出连续性,她一步步分解出所有几何与代数边界条件: - 第一个基函数的末端必须与 x 轴呈 $C^2$ 连续(3 个方程:位置、一阶导数、二阶导数均为 0); - 前两个基函数之间的衔接点必须满足 $C^2$ 连续(累计达到 6 个方程); - 中间两个基函数之间的衔接点必须满足 $C^2$ 连续(累计达到 9 个方程); - 最后两个基函数之间的衔接点必须满足 $C^2$ 连续(累计达到 12 个方程); - 最后一个基函数的起始点必须与 x 轴呈 $C^2$ 连续(累计达到 15 个方程)。
列出这 15 个几何约束后,系统依然剩下 1 个自由度。Freya 指出,还遗漏了最后一个至关重要的内在数学性质:“所有基函数的和必须等于 1,因为它们是作为凸组合(convex combination)来使用的。”补上这个“求和为 1”的代数约束后,恰好凑齐了 16 个方程与 16 个未知数,系统完全可解。Freya 跳过了庞杂的手工消元解题细节,向观众保证这套方程绝对能解出确定的特征矩阵,并展示了由此生成的新基函数图形。与 Catmull-Rom 样条相比,这套基函数曲线平滑柔顺,特征矩阵也随之确定。
```mermaid flowchart TD accTitle: 求解C2样条的16个约束方程 accDescr: 展示16个约束方程如何组合并求解出样条特征矩阵的流程图
subgraph Boundaries ["边界与连接约束 (15个方程)"] B1["基函数1与x轴C²连续 (3)"] B2["基函数1与2接缝C²连续 (3)"] B3["基函数2与3接缝C²连续 (3)"] B4["基函数3与4接缝C²连续 (3)"] B5["基函数4与x轴C²连续 (3)"] end
subgraph Affine ["仿射不变约束 (1个方程)"] A1["基函数之和恒等于 1 (凸组合)"] end
Boundaries --> Solve["16个方程求解16个未知数"] Affine --> Solve Solve --> Matrix["得到B-样条特征矩阵与极度平滑的基函数"] ```
---
[53:37](https://www.youtube.com/watch?v=jvPPXbo87ds&t=3217s) B-样条的诞生:牺牲插值以换取加速度连续性与局部控制
当真正用这组新特征矩阵绘制样条曲线时,结果可能出人意料:样条曲线不仅完全不经过控制点,而且曲线段本身及其接缝全部悬浮在控制点多边形内部。“这是曲线第一次没有在控制点处相交,”甚至可以说是完全脱离控制点的非插值样条。但回归初衷,设计这条样条的目标是实现极致的平滑度。通过曲率梳(Curvature Comb)检查其几何连续性时,可以清楚看到梳线在接合处完全对齐且无缝连接,证明它达成了 $G^2$ 连续;同时曲率梳本身并不是切线连续的,因此并非 $G^3$。更令人振奋的是,此前在贝塞尔样条中强行施加全局光滑约束会导致“局部控制的连锁丧失”,而在这里移动任何一个控制点,并不会影响整条样条,所有控制点依然牢牢保有局部控制(Local Control),同时连续性毫不受损。
在参数连续性分析中,Freya 采用直观的向量动画来观察导数跳变: - **一阶导数(速度向量)**:穿越曲线接缝时,速度向量平滑旋转伸缩,没有任何瞬间突变跳跃,证实达到 $C^1$; - **二阶导数(加速度向量)**:将加速度向量绘制在速度向量的顶端(形如拉扯速度向量的力),观察其穿越接合点时,箭头依然平稳过渡毫无瞬时畸变,这确凿地证实它达成了 $C^2$ 连续; - **三阶导数(加加速度/急动度向量,Jolt Vectors)**:将加加速度向量画在加速度向量顶端,在穿过曲线连接点时立即出现了剧烈的断崖式跳跃,证明它无法达到 $C^3$(几何上非 $G^3$ 也早已从数学上否决了 $C^3$ 的可能)。
这条柔软内敛、完全不穿过控制点的曲线正是著名的 **B-样条(B-Spline,即 Basis Spline 的缩写)**。“这种特性之所以可能,是因为我们牺牲了插值属性,以换取加速度连续性。”对于许多工程和图形领域而言,这种取舍换来了无与伦比的光滑度与局部操纵稳定性。
---
[56:35](https://www.youtube.com/watch?v=jvPPXbo87ds&t=3395s) 样条小测验:曲线与样条的本质区别
展示完几大经典样条后,Freya 抛出了一道“随堂测验”:屏幕上孤零零出现了一条平滑的曲线段,让观众猜测这到底属于哪一种样条。一眼看去似乎是带有控制手柄的贝塞尔曲线;但好像也能用带有端点速度的 Hermite 样条来解释;又或者它其实穿过了两端,是 Catmull-Rom 样条的一部分;再或者凭借其极其圆润的弧度,断定它是 B-样条;甚至,它可以被看作一段受初速度、初始重力与变重力加速度牵引并在空间中运动 1 秒的物理轨迹(Trajectory)。Freya 还顺带展示了物理轨迹也可以写成样条特征矩阵的优雅形式。
揭晓答案时她指出这是一道恶作剧式的陷阱题:**所有这些样条都能生成完全相同的一段曲线**。原因在于所讨论的单段曲线具备两个共同的本质:第一,它们都是均匀的(Uniform),默认在 $[0, 1]$ 参数区间进行插值;第二,它们全都是三次多项式(Cubic Polynomials),数学公式的形式完全同构。
那么既然能画出相同的形状,区分不同种类的样条意义何在?Freya 强调了理解的核心:“曲线本身并不是样条!它们是由样条生成的。” - 样条的核心在于多段曲线之间**如何连接**,以及在连接处能够保证多高的平滑度; - 样条在本质上描述的是对控制点的变换系统:输入一组控制点,样条生成一串曲线;保持控制点不变而更换样条种类,就会得到截然不同的曲线形态; - “我希望你们把样条看作曲线生成器,它们对曲线接合处的连续性,以及如何对待输入的控制点做出特定的承诺。”
最终关乎的不仅是最终渲染出来的单段形状,更是达到目标所采用的数学规则与生成过程。
---
[59:05](https://www.youtube.com/watch?v=jvPPXbo87ds&t=3545s) 样条家族谱系与工程实用场景汇总
视频系统地梳理了主流均匀三次样条在现实图形开发与工程设计中的定位与使用边界:
| 样条类型 | 连续性级别 | 插值特性 | 核心优势与典型应用场景 | |:--- |:--- |:--- |:--- | | **Bézier 样条** | 灵活可选(可人为打断) | 经过端点,不经过中间手柄 | 提供极大的控制自由度,允许刻意制造尖角(切线不连续)。极度适合矢量图形排版、字体字形设计(如绘制爱心、文字轮廓)。 | | **Hermite 样条** | 保证 $C^1$ | 经过端点,显式指定速度 | 显式定义端点导数(速度向量),保证以特定方向和速率进出关键帧。是关键帧动画领域的行业标准,Unity 等游戏引擎的 Animation Curve 编辑器底层完全基于非均匀 Hermite 样条。 | | **Catmull-Rom 样条** | 保证 $C^1$ | 穿过所有控制点 | “纯平滑一组离散点”最直接简便的方案,自动根据前后点计算切线速度,无需手动调参。广泛用于相机运镜轨迹、巡逻路径平滑等必须经过具体路标点的场景。 | | **B-样条 (B-Spline)** | 保证 $C^2$ | 完全不经过控制点(非插值) | 保证曲率与加速度连续且享有严格的局部控制。是工业设计领域的绝对宠儿(用于汽车车体、消费电子外壳等反射敏感表面,避免反光倒影产生接缝折痕);同时用于加速度敏感的高级运镜动画,消除视觉上的晃动突兀感。 | | **线性样条 (Linear)** | 仅保证 $C^0$ | 穿过所有折点 | 极其简单直接。在控制点足够密集的环境下(例如在教学视频中以足够高密度的离散线段逼近渲染一条平滑曲线),人眼观察已然足够平滑,计算成本极低。 |
在探讨 Hermite 样条时,Freya 现场演示了如何在 Unity 中用非均匀 1D Hermite 样条驱动一个方块的跳跃动画:样条控制其垂直高度随时间演进,再叠加一个样条控制空中翻转角度,最后再挂接一个样条调整形变缩放(Scale),创造出柔软 Q 弹的视觉动效。
---
[01:01:35](https://www.youtube.com/watch?v=jvPPXbo87ds&t=3695s) 进阶拓展:从高阶、非均匀到 NURBS 与色彩空间
在此前讨论的框架之外,样条数学的世界极为广袤。视频中主要聚焦的“均匀三次样条”只是冰山一角: 1. **高阶与非均匀扩展(Higher Degrees & Non-uniform)**:所有三次样条都可以升阶为更高阶多项式,也都能拓展为非均匀样条。非均匀 Hermite 样条允许节点时间间隔任意变化,非均匀 Catmull-Rom 则可以根据控制点之间的欧氏距离来排布节点间隔(Knot Intervals),从而具备优异的几何自适应性。 2. **非均匀 B-样条**:一旦节点值(Knot Values)打破固定等间距假设,样条内部每一段曲线都将根据节点值生成独一无二的基函数,使得曲线形态更为多变,同时依然完好保留 $C^2$ 连续性。 3. **NURBS(非均匀有理 B-样条,Non-Uniform Rational B-Spline)**:在非均匀 B-样条的基础上引入权重(Weight)机制,赋予每个控制点不同的优先级。增大或减小权重会使曲线更强烈地偏向或远离特定控制点,是 CAD、现代工业精密建模及 3D 造型软件的黄金标准。
```mermaid flowchart TD accTitle: 样条理论进阶拓展关系 accDescr: 展示从均匀三次B-样条到非均匀B-样条再到NURBS的推演脉络
UniformB["均匀三次 B-样条<br>(固定节点间距,统一基函数)"] --> NonUniformB["非均匀 B-样条<br>(自由节点间距,自适应基函数)"] NonUniformB --> NURBS["NURBS<br>(非均匀有理 B-样条: 引入控制点权重)"] ```
最后,Freya 呼应了视频开头展示的色彩渐变,将样条概念升华至多维空间映射:每一个颜色都坐落在以红、绿、蓝为轴的 RGB 立方体空间中。渐变条中的每一个颜色关键帧(Color Key),本质上都是三维颜色空间中一条线性样条的控制点。在图像处理中使用渐变映射(Gradient Map)时,像素的亮度值取代了时间参数 $t$ 输入给颜色样条,从而映射输出完整的调色结果。拖动滑块改变关键帧的时间与颜色,本质上就是在重构这条色彩样条的控制点坐标。“样条会出现在许多出人意料的地方,”Freya 总结道,并由衷感谢了观众的支持以及为视频创作音乐和音效的 Jazz Mickle。
[01:03:58](https://www.youtube.com/watch?v=jvPPXbo87ds&t=3838s) 鸣谢猫咪与赞助者支持
Freya Holmér 在正片结束后的演职员名单与随笔环节中,首先特别鸣谢了家里的三只猫咪:Thor、Salad 以及 Toast。她打趣道,这几只小家伙在录音期间“表现优异”,频繁跑来捣乱和打断配音。画面中出现了 Salad,Freya 笑着解释说它当时正在追逐 Thor——而这在家里是被明令禁止的,“他现在是个坏孩子呢”。
在调侃完宠物之后,Freya 将最诚挚的感谢送给了所有 Patreon 赞助者。正是因为这些赞助者的支持,这部规模宏大的视频才得以完整面世。Freya 呼吁喜欢她作品的观众考虑在 Patreon 上进行赞助,并直言不讳地指出平台分成的差异:绝大多数创作平台都会抽取高达 30% 甚至 50% 的极高比例,而 Patreon 仅抽取 5% 的服务费。因此,Patreon 是直接支持创作者最理想、最合理的渠道。
- 录音“协助”猫咪:Thor、Salad 与 Toast - 创作者经济平台分成对比:多数平台抽成 30%–50%,Patreon 仅抽取 5%
---
[01:04:51](https://www.youtube.com/watch?v=jvPPXbo87ds&t=3891s) 制作历程、工作倦怠与范围失控的困境
回顾整个项目的创作过程,Freya 透露这部视频从立项调研到最终发布耗时一年有余。她坦承视频的选题范围定得过大,因为样条曲线(Splines)涉及的技术分支极其庞杂,在研究过程中她总想把每一个细节都讲深讲透。但如果真要毫无保留地把所有调研成果都囊括进来,视频长度恐怕会暴涨至 12 个小时。最初的项目构想本是从线性插值(lerp)一路讲到非均匀有理 B 样条(NURBS),但最终因篇幅限制,未能深入拆解非均匀样条曲线与 NURBS 的具体数学机制。
在制作进行到三至四个月时,Freya 遭遇了严重的职业倦怠(burnout)。她陷入了极度崩溃的状态,长达数月时间完全无法集中精力推进项目。对于一个极度依赖“高效产出”来获取自我价值感的人来说,这种无法工作、身心彻底停摆的体验带来了巨大的挫败感,直到视频发布时她仍处于恢复期。Freya 反思道,未来必须严格控制单期视频的体量,或者在一开始就将大主题拆解为若干独立小短片,而不能硬塞进一部长片中。虽然她为目前的成片内容感到自豪,但也为不得不砍掉大量动画方案和概念而感到遗憾。好在所有算法调研与代码实现均已完成,未来仍有机会单独制作针对非均匀样条曲线或 NURBS 的专题内容。
关于创作心路与工作倦怠的教训,Freya 总结道: > “I wish I'd picked a smaller scope for this video, because now, even though I'm happy it's the length it is, and it has a lot of information, at every corner of the video, I know that there are things I'm leaving out that I really wanted to talk about.”
---
[01:07:18](https://www.youtube.com/watch?v=jvPPXbo87ds&t=4038s) 评论区“神预言”大盘点
在这段只有极少数长尾观众才会看到的片尾闲聊中,Freya 开心地玩起了“评论区预言游戏”,预测视频发布后 YouTube 评论区会出现哪些典型言论:
1. **发音纠错反转**:在之前的贝塞尔曲线(Bézier Curves)视频中,她把密切圆(osculating circle)中的“osculating”误读成了类似 [ossu-layding],结果大量观众以为她说的是“oscillating”(振荡),连续几天疯狂发评论纠错。这次她特意读准了读音,反而预言会有不少自以为是的观众跑来“错误地纠正”她。 2. **矩阵形式化简**:预言会有数学强迫症观众留言指出:“你应该化简轨迹方程的矩阵形式,因为那个对角矩阵明明可以进一步化简。” 3. **样条曲线定义之争**:预言会有人争论她对样条曲线的定义有误,或者指责她没有给出绝对严密的数学定义,毕竟学术界和工程界对“样条”的称谓习惯各不相同。 4. **NURBS 画圆特性**:预言会有人留言指责“你漏讲了 NURBS 可以完美表达圆弧”。Freya 强调自己绝非遗漏,而是刻意保留了这个独立的精妙主题,准备未来制作单独的短视频专门拆解圆弧与样条。 5. **炫技式知识罗列**:预言会有一批热衷于卖弄专业名词的观众评论她“漏掉了”某些高级技术。为了保全个人身心健康、避免再次累垮,她主动排除了这些概念。
Freya 预言评论区会拿来“查漏补缺”的高级样条主题清单: - 自然样条(Natural Splines) - 极化繁衍(Polar Blossoming) - B 样条的 De Boor 算法构造(De Boor Construction) - A-frame 构造法 - 节点插入(Knot Insertion) - 升阶(Degree Elevation) - 节点重数(Knot Multiplicity) - β 样条(β-splines) - Kochanek–Bartels 样条 - 螺线样条(Spiro Splines) - 双圆弧拟合(Biarcs) - 拉格朗日插值(Lagrange Interpolation,Freya 吐槽这甚至都算不上样条曲线)
---
[01:10:05](https://www.youtube.com/watch?v=jvPPXbo87ds&t=4205s) 未公开实验:自研 C² 穿点四次样条的失败经验
Freya 还分享了一个被彻底剪掉的技术尝试:在制作视频期间,她花费了大量心血试图“发明一种全新的样条曲线”,希望以此在片尾画上一个惊艳的句号,为计算机图形学领域做出一点原创贡献。她的目标是设计出一种既能像 Catmull-Rom 样条那样严格穿过所有控制点,又能具备更高阶的 $C^2$ 连续性的全新曲线。
为了换取这一特性,她将多项式阶数提升了一阶,从传统的三次(Cubic)提高到了四次(Quartic)。数学推导最终确实成功了——这条均匀四次样条能够同时满足穿点和 $C^2$ 连续。然而其实际视觉几何形态却非常糟糕:曲线在控制点之间几乎退化为笔直的直线,仅在临近控制点时发生极其剧烈的急速转弯,视觉上不仅生硬难看,而且极不实用。加之她当时仅推导出了均匀形态,尚未解决非均匀参数化,最终只能遗憾地放弃将这项成果放入正片。
```mermaid flowchart TD accTitle: 自研四次穿点样条设计目标与缺陷 accDescr: 展示 Freya 尝试设计新型四次样条的设计初衷、数学实现与最终几何缺陷
subgraph Goal ["设计初衷"] G1["严格穿过控制点 (类似 Catmull-Rom)"] G2["具备 C² 连续性 (优于 Catmull-Rom 的 C¹)"] end
subgraph Implementation ["技术妥协与数学实现"] I1["阶数提升:采用四次多项式 (Quartic)"] I2["推导完成:数学上成功实现穿点与 C² 连续"] end
subgraph VisualDefect ["形态缺陷与最终放弃"] D1["点与点之间几乎呈平直线性"] D2["在控制点附近发生极局部的剧烈急转"] D3["仅推导了均匀版本,视觉形态丑陋且不实用"] end
Goal --> Implementation Implementation --> VisualDefect ```
---
[01:11:12](https://www.youtube.com/watch?v=jvPPXbo87ds&t=4272s) 表达风格反思与未来创作计划
在探讨视频叙事时,Freya 坦言自己在视频随笔(Video Essay)形式中常常感到迷茫,难以找到属于自己的自然语调与语速节奏。相比于照着严肃讲稿录音,她在 Twitch 平台直播编写代码和演示时表现得明显更加自然、真实。她觉得按稿宣读让成片的表现力变得过于平铺直叙、客观冷淡,导致她鲜明的个人性格无法完全展现。因此,她打算在后续的视频演示风格上做更多新尝试,探索让表达更加生动鲜活的方式。
在随笔最后,Freya 预告了接下来的动态:平时大量的研发工作都会在 Twitch 进行实时直播,同时她也计划下周在 YouTube 开设全新的着色器编程(Shader Programming)系列公开课。对于未来的选题策略,她希望能将更新周期从“一年一部大作”提速为更高频的短篇更新,优先选择轻量级主题进行单点突破,例如录制一期名为“什么是弧度?”(What are radians?)的短视频。即便不小心讲超时膨胀到 30 分钟,也远比耗时一年制作一小时的长篇巨制要健康、可控得多。
Freya 对解说风格与自我表现力的审视尤为深刻: > “I feel like my delivery is not, interesting. I feel like it's very flat and, objective, and lacking personality. But we'll see, hopefully it's fine!”
## Notable quotes > [25:52](https://www.youtube.com/watch?v=jvPPXbo87ds&t=1552s) Continuity is absolutely central to the discussion of splines, and it’s actually the primary motivator for investigating multiple different types of splines. — Freya Holmér
> [56:35](https://www.youtube.com/watch?v=jvPPXbo87ds&t=3395s) 曲线本身并不是样条!它们是由样条生成的。 — Freya Holmér
## Mentioned Freya Holmér, Jazz Mickle, Thor, Salad, Toast, Unity, Shapes, Mathfs, DaVinci Resolve, Patreon, Twitch, YouTube, Photoshop, Satisfactory, Apple, Bézier Curves, Hermite Spline, Catmull-Rom Spline, B-Spline, Cardinal Spline, NURBS, De Casteljau's Algorithm, De Boor Algorithm
## Video description why are splines? well my god I have good news for you, here's why splines!
if you like my work, please consider supporting me 💖 https://www.patreon.com/acegikmo
This project grew much larger in scope than I had originally intended, and burnout made it impossible for me to do more with it. It was already getting incredibly unwieldy, so I apologize in advance for not covering non-uniform splines, and the general jankiness of some parts. There are also quite a lot of places where I just talk about something without *showing* it, but since I couldn't animate it all, I opted to keep that information in rather than remove it altogether
• Lots of love to 💛 Jazz "queenjazz" Mickle for music & sounds ❱ https://queenjazz.bandcamp.com/ 🐈 our children, Thor, Salad & Toast, for helping me out during recording
• How was this video made? 🔨 I made it in Unity, the game engine ⭕ Using Shapes, my vector graphics plugin ❱ https://u3d.as/1W37 📈 Using Mathfs, my math library ❱ https://github.com/FreyaHolmer/Mathfs ...along with a bunch of hacky, partially broken, procedural animation tools I made specifically for this video 💡 Striped studio skybox by ProAssets: https://assetstore.unity.com/packages/2d/textures-materials/sky/studio-lighting-hdri-pack-55154 🎥 Final editing in DaVinci Resolve
• Links 🐦 Twitter ❱ https://twitter.com/FreyaHolmer 📺 Twitch ❱ https://www.twitch.tv/acegikmo 💬 Discord ❱ https://discord.gg/v5VWuga 🌸 Instagram ❱ https://instagram.com/freya_holmer
Timestamps:
00:00:00 Intro 00:01:17 Examples of Paths
00:02:16 CHAPTER 1 - Bézier Curves 00:02:20 Lerp 00:03:16 Quadratic Bézier 00:03:54 Cubic Bézier 00:07:41 n-Degree Bézier
00:09:37 CHAPTER 2 - Bézier Splines 00:10:00 Cubic Bézier Spline 00:10:21 Spline Parameterization 00:11:01 The Anatomy of a Spline 00:11:32 Knot Values & Knot Intervals 00:12:21 Local Control 00:14:03 The flexibility of the Cubic Bézier 00:14:28 Tangent Points
00:15:07 CHAPTER 3 - Continuity 00:15:28 C⁰ (Positional Continuity) 00:16:12 Spline Derivatives 00:17:32 C¹ (Velocity Continuity) 00:20:25 C² (Acceleration Continuity) 00:21:48 Cascading Loss of Local Control 00:23:46 C³ (Jolt Continuity) 00:24:49 C∞ Continuity 00:25:19 Parametric Continuity Summary
00:26:20 CHAPTER 4 - Geometric Continuity 00:26:50 G¹ (Tangent Continuity) 00:27:46 G² (Curvature Continuity) 00:28:05 The Reflection Test 00:28:56 Seams in Circular Arcs 00:29:43 Angle Analysis 00:30:47 Curvature & The Osculating Circle 00:32:26 Curvature Combs 00:32:48 G¹ (Algebraically) 00:33:27 G² (Algebraically) 00:34:52 Geometric Continuity Summary 00:36:30 Continuity Summarized 00:38:06 Cusps
00:39:25 CHAPTER 5: The Extended Universe 00:39:40 Hermite Spline 00:43:35 Hermite ⇔ Bézier Conversion 00:44:09 Linear Spline 00:45:17 Cardinal Spline 00:48:20 Catmull-Rom Spline 00:49:33 Investigating Basis Functions 00:51:02 Basis Function Continuity Analysis 00:51:31 In Search of a C² Spline 00:53:15 B-Spline 00:56:35 Quiz Time! 00:57:12 Cubic Trajectory 00:57:37 Uniform Cubic Splines 00:59:09 Splines & Their Use Cases 01:01:37 Outro 01:02:16 NURBS 01:02:56 Color Spline 01:03:52 Credits & Freya Rambles 01:13:26 Cats helping me w. recording
[Source](https://www.youtube.com/watch?v=jvPPXbo87ds)